
Deteksi Objek
Deklarasi instans
Saat Anda menambahkan blok Deteksi Objek(ObjectDetection) ke area kerja, deklarasi instans berikut otomatis disisipkan ke kode Python:
object_detection = ObjectDetection(0)
# Bila ada beberapa instans
object_detection_1 = ObjectDetection(1)
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| index | Pilihan daftar turun | Nomor instans (mulai dari 0) | bilangan bulat 0 atau lebih | 0 |
Mengatur kamera
Mengatur kamera yang dipakai untuk deteksi objek.
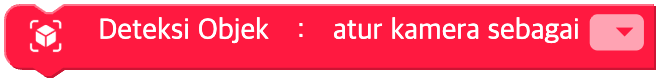
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Nama perangkat kamera | label kamera sistem | - |
Python
object_detection = ObjectDetection(0)

object_detection.device('')
Memuat model objek
Memuat model objek yang sudah dilatih. Anda wajib melakukannya agar fungsi-fungsi modul 'Deteksi Objek' dapat dipakai.
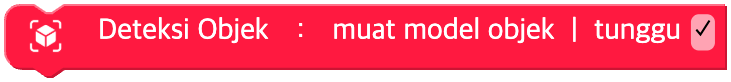
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| wait | Kotak centang | Menunggu pemuatan selesai atau tidak | TRUE / FALSE | TRUE |
Python
object_detection = ObjectDetection(0)

object_detection.load_model(wait=True)
Mengatur jumlah maksimum objek
Mengatur jumlah objek terbanyak yang dapat ditemukan. Rentang jumlah objeknya dari 0 sampai 10.
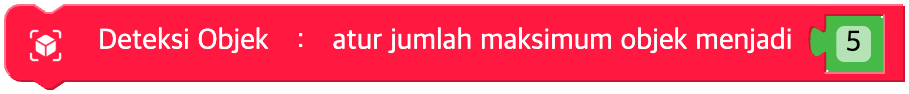
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| data | Nilai masukan (blok) | Jumlah maksimum objek | bilangan bulat 0 sampai 10 | - |
Python
object_detection = ObjectDetection(0)

object_detection.max_objects(5)
Mengatur ambang keyakinan
Mengatur peluang (tingkat keyakinan) terkecil untuk deteksi objek. Hanya bila peluang (tingkat keyakinan) lebih besar dari nilai ini, objeknya ditampilkan di layar. Rentang peluang (tingkat keyakinan) dari 0 sampai 1.
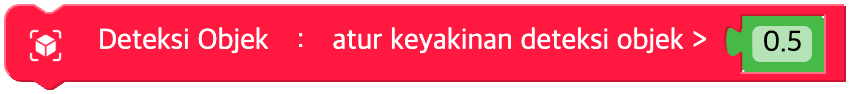
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| data | Nilai masukan (blok) | Ambang keyakinan | bilangan real 0 sampai 1 | - |
Python
object_detection = ObjectDetection(0)

object_detection.confidence_threshold(0.5)
Deteksi objek sekali
Mencari objek yang ada di layar saat ini lalu menandainya satu kali saja.
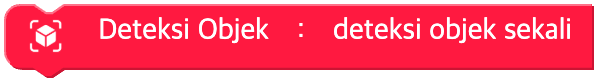
Parameter
(tidak ada)
Python
object_detection = ObjectDetection(0)

object_detection.detect_once()
Mulai / hentikan deteksi objek berkelanjutan
Terus mengikuti objek yang ada di layar saat ini dan menandainya di layar.
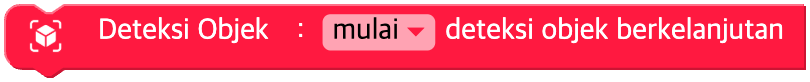
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Tindakan | mulai(start), hentikan(stop) | - |
Python
object_detection = ObjectDetection(0)

# unit = "start"
object_detection.detect_continuous()
# unit = "stop"
object_detection.stop()
Menampilkan hasil
Menentukan apakah hasil deteksi objek ditampilkan di layar kamera atau tidak.
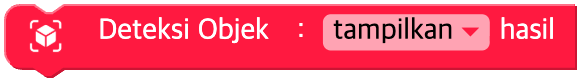
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| on | Pilihan daftar turun | Tampilan NYALA / MATI | tampilkan(on=True), sembunyikan(off=False) | TRUE |
Python
object_detection = ObjectDetection(0)

object_detection.display(True)
object_detection.display(False)
Informasi posisi objek
Mengembalikan nilai posisi/ukuran objek yang ditentukan.
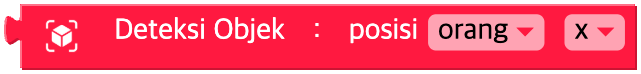
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Nama objek | 80 kelas objek ('person', 'bicycle', 'car', 'motorcycle', 'airplane', 'bus', 'cat', 'dog', 'apple', 'cup', 'laptop', 'cell_phone', dan lain-lain) | - |
| pos | Pilihan daftar turun | Koordinat | x, y | - |
Python
object_detection = ObjectDetection(0)

object_detection.object('person', 'x')
object_detection.object('bicycle', 'y')
Informasi persegi panjang objek
Mengembalikan nilai posisi/ukuran persegi panjang yang mengelilingi objek yang ditentukan.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Nama objek | 80 kelas objek | - |
| pos | Pilihan daftar turun | Informasi persegi panjang | min_x, max_x, min_y, max_y, width, height, area | - |
Python
object_detection = ObjectDetection(0)

object_detection.object('person', 'width')
object_detection.object('car', 'area')
Jarak antara dua objek
Mengembalikan jarak antara dua kelas objek.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit1 | Pilihan daftar turun | Nama objek pertama | 80 kelas objek | - |
| unit2 | Pilihan daftar turun | Nama objek kedua | 80 kelas objek | - |
| type | Pilihan daftar turun | Jenis jarak | jarak (dilewati atau None), jarak mendatar(horizontal), jarak tegak(vertical) | None |
Python
object_detection = ObjectDetection(0)

object_detection.get_distance('person', 'bicycle')  # jarak
object_detection.get_distance('person', 'car', 'horizontal')  # jarak mendatar
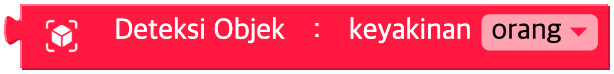
Keyakinan objek
Peluang (tingkat keyakinan) bahwa objek yang dipilih memang benar
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Nama objek | 80 kelas objek | - |
Python
object_detection = ObjectDetection(0)

object_detection.object_confidence('person')
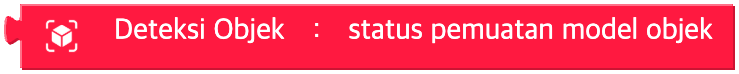
Status model
Mengembalikan status pemuatan model objek.
Mengembalikan 0 bila belum dimuat, 1 bila sedang dimuat, dan 2 bila pemuatan sudah selesai.
Parameter
(tidak ada)
Python
object_detection = ObjectDetection(0)

object_detection.model_state()
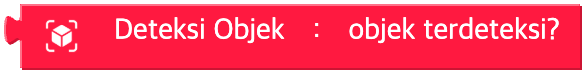
Objek terdeteksi?
Apakah objek ditemukan atau tidak
Parameter
(tidak ada)
Python
object_detection = ObjectDetection(0)

object_detection.detected()
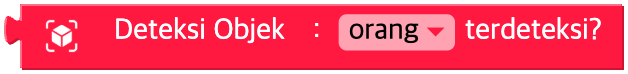
Objek tertentu terdeteksi?
Apakah objek yang dipilih ditemukan atau tidak
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Nama objek | 80 kelas objek | - |
Python
object_detection = ObjectDetection(0)

object_detection.object_detected('person')