
사물 찾기
인스턴스 선언
사물 찾기(ObjectDetection) 블록을 작업 영역에 추가하면, Python 코드에는 다음과 같은 인스턴스 선언이 자동으로 삽입됩니다:
python
object_detection = ObjectDetection(0)
# 여러 인스턴스가 있는 경우
object_detection_1 = ObjectDetection(1)
매개변수
| 이름 | 구분 | 설명 | 범위 / 종류 | 기본값 |
|---|---|---|---|---|
| index | 드롭다운 옵션 | 인스턴스 번호 (0부터 시작) | 0 이상 정수 | 0 |
카메라 장치 선택하기
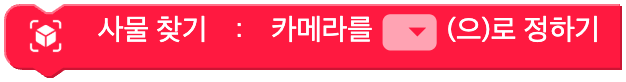
사물 찾기를 위한 카메라를 설정합니다.
매개변수
| 이름 | 구분 | 설명 | 범위 / 종류 | 기본값 |
|---|---|---|---|---|
| unit | 드롭다운 옵션 | 카메라 장치 이름 | 시스템 카메라 라벨 | - |
Python
python
object_detection = ObjectDetection(0)

object_detection.device('')
모델 로드하기
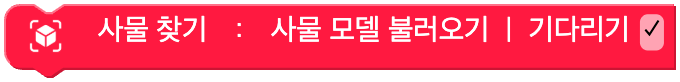
학습된 사물 모델을 불러옵니다. '사물 찾기' 모듈의 기능들을 사용하기 위해서는 이 작업이 반드시 필요합니다.
매개변수
| 이름 | 구분 | 설명 | 범위 / 종류 | 기본값 |
|---|---|---|---|---|
| wait | 체크박스 | 로드 완료 대기 여부 | TRUE / FALSE | TRUE |
Python
python
object_detection = ObjectDetection(0)

object_detection.load_model(wait=True)
최대 사물 수 설정하기
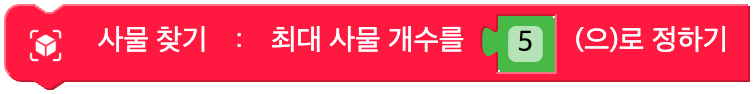
최대로 찾을 수 있는 사물의 개수를 설정합니다. 사물 개수의 범위는 0 ~ 10 입니다.
매개변수
| 이름 | 구분 | 설명 | 범위 / 종류 | 기본값 |
|---|---|---|---|---|
| data | 입력값 (블록) | 최대 사물 수 | 0 ~ 10 정수 | - |
Python
python
object_detection = ObjectDetection(0)

object_detection.max_objects(5)
신뢰도 임계값 설정하기
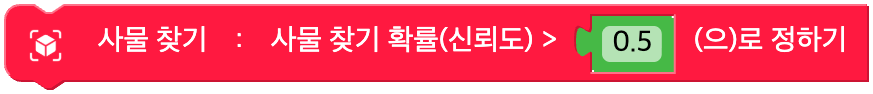
사물 찾기의 최소 확률(신뢰도)를 설정합니다. 확률(신뢰도)가 이 이상인 경우에만 화면에 표시됩니다. 확률(신뢰도)의 범위는 0 ~ 1 입니다.
매개변수
| 이름 | 구분 | 설명 | 범위 / 종류 | 기본값 |
|---|---|---|---|---|
| data | 입력값 (블록) | 신뢰도 임계값 | 0 ~ 1 실수 | - |
Python
python
object_detection = ObjectDetection(0)

object_detection.confidence_threshold(0.5)
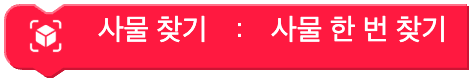
한 번 인식하기
현재 화면에 있는 사물을 찾아 딱 한번 표시합니다.
매개변수
(없음)
Python
python
object_detection = ObjectDetection(0)

object_detection.detect_once()
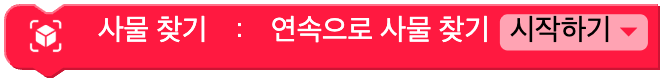
연속 인식 시작 / 중지
현재 화면에 있는 사물들을 계속해서 따라가며 화면 상에 표시합니다.
매개변수
| 이름 | 구분 | 설명 | 범위 / 종류 | 기본값 |
|---|---|---|---|---|
| unit | 드롭다운 옵션 | 동작 | 시작(start), 중지(stop) | - |
Python
python
object_detection = ObjectDetection(0)

# unit = "start"
object_detection.detect_continuous()
# unit = "stop"
object_detection.stop()
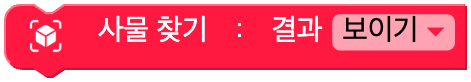
인식 화면 표시하기
카메라 화면에 사물 찾기 결과를 표시할지 말지를 결정합니다.
매개변수
| 이름 | 구분 | 설명 | 범위 / 종류 | 기본값 |
|---|---|---|---|---|
| on | 드롭다운 옵션 | 표시 ON / OFF | 보이기(on=True), 숨기기(off=False) | TRUE |
Python
python
object_detection = ObjectDetection(0)

object_detection.display(True)
object_detection.display(False)
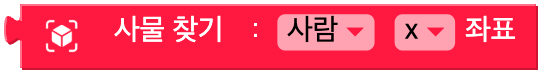
사물 위치 정보
지정한 사물의 위치/크기 값을 반환합니다.
매개변수
| 이름 | 구분 | 설명 | 범위 / 종류 | 기본값 |
|---|---|---|---|---|
| unit | 드롭다운 옵션 | 사물 이름 | 사물 클래스 80개 ('person', 'bicycle', 'car', 'motorcycle', 'airplane', 'bus', 'cat', 'dog', 'apple', 'cup', 'laptop', 'cell_phone' 등) | - |
| pos | 드롭다운 옵션 | 좌표 | x, y | - |
Python
python
object_detection = ObjectDetection(0)

object_detection.object('person', 'x')
object_detection.object('bicycle', 'y')
사물 사각형 정보
지정한 사물 영역 사각형의 위치/크기 값을 반환합니다.
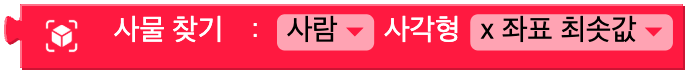
매개변수
| 이름 | 구분 | 설명 | 범위 / 종류 | 기본값 |
|---|---|---|---|---|
| unit | 드롭다운 옵션 | 사물 이름 | 사물 클래스 80개 | - |
| pos | 드롭다운 옵션 | 사각형 정보 | 최소 X(min_x), 최대 X(max_x), 최소 Y(min_y), 최대 Y(max_y), 너비(width), 높이(height), 넓이(area) | - |
Python
python
object_detection = ObjectDetection(0)

object_detection.object('person', 'width')
object_detection.object('car', 'area')
두 사물 사이 거리
두 사물 클래스 사이의 거리를 반환합니다.
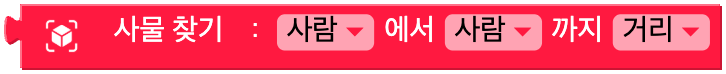
매개변수
| 이름 | 구분 | 설명 | 범위 / 종류 | 기본값 |
|---|---|---|---|---|
| unit1 | 드롭다운 옵션 | 첫 번째 사물 이름 | 사물 클래스 80개 | - |
| unit2 | 드롭다운 옵션 | 두 번째 사물 이름 | 사물 클래스 80개 | - |
| type | 드롭다운 옵션 | 거리 종류 | 거리(생략 또는 None), 가로 거리(horizontal), 세로 거리(vertical) | None |
Python
python
object_detection = ObjectDetection(0)

object_detection.get_distance('person', 'bicycle')  # 거리
object_detection.get_distance('person', 'car', 'horizontal')  # 가로 거리
사물 신뢰도
선택한 사물이 맞을 확률(신뢰도)
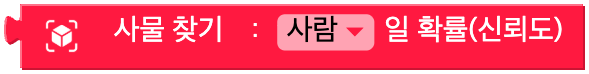
매개변수
| 이름 | 구분 | 설명 | 범위 / 종류 | 기본값 |
|---|---|---|---|---|
| unit | 드롭다운 옵션 | 사물 이름 | 사물 클래스 80개 | - |
Python
python
object_detection = ObjectDetection(0)

object_detection.object_confidence('person')
모델 상태
사물 모델 로딩 상태를 반환합니다.
아직 불러오지 않았으면 0, 불러오는 중이면 1, 불러오기를 완료했으면 2를 반환합니다.
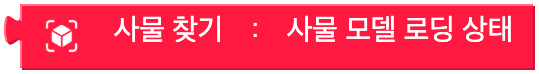
매개변수
(없음)
Python
python
object_detection = ObjectDetection(0)

object_detection.model_state()
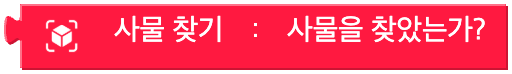
사물 감지 여부
사물을 찾았는지 여부
매개변수
(없음)
Python
python
object_detection = ObjectDetection(0)

object_detection.detected()
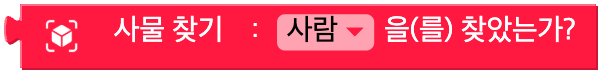
특정 사물이 감지되었는가?
선택한 사물을 찾았는지 여부
매개변수
| 이름 | 구분 | 설명 | 범위 / 종류 | 기본값 |
|---|---|---|---|---|
| unit | 드롭다운 옵션 | 사물 이름 | 사물 클래스 80개 | - |
Python
python
object_detection = ObjectDetection(0)

object_detection.object_detected('person')