
物體偵測
宣告實例
把物體偵測(ObjectDetection) 積木新增到工作區後,Python 程式碼中會自動插入下面這樣的實例宣告:
python
object_detection = ObjectDetection(0)
# 有多個實例時
object_detection_1 = ObjectDetection(1)
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| index | 下拉選項 | 實例編號(從 0 開始) | 0 以上的整數 | 0 |
設定相機
設定用于物體偵測的相機。
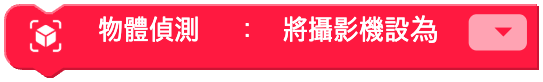
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 相機設備名稱 | 系統相機標籤 | - |
Python
python
object_detection = ObjectDetection(0)

object_detection.device('')
載入物體模型
載入訓練好的物體模型。要使用「物體偵測」模組的功能,必須先完成這一步。
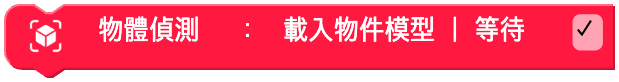
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| wait | 核取方塊 | 是否等待載入完成 | TRUE / FALSE | TRUE |
Python
python
object_detection = ObjectDetection(0)

object_detection.load_model(wait=True)
設定最大物體數量
設定最多可以偵測到的物體個數。物體個數的範圍是 0 ~ 10。
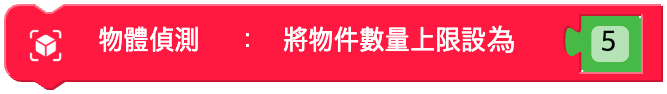
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| data | 輸入值(積木) | 最大物體數量 | 0 ~ 10 的整數 | - |
Python
python
object_detection = ObjectDetection(0)

object_detection.max_objects(5)
設定物體偵測信心度
設定物體偵測的最小機率(信心度)。只有機率(信心度)在這個值以上時才會顯示在畫面上。機率(信心度)的範圍是 0 ~ 1。
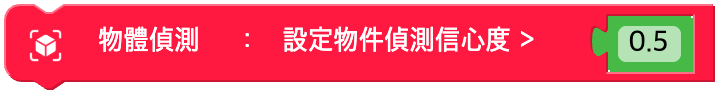
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| data | 輸入值(積木) | 信心度閾值 | 0 ~ 1 的實數 | - |
Python
python
object_detection = ObjectDetection(0)

object_detection.confidence_threshold(0.5)
偵測一次物體
找出目前畫面中的物體,只標示一次。
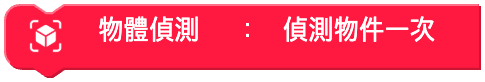
參數
(無)
Python
python
object_detection = ObjectDetection(0)

object_detection.detect_once()
開始 / 停止連續物體偵測
連續跟蹤目前畫面中的物體,並在畫面上標示出來。
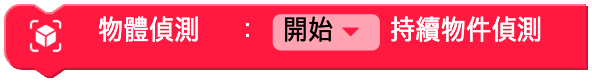
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 動作 | 開始(start), 停止(stop) | - |
Python
python
object_detection = ObjectDetection(0)

# unit = "start"
object_detection.detect_continuous()
# unit = "stop"
object_detection.stop()
顯示結果
決定是否在相機畫面上顯示物體偵測的結果。
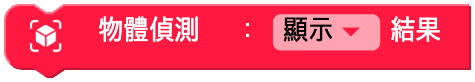
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| on | 下拉選項 | 顯示 ON / OFF | 顯示(on=True), 隱藏(off=False) | TRUE |
Python
python
object_detection = ObjectDetection(0)

object_detection.display(True)
object_detection.display(False)
物體的位置
回傳指定物體的位置 / 大小值。
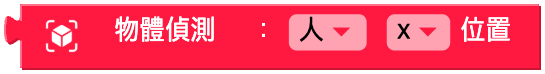
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 物體名稱 | 80 個物體類別 ('person', 'bicycle', 'car', 'motorcycle', 'airplane', 'bus', 'cat', 'dog', 'apple', 'cup', 'laptop', 'cell_phone' 等) | - |
| pos | 下拉選項 | 坐標 | x, y | - |
Python
python
object_detection = ObjectDetection(0)

object_detection.object('person', 'x')
object_detection.object('bicycle', 'y')
物體矩形資訊
回傳指定物體區域矩形的位置 / 大小值。
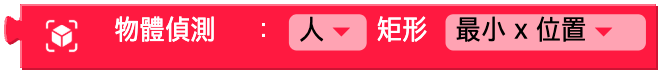
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 物體名稱 | 80 個物體類別 | - |
| pos | 下拉選項 | 矩形資訊 | min_x, max_x, min_y, max_y, width, height, area | - |
Python
python
object_detection = ObjectDetection(0)

object_detection.object('person', 'width')
object_detection.object('car', 'area')
兩個物體之間的距離
回傳兩個物體類別之間的距離。
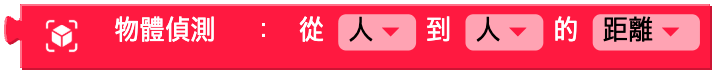
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit1 | 下拉選項 | 第一個物體名稱 | 80 個物體類別 | - |
| unit2 | 下拉選項 | 第二個物體名稱 | 80 個物體類別 | - |
| type | 下拉選項 | 距離種類 | 距離(省略或 None), 水平距離(horizontal), 垂直距離(vertical) | None |
Python
python
object_detection = ObjectDetection(0)

object_detection.get_distance('person', 'bicycle')  # 距離
object_detection.get_distance('person', 'car', 'horizontal')  # 水平距離
物體的信心度
是所選物體的機率(信心度)
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 物體名稱 | 80 個物體類別 | - |
Python
python
object_detection = ObjectDetection(0)

object_detection.object_confidence('person')
物體模型載入狀態
回傳物體模型的載入狀態。
還沒有載入時回傳 0,正在載入時回傳 1,載入完成時回傳 2。
參數
(無)
Python
python
object_detection = ObjectDetection(0)

object_detection.model_state()
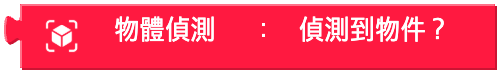
偵測到物體?
是否找到了物體
參數
(無)
Python
python
object_detection = ObjectDetection(0)

object_detection.detected()
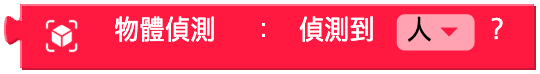
偵測到特定物體?
是否找到了所選的物體
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 物體名稱 | 80 個物體類別 | - |
Python
python
object_detection = ObjectDetection(0)

object_detection.object_detected('person')