
ArUco 標記偵測
宣告實例
把 ArUco 標記偵測(ArucoMarker) 積木新增到工作區後,Python 程式碼中會自動插入下面這樣的實例宣告:
python
aruco_marker = ArucoMarker(0)
# 有多個實例時
aruco_marker_1 = ArucoMarker(1)
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| index | 下拉選項 | 實例編號(從 0 開始) | 0 以上的整數 | 0 |
設定相機
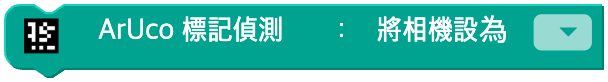
設定用于 ArUco 標記偵測的相機。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 相機設備名稱 | 系統相機標籤 | - |
Python
python
aruco_marker = ArucoMarker(0)

aruco_marker.device('')
設定最大標記數
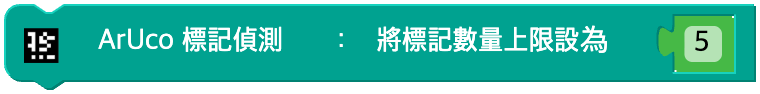
設定最多可以識別的標記個數。標記個數的範圍是 0 ~ 10。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| data | 輸入值(積木) | 最大標記數 | 0 ~ 10 的整數 | - |
Python
python
aruco_marker = ArucoMarker(0)

aruco_marker.max_count(5)
偵測一次標記
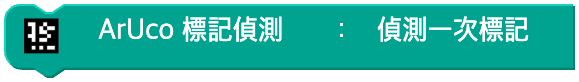
找出目前畫面中的標記,只標示一次它們的區域。
參數
(無)
Python
python
aruco_marker = ArucoMarker(0)

aruco_marker.detect_once()
開始 / 停止連續標記偵測
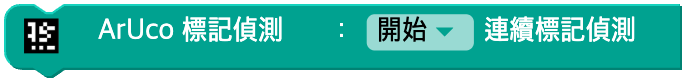
連續跟蹤目前畫面中的標記,並在畫面上標示它們的區域。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 動作 | 開始(start), 停止(stop) | - |
Python
python
aruco_marker = ArucoMarker(0)

# unit = "start"
aruco_marker.detect_continuous()
# unit = "stop"
aruco_marker.stop()
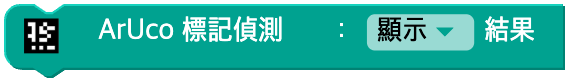
顯示結果
決定是否在相機畫面上顯示標記偵測的結果。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| on | 下拉選項 | 顯示 ON / OFF | 顯示(on=True), 隱藏(off=False) | TRUE |
Python
python
aruco_marker = ArucoMarker(0)

aruco_marker.display(True)
aruco_marker.display(False)
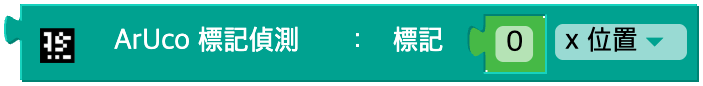
標記資料
回傳指定標記 ID 的位置 / 大小值。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| data | 輸入值(積木) | 標記 ID | 0 以上的整數 | - |
| unit | 下拉選項 | 測量種類 | x, y, min_x, max_x, min_y, max_y, width, height, area, rotation | - |
Python
python
aruco_marker = ArucoMarker(0)

aruco_marker.marker(0, 'x')
aruco_marker.marker(3, 'area')
標記之間的距離
回傳兩個標記之間的距離。

參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit1 | 輸入值(積木) | 第一個標記 ID | 0 以上的整數 | - |
| unit2 | 輸入值(積木) | 第二個標記 ID | 0 以上的整數 | - |
| type | 下拉選項 | 距離種類 | 距離(省略或 None), 水平距離(horizontal), 垂直距離(vertical) | None |
Python
python
aruco_marker = ArucoMarker(0)

aruco_marker.get_distance(0, 1)  # 距離
aruco_marker.get_distance(0, 2, 'horizontal')  # 水平距離
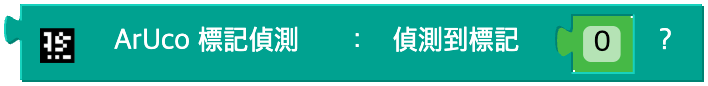
偵測到標記?
是否找到了具有特定 id 值的標記
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| data | 輸入值(積木) | 標記 ID | 0 以上的整數 | - |
Python
python
aruco_marker = ArucoMarker(0)

aruco_marker.marker_detected(0)