
RaccoonBot
宣告實例
把 RaccoonBot 積木新增到工作區後,Python 程式碼中會自動插入下面這樣的實例宣告:
raccoon = RaccoonBot(0)
# 有多個實例時
raccoon_1 = RaccoonBot(1)
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| index | 下拉選項 | 實例編號(從 0 開始) | 0 以上的整數 | 0 |
開啟 / 關閉關節馬達
決定是解除還是保持施加在各關節馬達上的控制。
不進行設定時,所有關節的馬達控制都以開啟的狀態啟動。
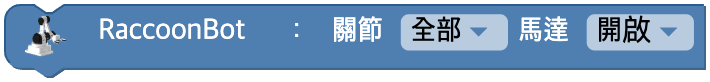
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 關節編號 | 全部(-1), 1(1), 2(2), 3(3), 4(4) | -1 |
| on | 核取方塊 | 馬達控制 ON / OFF | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# 全部關節,關閉馬達控制
raccoon.motor(-1, False)

# 1 號關節,開啟馬達控制
raccoon.motor(1, True)
設定關節速度
設定所選關節的速度。
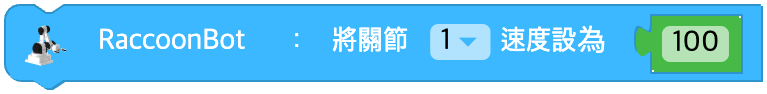
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| joint | 下拉選項 | 關節編號 | 全部(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | 輸入值(積木) | 關節速度 | -100 ~ 100 的整數 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_speed_joint(1, 100)
改變關節速度
改變所選關節的速度。
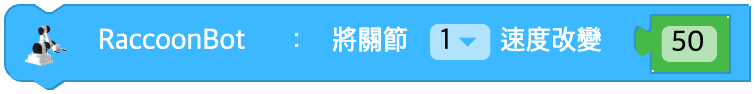
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| joint | 下拉選項 | 關節編號 | 全部(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | 輸入值(積木) | 要改變的速度差 | -200 ~ 200 的整數 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_speed_joint(1, 50)
一次設定各關節速度
一次設定四個關節的速度。
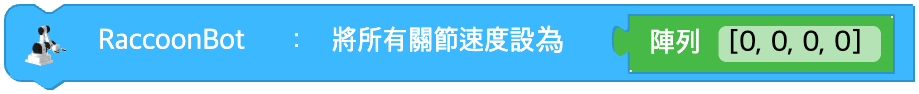
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| data | 輸入值(陣列) | 4 個關節速度的陣列 | [joint1, joint2, joint3, joint4],各 -100~100 | - |
Python
raccoon = RaccoonBot(0)

# 字面陣列 [10, 20, 30, 40]
raccoon.set_speed_joints(10, 20, 30, 40)

# 變數陣列
raccoon.set_speed_joints(*arr)
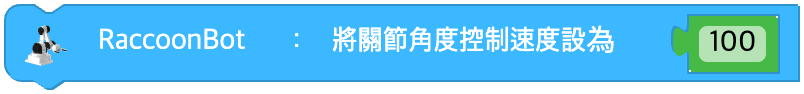
設定關節角度控制速度
設定在角度控制模式下控制關節的速度。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| data | 輸入值(積木) | 角度控制的最大速度 | 0 ~ 100 的整數 | - |
Python
raccoon = RaccoonBot(0)

raccoon.angle_max_speed(100)
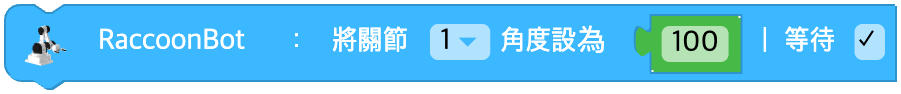
設定關節角度
設定所選關節的角度。
| joint | min | max |
|---|---|---|
| 1 | -120 | 120 |
| 2 | -90 | 30 |
| 3 | -150 | 0 |
| 4 | -105 | 105 |
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| joint | 下拉選項 | 關節編號 | 全部(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | 輸入值(積木) | 關節角度(度) | 參見上表(自動 clamp) | - |
| wait | 核取方塊 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_angle_joint(1, 90, wait=True)
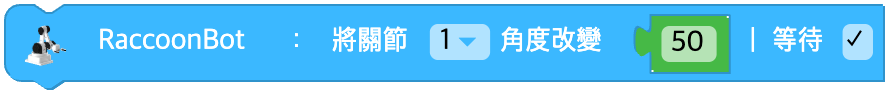
改變關節角度
改變所選關節的角度。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| joint | 下拉選項 | 關節編號 | 全部(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | 輸入值(積木) | 要改變的角度差(度) | 參見上表(自動 clamp) | - |
| wait | 核取方塊 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_angle_joint(1, 10, wait=True)
一次設定各關節角度
一次設定四個關節的角度。

參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| data | 輸入值(陣列) | 4 個關節角度的陣列或姿態名稱 | [j1, j2, j3, j4] 陣列 | - |
| wait | 核取方塊 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# 顯式陣列
raccoon.set_angle_joints(0, 0, 0, 0, wait=True)
初始化關節狀態
把四個關節的角度設定為預先定義的姿態 ('zero', 'park', 'home')。
姿態預設:
'zero'→[0, 0, 0, 0]'park'→[0, 25, -145, -60]'home'→[0, -10, -140, 60]

參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| data | 下拉 | 姿態名稱 | 'zero' / 'park' / 'home' | - |
| wait | 核取方塊 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# 姿態預設
raccoon.set_angle_joints('home', wait=True)
儲存關節角度
把目前的編碼器值儲存到任意變數中。

參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| encoder | 變數 | 要儲存到的變數名 | 變數 | - |
| data | 輸入值(陣列) | 要儲存的初始陣列 | 4 個元素的陣列或空陣列 | - |
Python
raccoon = RaccoonBot(0)
encoder = None

encoder = raccoon.save_encoder([3, -6, -73, 60])
設定特定坐標值
透過設定特定的坐標值來移動機械臂。
各坐標的範圍如下。
以腕部為基准 => x: -20.0cm ~ 20.0cm, y: -10.0cm ~ 20.0cm, z: -2.0mm ~ 28.0cm
以夾爪為基准 => 範圍會隨連線的設備而變化。
夾爪的方向固定為與地面水平或垂直。
輸入了無法到達的坐標時,會跳過該命令。

參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| origin | 下拉選項 | 基准點 | 腕部(wrist), 末端執行器(end_effector) | - |
| pos | 下拉選項 | 軸 | x, y, z | - |
| data | 輸入值(積木) | 坐標值 | x: -20 ~ 20cm, y: -10 ~ 20cm, z: -2 ~ 28cm | - |
| unit | 下拉選項 | 單位 | 公分(cm), 公釐(mm), 英吋(inch) | cm |
| wait | 核取方塊 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# 把 x 坐標設為 10cm
raccoon.set_coordinate('wrist', 'x', 10, 'cm', wait=True)

# 以 end_effector 為基准的 z 坐標
raccoon.set_coordinate('end_effector', 'z', 15, 'cm', wait=True)
改變特定坐標值
以目前位置為基准改變特定的坐標值來移動機械臂。
各坐標的範圍如下。
以腕部為基准 => x: -20.0cm ~ 20.0cm, y: -10.0cm ~ 20.0cm, z: -2.0mm ~ 28.0cm
以夾爪為基准 => 範圍會隨連線的設備而變化。
夾爪的方向固定為與地面水平或垂直。
輸入了無法到達的坐標時,會跳過該命令。

參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| origin | 下拉選項 | 基准點 | 腕部(wrist), 末端執行器(end_effector) | - |
| pos | 下拉選項 | 軸 | x, y, z | - |
| data | 輸入值(積木) | 要改變的坐標差 | 實數 | - |
| unit | 下拉選項 | 單位 | 公分(cm), 公釐(mm), 英吋(inch) | cm |
| wait | 核取方塊 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_coordinate('wrist', 'y', 5, 'cm', wait=True)
移動到 xyz 坐標
一次把 x, y, z 坐標分別設定為指定的值。

參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| origin | 下拉選項 | 基准點 | 腕部(wrist), 末端執行器(end_effector) | - |
| x | 輸入值(積木) | x 坐標 | 實數 | - |
| y | 輸入值(積木) | y 坐標 | 實數 | - |
| z | 輸入值(積木) | z 坐標 | 實數 | - |
| unit | 下拉選項 | 單位 | 公分(cm), 公釐(mm), 英吋(inch) | cm |
| wait | 核取方塊 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_coordinates('wrist', 0, 15, 20, 'cm', wait=True)
設定末端執行器鎖定
設定夾爪要鎖定的方向。選項設定為水平或垂直之後,就無法控制關節 4 的速度或角度。

參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| mode | 下拉選項 | 鎖定方向 | 無(none), 水平(horizontal), 垂直(vertical) | - |
Python
raccoon = RaccoonBot(0)

raccoon.lock('horizontal')
用末端執行器抓取 / 放下物體
用末端執行器抓住或放下物體。
根據 unit 下拉選項的值呼叫兩個方法中的一個。

參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 動作 | 抓取(閉合)(pick), 放下(張開)(place) | - |
Python
raccoon = RaccoonBot(0)

# unit = "pick"
raccoon.pick()
# unit = "place"
raccoon.place()
末端執行器設備
目前連線的夾爪編號
(1, 3, 4: 夾鉗式夾爪, 2: 真空夾爪)
參數
(無)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_device()
末端執行器狀態
夾爪抓住物體的狀態
(0: 放下的狀態, 1: 抓住的狀態)
參數
(無)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_status()
播放音符
RaccoonBot 播放指定的音符。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| note | 下拉選項 | 音符 | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | 下拉選項 | 八度 | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
raccoon = RaccoonBot(0)

raccoon.sound_note('D', 5)
播放音效片段
RaccoonBot 播放特定的音效片段。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| clip | 下拉選項 | 音效片段名稱 | 'mute', 'beep', 'siren', 'robot', 'connect', 'wake_up', 'start', 'bye' 等 | - |
| wait | 核取方塊 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.sound_clip('siren', wait=True)
關閉聲音
關閉 RaccoonBot 的聲音。
參數
(無)
Python
raccoon = RaccoonBot(0)

raccoon.sound_off()
編碼器值
所選關節的編碼器值
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| joint | 下拉選項 | 關節編號(或全部關節) | 1, 2, 3, 4, 全部(-1) | -1 |
Python
raccoon = RaccoonBot(0)

# joint = 1
raccoon.encoder(1)

# 全部關節
raccoon.encoder(-1)
所選元素的坐標
回傳基准點目前的 xyz 坐標。
省略 pos 時回傳 [x, y, z] 整個陣列,指定時只回傳該軸的值。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| origin | 下拉選項 | 基准點 | 腕部(wrist), 末端執行器(end_effector) | wrist |
| pos | 下拉選項 | 軸(或全部) | x, y, z, xyz(省略時回傳整個陣列) | None(全部) |
Python
raccoon = RaccoonBot(0)

# 特定軸
raccoon.get_coordinates('wrist', 'x')

# 全部(3 個元素的陣列)
raccoon.get_coordinates('wrist')
信號強度值
信號強度
參數
(無)
Python
raccoon = RaccoonBot(0)

raccoon.signal_strength()
電池電壓
電池電壓
參數
(無)
Python
raccoon = RaccoonBot(0)

raccoon.battery()
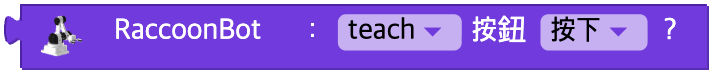
按鈕已按下?
所選按鈕是否處于按下狀態,或者是否發生了點擊事件
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 按鈕名稱 | teach, play, power, delete, 任意按鈕(any) | - |
| event | 下拉選項 | 事件種類 | 按下(pressed), 點擊(click), 長按(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.button('teach', 'pressed')
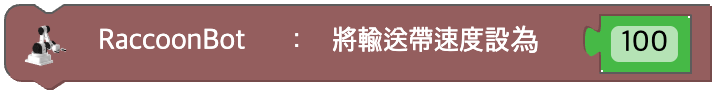
設定輸送帶速度
設定輸送帶的速度。速度的範圍是 -100 ~ 100。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| data | 輸入值(積木) | 輸送帶速度 | -100 ~ 100 的整數 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_conveyor_speed(100)
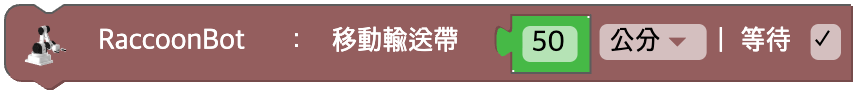
移動輸送帶指定距離
用輸送帶移動一定的距離。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| data | 輸入值(積木) | 移動距離 | 0 以上的實數 | - |
| unit | 下拉選項 | 距離單位 | 公分(cm), 公釐(mm), 英吋(inch) | cm |
| wait | 核取方塊 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_move(50, 'cm', wait=True)
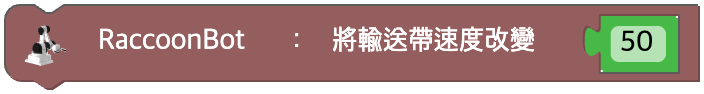
改變輸送帶速度
改變輸送帶的速度。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| data | 輸入值(積木) | 要改變的速度差 | -200 ~ 200 的整數 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_conveyor_speed(10)
停止輸送帶
停止輸送帶。
參數
(無)
Python
raccoon = RaccoonBot(0)

raccoon.stop_conveyor()
輸送帶正在運行?
輸送帶是否正在運行
參數
(無)
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_running()
輸送帶按鈕已按下?
輸送帶的按鈕是否處于按下狀態,或者是否發生了點擊事件
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| event | 下拉選項 | 事件種類 | 按下(pressed), 點擊(click), 長按(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_button('pressed')