
RaccoonBot
Instansdeklaration
När du lägger till ett RaccoonBot-block i arbetsytan infogas följande instansdeklaration automatiskt i Python-koden:
raccoon = RaccoonBot(0)
# När det finns flera instanser
raccoon_1 = RaccoonBot(1)
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| index | Rullgardinsalternativ | Instansnummer (börjar på 0) | Heltal 0 eller större | 0 |
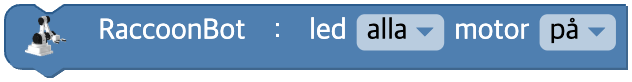
Slå på / stänga av ledmotorernas styrning
Bestämmer om styrningen av varje ledmotor ska släppas eller behållas.
Om du inte ställer in något startar roboten med motorstyrningen påslagen för alla leder.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Ledens nummer | alla(-1), 1(1), 2(2), 3(3), 4(4) | -1 |
| on | Kryssruta | Motorstyrning PÅ / AV | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# alla leder, motorstyrningen av
raccoon.motor(-1, False)

# led 1, motorstyrningen på
raccoon.motor(1, True)
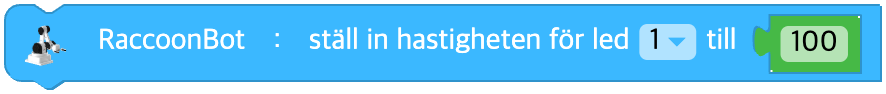
Ställa in ledens hastighet
Ställer in hastigheten för den valda leden.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| joint | Rullgardinsalternativ | Ledens nummer | alla(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Inmatning (block) | Ledens hastighet | Heltal -100 till 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_speed_joint(1, 100)
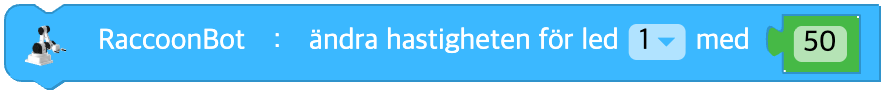
Ändra ledens hastighet
Ändrar hastigheten för den valda leden.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| joint | Rullgardinsalternativ | Ledens nummer | alla(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Inmatning (block) | Hastighetsändring | Heltal -200 till 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_speed_joint(1, 50)
Ställa in ledernas hastighet på en gång
Ställer in hastigheten för alla fyra leder på en gång.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| data | Inmatning (array) | Fält med de fyra ledernas hastighet | [joint1, joint2, joint3, joint4], var och en -100~100 | - |
Python
raccoon = RaccoonBot(0)

# literalt fält [10, 20, 30, 40]
raccoon.set_speed_joints(10, 20, 30, 40)

# fält i en variabel
raccoon.set_speed_joints(*arr)
Ställa in hastigheten för ledvinkelstyrning
Ställer in hastigheten som lederna styrs med i vinkelstyrningsläget.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| data | Inmatning (block) | Högsta hastighet vid vinkelstyrning | Heltal 0 till 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.angle_max_speed(100)
Ställa in ledens vinkel
Ställer in vinkeln för den valda leden.
| joint | min | max |
|---|---|---|
| 1 | -120 | 120 |
| 2 | -90 | 30 |
| 3 | -150 | 0 |
| 4 | -105 | 105 |

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| joint | Rullgardinsalternativ | Ledens nummer | alla(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Inmatning (block) | Ledens vinkel (grader) | Se tabellen ovan (klipps automatiskt) | - |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_angle_joint(1, 90, wait=True)
Ändra ledens vinkel
Ändrar vinkeln för den valda leden.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| joint | Rullgardinsalternativ | Ledens nummer | alla(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Inmatning (block) | Vinkeländring (grader) | Se tabellen ovan (klipps automatiskt) | - |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_angle_joint(1, 10, wait=True)
Ställa in ledvinklarna på en gång
Ställer in vinkeln för alla fyra leder på en gång.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| data | Inmatning (array) | Fält med de fyra ledernas vinkel, eller ett lägesnamn | Fältet [j1, j2, j3, j4] | - |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# uttryckligt fält
raccoon.set_angle_joints(0, 0, 0, 0, wait=True)
Initiera ledernas läge
Ställer in de fyra ledernas vinklar till ett fördefinierat läge ('zero', 'park', 'home').

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| data | Rullgardinsmeny | Lägets namn | 'zero' / 'park' / 'home' | - |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Fördefinierade lägen:
'zero'→[0, 0, 0, 0]'park'→[0, 25, -145, -60]'home'→[0, -10, -140, 60]
Python
raccoon = RaccoonBot(0)

# fördefinierat läge
raccoon.set_angle_joints('home', wait=True)
Spara ledvinklarna
Sparar de nuvarande kodarvärdena i en valfri variabel.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| encoder | Variabel | Namnet på variabeln att spara i | Variabel | - |
| data | Inmatning (array) | Startfältet som ska sparas | Fält med fyra element eller ett tomt fält | - |
Python
raccoon = RaccoonBot(0)
encoder = None

encoder = raccoon.save_encoder([3, -6, -73, 60])
Ställa in en koordinat
Flyttar robotarmen genom att du ställer in en viss koordinat.
Koordinaterna har följande intervall.
Relativt handleden => x: -20,0 cm ~ 20,0 cm, y: -10,0 cm ~ 20,0 cm, z: -2,0 mm ~ 28,0 cm
Relativt gripdonet => intervallet kan variera beroende på vilken enhet som är ansluten.
Gripdonets riktning är låst antingen vågrätt eller lodrätt mot underlaget.
Om du anger en koordinat som roboten inte kan nå hoppas kommandot över.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| origin | Rullgardinsalternativ | Utgångspunkt | handled(wrist), ändeffektor(end_effector) | - |
| pos | Rullgardinsalternativ | Axel | x, y, z | - |
| data | Inmatning (block) | Koordinatvärde | x: -20 till 20 cm, y: -10 till 20 cm, z: -2 till 28 cm | - |
| unit | Rullgardinsalternativ | Enhet | cm, mm, tum(inch) | cm |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# ställ in x-koordinaten till 10 cm
raccoon.set_coordinate('wrist', 'x', 10, 'cm', wait=True)

# z-koordinaten relativt end_effector
raccoon.set_coordinate('end_effector', 'z', 15, 'cm', wait=True)
Ändra en koordinat
Flyttar robotarmen genom att du ändrar en viss koordinat utifrån det nuvarande läget.
Koordinaterna har följande intervall.
Relativt handleden => x: -20,0 cm ~ 20,0 cm, y: -10,0 cm ~ 20,0 cm, z: -2,0 mm ~ 28,0 cm
Relativt gripdonet => intervallet kan variera beroende på vilken enhet som är ansluten.
Gripdonets riktning är låst antingen vågrätt eller lodrätt mot underlaget.
Om du anger en koordinat som roboten inte kan nå hoppas kommandot över.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| origin | Rullgardinsalternativ | Utgångspunkt | handled(wrist), ändeffektor(end_effector) | - |
| pos | Rullgardinsalternativ | Axel | x, y, z | - |
| data | Inmatning (block) | Koordinatändring | Reellt tal | - |
| unit | Rullgardinsalternativ | Enhet | cm, mm, tum(inch) | cm |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_coordinate('wrist', 'y', 5, 'cm', wait=True)
Flytta till xyz-koordinater
Ställer in x-, y- och z-koordinaterna till angivna värden på en gång.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| origin | Rullgardinsalternativ | Utgångspunkt | handled(wrist), ändeffektor(end_effector) | - |
| x | Inmatning (block) | x-koordinat | Reellt tal | - |
| y | Inmatning (block) | y-koordinat | Reellt tal | - |
| z | Inmatning (block) | z-koordinat | Reellt tal | - |
| unit | Rullgardinsalternativ | Enhet | cm, mm, tum(inch) | cm |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_coordinates('wrist', 0, 15, 20, 'cm', wait=True)
Låsa gripdonet (ändeffektorn)
Ställer in i vilken riktning gripdonet ska låsas. När alternativet är satt till vågrätt eller lodrätt går det inte längre att styra hastighet eller vinkel för led 4.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| mode | Rullgardinsalternativ | Låsriktning | ingen(none), vågrätt(horizontal), lodrätt(vertical) | - |
Python
raccoon = RaccoonBot(0)

raccoon.lock('horizontal')
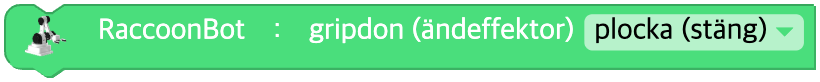
Plocka upp / placera med gripdonet
Griper eller släpper ett föremål med gripdonet (ändeffektorn).
Beroende på värdet i rullgardinsmenyn unit anropas en av de två metoderna.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Åtgärd | plocka (stäng)(pick), placera (öppna)(place) | - |
Python
raccoon = RaccoonBot(0)

# unit = "pick"
raccoon.pick()
# unit = "place"
raccoon.place()
Gripdonets enhet
Numret på det gripdon som är anslutet just nu
(1, 3, 4: gripklo, 2: vakuumgripdon)

Parametrar
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_device()
Gripdonets status
Om gripdonet håller ett föremål
(0: släppt, 1: gripet)

Parametrar
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_status()
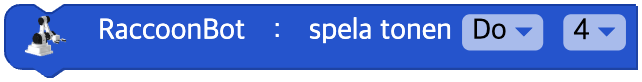
Spela en ton
RaccoonBot spelar den angivna tonen.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| note | Rullgardinsalternativ | Ton | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Rullgardinsalternativ | Oktav | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
raccoon = RaccoonBot(0)

raccoon.sound_note('D', 5)
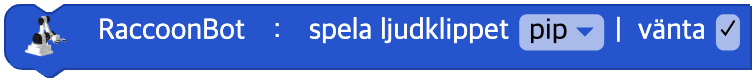
Spela ett ljudklipp
RaccoonBot spelar upp ett visst ljudklipp.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| clip | Rullgardinsalternativ | Namn på ljudklipp | 'mute', 'beep', 'siren', 'robot', 'connect', 'wake_up', 'start', 'bye' med flera | - |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.sound_clip('siren', wait=True)
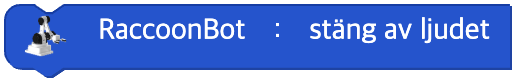
Stänga av ljudet
Stänger av ljudet hos RaccoonBot.
Parametrar
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.sound_off()
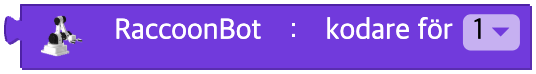
Kodarens värde
Kodarens värde för den valda leden
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| joint | Rullgardinsalternativ | Ledens nummer (eller alla leder) | 1, 2, 3, 4, alla(-1) | -1 |
Python
raccoon = RaccoonBot(0)

# joint = 1
raccoon.encoder(1)

# alla leder
raccoon.encoder(-1)
Koordinaten för det valda elementet
Returnerar utgångspunktens nuvarande xyz-koordinater.
Om du utelämnar pos returneras hela fältet [x, y, z], annars bara värdet för den axeln.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| origin | Rullgardinsalternativ | Utgångspunkt | handled(wrist), ändeffektor(end_effector) | wrist |
| pos | Rullgardinsalternativ | Axel (eller alla) | x, y, z, xyz (utelämnad → hela fältet returneras) | None (alla) |
Python
raccoon = RaccoonBot(0)

# en viss axel
raccoon.get_coordinates('wrist', 'x')

# alla (fält med tre element)
raccoon.get_coordinates('wrist')
Signalstyrkans värde
Signalstyrka
Parametrar
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.signal_strength()
Batterispänning
Batterispänning
Parametrar
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.battery()
Är knappen nedtryckt?
Om den valda knappen är nedtryckt eller om en klickhändelse har inträffat

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Knappens namn | teach(teach), play(play), power(power), delete(delete), vilken knapp som helst(any) | - |
| event | Rullgardinsalternativ | Slags händelse | nedtryckt(pressed), klickad(click), länge klickad(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.button('teach', 'pressed')
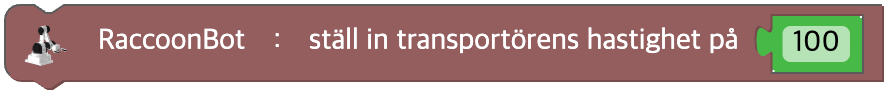
Ställa in transportörens hastighet
Ställer in hastigheten för transportbandet. Hastigheten går från -100 till 100.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| data | Inmatning (block) | Transportörens hastighet | Heltal -100 till 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_conveyor_speed(100)
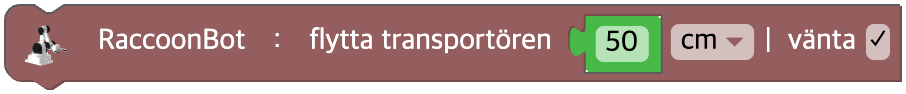
Flytta transportören en sträcka
Flyttar transportören en viss sträcka.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| data | Inmatning (block) | Sträcka att flytta | Reellt tal 0 eller större | - |
| unit | Rullgardinsalternativ | Längdenhet | cm, mm, tum(inch) | cm |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_move(50, 'cm', wait=True)
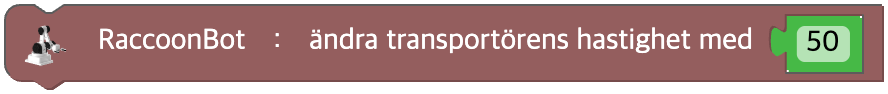
Ändra transportörens hastighet
Ändrar hastigheten för transportbandet.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| data | Inmatning (block) | Hastighetsändring | Heltal -200 till 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_conveyor_speed(10)
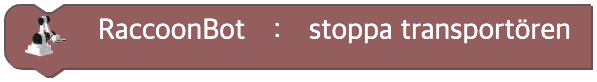
Stoppa transportören
Stoppar transportören.
Parametrar
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.stop_conveyor()
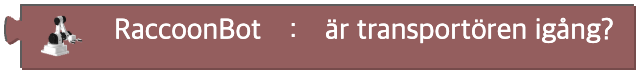
Är transportören igång?
Om transportbandet är igång
Parametrar
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_running()
Är transportörens knapp nedtryckt?
Om transportörens knapp är nedtryckt eller om en klickhändelse har inträffat

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| event | Rullgardinsalternativ | Slags händelse | nedtryckt(pressed), klickad(click), länge klickad(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_button('pressed')