
Turtle
Instansdeklaration
När du lägger till ett Turtle-block i arbetsytan infogas följande instansdeklaration automatiskt i Python-koden:
turtle = Turtle(0)
# När det finns flera instanser
turtle_1 = Turtle(1)
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| index | Rullgardinsalternativ | Instansnummer (börjar på 0) | Heltal 0 eller större | 0 |
Ställa in hjulhastigheten
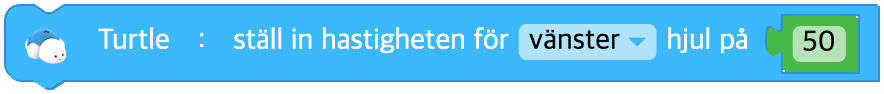
Bestämmer hjulens hastighet. Hastigheten går från -100 till 100.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Hjul som ska styras | vänster(left), höger(right), båda(both) | - |
| speed | Inmatning (block) | Hjulhastighet | Heltal -100 till 100, 0: stopp | - |
Python
turtle = Turtle(0)

turtle.set_wheel_speed('both', 50)
Köra en sträcka
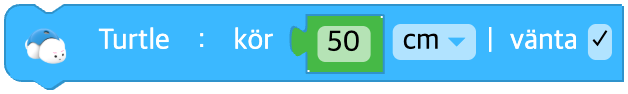
Ställer in hur långt roboten ska köra.
Om hjulhastigheten inte har ställts in kör den inte alls.
Om sträckan är 0 fortsätter den att köra enligt den nuvarande hjulhastigheten.
Om vänta är ikryssat väntar körningen tills förflyttningen är klar.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| data | Inmatning (block) | Sträcka att köra | Reellt tal 0 eller större | - |
| unit | Rullgardinsalternativ | Längdenhet | cm, mm, tum(inch) | cm |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.move_distance(50, 'cm', wait=True)
Köra en viss tid
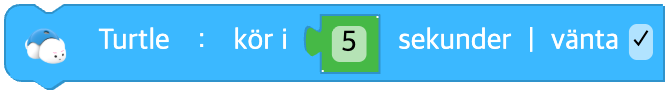
Kör under den angivna tiden med den nuvarande hjulhastigheten.
Om hjulhastigheten inte har ställts in kör den framåt med standardhastigheten.
Om vänta är ikryssat väntar körningen tills förflyttningen är klar.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| data | Inmatning (block) | Tid att köra (sekunder) | Reellt tal 0 eller större | - |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

# wait = TRUE
turtle.move_time(5, wait=True)
# wait = FALSE
turtle.move_time(0.5, wait=False)
Svänga på stället
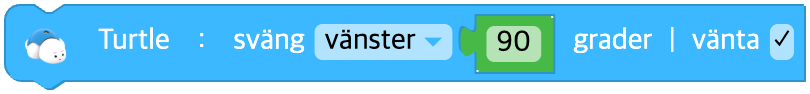
Ställer in åt vilket håll och hur många grader roboten ska svänga på stället.
Om vänta är ikryssat väntar körningen tills rotationen är klar.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| direction | Rullgardinsalternativ | Rotationsriktning | vänster(left), höger(right) | - |
| data | Inmatning (block) | Rotationsvinkel (grader) | Reellt tal 0 eller större | - |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.turn_degree('left', 90, wait=True)
Ändra hjulhastigheten
Ändrar hjulhastigheten på Turtle.
Den nya hjulhastigheten blir den nuvarande hjulhastigheten plus den hastighet du anger.
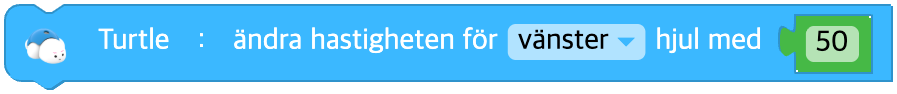
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Hjul som ska styras | vänster(left), höger(right), båda(both) | - |
| speed | Inmatning (block) | Hastighetsändring | Heltal -200 till 200 | - |
Python
turtle = Turtle(0)

turtle.change_wheel_speed('both', 10)
Stanna
Stoppar Turtles förflyttning.
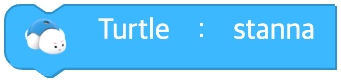
Parametrar
(ingen)
Python
turtle = Turtle(0)

turtle.stop()
Rör sig hjulet?
Returnerar true om hjulet rör sig och false om det står stilla.
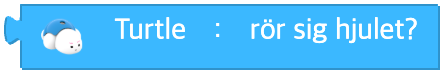
Parametrar
(ingen)
Python
turtle = Turtle(0)

turtle.wheel_moving()
Svänga runt ett hjul
Ställer in vad roboten ska svänga runt samt riktning och vinkel.
Om vänta är ikryssat väntar körningen tills rotationen är klar.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| base | Rullgardinsalternativ | Hjul som rotationen sker runt | vänster hjul(left_wheel), höger hjul(right_wheel) | - |
| direction | Rullgardinsalternativ | Rotationsriktning | framåt(forward), bakåt(backward) | - |
| data | Inmatning (block) | Rotationsvinkel (grader) | Reellt tal 0 eller större | - |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot('left_wheel', 'forward', 90, wait=True)
Rita en cirkel
Ställer in riktning, radie och vinkel när du ritar en cirkel med pennan.
Om vänta är ikryssat väntar körningen tills rotationen är klar.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| direction | Rullgardinsalternativ | Rotationsriktning | snett framåt vänster(left_forward), snett bakåt vänster(left_backward), snett framåt höger(right_forward), snett bakåt höger(right_backward) | - |
| degree | Inmatning (block) | Rotationsvinkel (grader) | Reellt tal 0 eller större | - |
| radius | Inmatning (block) | Rotationsradie | Reellt tal 0 eller större | - |
| unit | Rullgardinsalternativ | Radiens enhet | cm, mm, tum(inch) | cm |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot_circle('left_forward', 90, 1, 'cm', wait=True)
Följa en linje med sensorn
Följer en linje med en viss färg med hjälp av färgsensorn på undersidan.
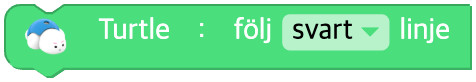
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| line | Rullgardinsalternativ | Linjens färg som ska följas | svart(black), röd(red), grön(green), blå(blue), alla färger(any) | black |
Python
turtle = Turtle(0)

turtle.trace_line('black')
Följa en linje tills en viss färg
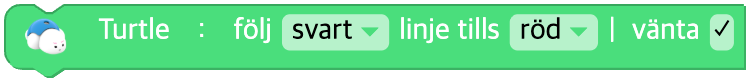
Följer en linje i färgen A tills färgen B möts, med hjälp av färgsensorn på undersidan.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| line | Rullgardinsalternativ | Linjens färg som ska följas | svart(black), röd(red), grön(green), blå(blue), alla färger(any) | - |
| color | Rullgardinsalternativ | Färg att stanna vid | svart(black), röd(red), grön(green), cyan(cyan), blå(blue), magenta(magenta), alla färger(any) | - |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_line_until_color('black', 'red', wait=True)
Köra genom en korsning och stanna vid nästa
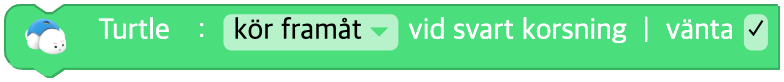
Turtle kör åt det angivna hållet i korsningen och fortsätter sedan tills den möter nästa korsning.
Om vänta är ikryssat väntar körningen tills förflyttningen är klar.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| direction | Rullgardinsalternativ | Riktning i korsningen | kör framåt(forward), vänster(left), höger(right), u-sväng(uturn) | - |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_intersection('left', wait=True)
Ställa in linjeföljningshastigheten
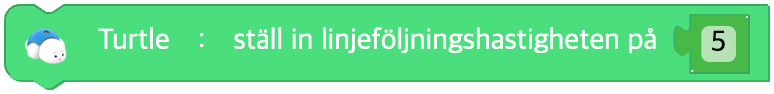
Ställer in hastigheten för linjeföljningen. Hastigheten går från 1 till 10.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| data | Inmatning (block) | Linjeföljningshastighet | Heltal 1 till 10 | - |
Python
turtle = Turtle(0)

turtle.set_trace_speed(5)
Ställa in linjeföljningsförstärkningen
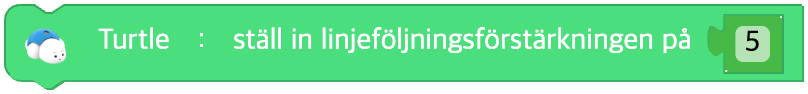
Ställer in hur mycket riktningen ändras vid linjeföljning. Värdet går från 1 till 10.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| data | Inmatning (block) | Riktningsändring | Heltal 1 till 10 | - |
Python
turtle = Turtle(0)

turtle.set_trace_gain(5)
Sluta följa linjen
Avslutar linjeföljningen hos Turtle.
Parametrar
(ingen)
Python
turtle = Turtle(0)

turtle.stop_trace()
Ställa in LED-färgen
Ställer in färgen på huvudlysdioden hos Turtle.
När du väljer en färg i färgpaletten omvandlas den till ett färgnamn (en engelsk sträng) i anropet. (Koden skapas med färgnamnet, inte med siffervärden för R, G och B.)
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| color | Färg | Val i färgpaletten → omvandlas till ett färgnamn (engelska) | Färgnamn: 'black', 'red', 'yellow', 'green', 'cyan', 'blue', 'magenta', 'white' | - |
Python
turtle = Turtle(0)

turtle.set_led_color('red')
Ställa in LED-färgen med ett block från Färg-kategorin
Tar emot utdata från ett block i Färg-kategorin ([R, G, B]) som inmatning och ställer in huvudlysdiodens färg.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| data | Inmatning (färg) | Block från Färg-kategorin eller fältet [R, G, B] | [0~255, 0~255, 0~255] | - |
Python
turtle = Turtle(0)

turtle.set_led_color(*Utils.color('red'))
Ändra LED-färgen med RGB
Lägger de angivna R-, G- och B-ändringarna till huvudlysdiodens nuvarande färg och ställer in den nya färgen.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| r | Inmatning (fält) | Ändring av rött | Heltal -255 till 255 | 0 |
| g | Inmatning (fält) | Ändring av grönt | Heltal -255 till 255 | 0 |
| b | Inmatning (fält) | Ändring av blått | Heltal -255 till 255 | 0 |
Python
turtle = Turtle(0)

turtle.change_led_color(10, 0, 0)
Släcka LED
Tar bort huvudlysdiodens färg.
Parametrar
(ingen)
Python
turtle = Turtle(0)

turtle.turn_off()
Ställa in summerljudet
Ställer in summertonen hos Turtle till den angivna frekvensen.
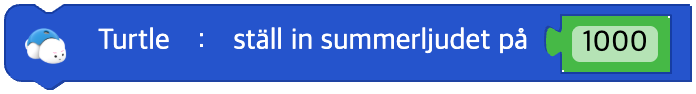
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| hz | Inmatning (block) | Frekvens (Hz) | Reellt tal 0 till 6553.5 | - |
Python
turtle = Turtle(0)

turtle.sound_buzz(440)
Spela en ton
Turtle spelar den angivna tonen.
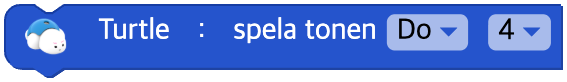
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| note | Rullgardinsalternativ | Ton | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Rullgardinsalternativ | Oktav | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
turtle = Turtle(0)

turtle.sound_note('D', 5)
Spela ett ljudklipp
Turtle spelar upp ett visst ljudklipp.
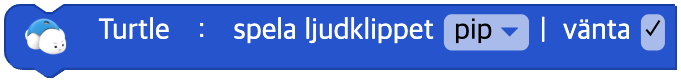
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| clip | Rullgardinsalternativ | Namn på ljudklipp | 'mute', 'beep', 'siren', 'engine', 'robot', 'march', 'birthday', 'dibidibidip', 'good_job' med flera | - |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.sound_clip('siren', wait=True)
Stänga av ljudet
Stänger av ljudet hos Turtle.
Parametrar
(ingen)
Python
turtle = Turtle(0)

turtle.sound_off()
Spelas ljud?
Returnerar true om ett ljud spelas och false om inget spelas.
Parametrar
(ingen)
Python
turtle = Turtle(0)

turtle.sound_playing()
Hjulhastighetens värde
Hastigheten hos ett visst hjul
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Hjul som ska läsas av | vänster(left), höger(right) | - |
Python
turtle = Turtle(0)

turtle.wheel_speed('left')
Golvfärgsensorns värde
Värdet från färgsensorn på undersidan
Parametrar
(ingen)
Python
turtle = Turtle(0)

turtle.floor()
Kortfärgens namn
Namnet på kortets färg, avläst med färgsensorn på undersidan
Parametrar
(ingen)
Python
turtle = Turtle(0)

turtle.card_color()
Kortets färgmönster
Mönstret hos kortets färger, avläst med färgsensorn på undersidan
Parametrar
(ingen)
Python
turtle = Turtle(0)

turtle.card_pattern()
Accelerationens värde
Tyngdaccelerationens värde längs en viss axel
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Axel som ska mätas | x, y, z | - |
Python
turtle = Turtle(0)

turtle.acceleration('x')
Temperatursensorns värde
Temperatursensorns värde
Parametrar
(ingen)
Python
turtle = Turtle(0)

turtle.temperature()
Signalstyrkans värde
Signalstyrka
Parametrar
(ingen)
Python
turtle = Turtle(0)

turtle.signal_strength()
Batterispänning
Batterispänning
Parametrar
(ingen)
Python
turtle = Turtle(0)

turtle.battery()
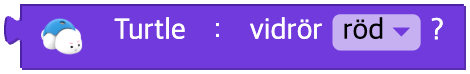
Vidrör den en viss färg?
Mäter med Turtles färgsensor om roboten vidrör den angivna färgen och returnerar sant (True) / falskt (False).
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| color | Rullgardinsalternativ | Färgens namn | unknown, red, yellow, green, cyan, blue, magenta, white | - |
Python
turtle = Turtle(0)

turtle.is_card_color('red')
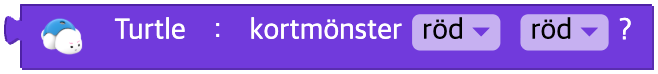
Är kortets färgmönster ~ ?
Returnerar sant (True) / falskt (False) beroende på om mönstret hos kortets färger som färgsensorn läst av stämmer.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| pattern | Rullgardinsalternativ | Kortmönstrets namn | 'red_yellow', 'red_green', 'blue_red' | - |
Python
turtle = Turtle(0)

turtle.is_card_pattern('red_yellow')
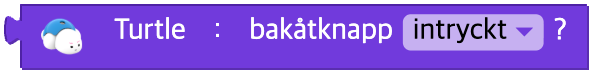
Bakåtknappens tillstånd
Om knappen på ryggen är nedtryckt eller har klickats
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| event | Rullgardinsalternativ | Slags knapptillstånd | intryckt(pressed), klickad(click), länge klickad(long_click) | - |
Python
turtle = Turtle(0)

turtle.button('pressed')
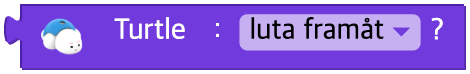
Om tillståndet har ändrats
Om robotens tillstånd har ändrats
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Slags tillstånd | 0 till 5 (se tabellen nedan) | - |
| unit | Villkor |
|---|---|
| 0 | acceleration('x') > 50 |
| 1 | acceleration('x') < -50 |
| 2 | acceleration('y') > 50 |
| 3 | acceleration('y') < -50 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -30 |
Python
turtle = Turtle(0)

# unit = 0
turtle.acceleration('x') > 50