
Handdetektering
Instansdeklaration
När du lägger till ett Handdetektering(HandDetection)-block i arbetsytan infogas följande instansdeklaration automatiskt i Python-koden:
hand_detection = HandDetection(0)
# När det finns flera instanser
hand_detection_1 = HandDetection(1)
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| index | Rullgardinsalternativ | Instansnummer (börjar på 0) | Heltal 0 eller större | 0 |
Välja kameraenhet
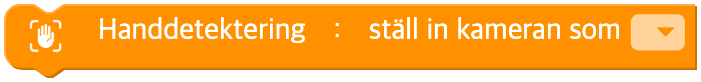
Ställer in vilken kamera som ska användas för handdetekteringen.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Kamerans enhetsnamn | Systemets kameraetikett | - |
Python
hand_detection = HandDetection(0)

hand_detection.device('')
Ladda modellen
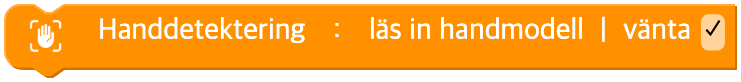
Läser in den tränade handmodellen. Det här steget krävs för att kunna använda funktionerna i modulen Handdetektering.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| wait | Kryssruta | Om körningen ska vänta tills inläsningen är klar | TRUE / FALSE | TRUE |
Python
hand_detection = HandDetection(0)

hand_detection.load_model(wait=True)
Ställa in högsta antal händer
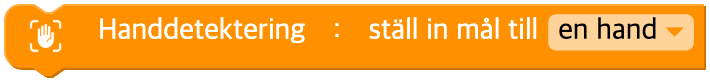
Bestämmer om detekteringen ska utgå från en hand eller från båda händerna.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Antal händer | en hand(one), två händer(both) | - |
Python
hand_detection = HandDetection(0)

hand_detection.max_hands('one')
hand_detection.max_hands('both')
Detektera en gång
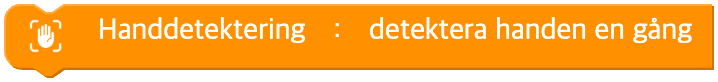
Hittar händerna som finns i bilden just nu och visar dem en enda gång.
Parametrar
(ingen)
Python
hand_detection = HandDetection(0)

hand_detection.detect_once()
Starta / stoppa kontinuerlig detektering
Följer händerna som finns i bilden hela tiden och visar dem på skärmen.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Åtgärd | starta(start), stoppa(stop) | - |
Python
hand_detection = HandDetection(0)

# unit = "start"
hand_detection.detect_continuous()
# unit = "stop"
hand_detection.stop()
Visa resultatet
Bestämmer om resultatet av handdetekteringen ska visas i kamerabilden eller inte.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| on | Rullgardinsalternativ | Visning PÅ / AV | visa(on=True), dölj(off=False) | TRUE |
Python
hand_detection = HandDetection(0)

hand_detection.display(True)
hand_detection.display(False)
Handdelarnas koordinater
Returnerar positionen för handflatan eller handleden på den angivna handen.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| side | Rullgardinsalternativ | Handens sida | vänster(left), höger(right) | - |
| unit | Rullgardinsalternativ | Handdel | handflata(palm), handled(wrist) | - |
| pos | Rullgardinsalternativ | Slags koordinat/storlek | x, y | - |
Python
hand_detection = HandDetection(0)

hand_detection.hand('left', 'palm', 'x')
hand_detection.hand('right', 'wrist', 'y')
hand_detection.hand('left', 'hand', 'min_x')
hand_detection.hand('right', 'palm', 'width')
Fingerledernas koordinater
Returnerar koordinaterna för lederna på det angivna fingret.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| side | Rullgardinsalternativ | Handens sida | vänster(left), höger(right) | - |
| unit | Rullgardinsalternativ | Finger | tumme(thumb), pekfinger(index), långfinger(middle), ringfinger(ring), lillfinger(pinky) | - |
| joint | Rullgardinsalternativ | Ledens position | första leden(first), andra leden(second), tredje leden(third), spetsen(last) | - |
| pos | Rullgardinsalternativ | Koordinat | x, y | - |
Python
hand_detection = HandDetection(0)

hand_detection.finger('left', 'index', 'first', 'x')
hand_detection.finger('right', 'thumb', 'last', 'y')
Handrektangelns information
Returnerar position och storlek för rektangeln kring den angivna handen.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| side | Rullgardinsalternativ | Handens sida | vänster(left), höger(right) | - |
| unit | Rullgardinsalternativ | Handdel | hand(hand), handflata(palm) | - |
| pos | Rullgardinsalternativ | Rektangelinformation | minsta x-position(min_x), största x-position(max_x), minsta y-position(min_y), största y-position(max_y), bredd(width), höjd(height), area(area) | - |
Python
hand_detection = HandDetection(0)

hand_detection.hand('left', 'hand', 'min_x')
hand_detection.hand('right', 'palm', 'width')
Avstånd mellan hand och hand
Returnerar avståndet mellan två handdelar.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit1 | Inmatning (sträng) | Första handdelen | Hand: 'side_unit' (t.ex. 'left_palm'). side=left/right, unit=palm/wrist/hand | - |
| unit2 | Inmatning (sträng) | Andra handdelen | Hand: 'side_unit' (t.ex. 'right_palm'). side=left/right, unit=palm/wrist/hand | - |
| type | Rullgardinsalternativ | Slags avstånd | avstånd (utelämnas eller None), vågrätt avstånd(horizontal), lodrätt avstånd(vertical) | None |
Python
hand_detection = HandDetection(0)

# hand ↔ hand / avstånd
hand_detection.get_distance('left_palm', 'right_palm')
Avstånd mellan hand och finger
Returnerar avståndet mellan en handdel och en fingerled.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit1 | Inmatning (sträng) | Första delen | Hand: 'side_unit' (t.ex. 'left_palm').side=left/right, unit=palm/wrist/hand | - |
| unit2 | Inmatning (sträng) | Andra delen | Finger: 'side_unit_joint' (t.ex. 'right_index_first'). unit=thumb/index/middle/ring/pinky, joint=first/second/third/last | - |
| type | Rullgardinsalternativ | Slags avstånd | avstånd (utelämnas eller None), vågrätt avstånd(horizontal), lodrätt avstånd(vertical) | None |
Python
hand_detection = HandDetection(0)

# hand ↔ fingerled / vågrätt avstånd
hand_detection.get_distance('left_palm', 'right_index_first')
Avstånd mellan finger och finger
Returnerar avståndet mellan två fingerleder.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit1 | Inmatning (sträng) | Första delen | Finger: 'side_unit_joint' (t.ex. 'left_thumb_last'). unit=thumb/index/middle/ring/pinky, joint=first/second/third/last | - |
| unit2 | Inmatning (sträng) | Andra delen | Finger: 'side_unit_joint' (t.ex. 'right_index_first'). unit=thumb/index/middle/ring/pinky, joint=first/second/third/last | - |
| type | Rullgardinsalternativ | Slags avstånd | avstånd (utelämnas eller None), vågrätt avstånd(horizontal), lodrätt avstånd(vertical) | None |
Python
hand_detection = HandDetection(0)

# fingerled ↔ fingerled / lodrätt avstånd
hand_detection.get_distance('left_thumb_last', 'right_index_first', 'vertical')
Modellens tillstånd
Returnerar handmodellens laddningsstatus.
Det returnerar 0 om den inte har lästs in än, 1 medan den läses in och 2 när inläsningen är klar.

Parametrar
(ingen)
Python
hand_detection = HandDetection(0)

hand_detection.model_state()
Har en hand detekterats?
Om en hand har hittats
Parametrar
(ingen)
Python
hand_detection = HandDetection(0)

hand_detection.detected()