
Turtle
Instantie declareren
Voeg je een Turtle-blok toe aan het werkgebied, dan wordt in de Python-code automatisch de volgende instantiedeclaratie ingevoegd:
turtle = Turtle(0)
# als er meerdere instanties zijn
turtle_1 = Turtle(1)
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| index | Keuzelijstoptie | Instantienummer (begint bij 0) | geheel getal ≥ 0 | 0 |
Snelheid van het wiel instellen
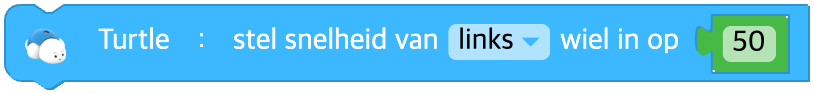
Bepaalt de snelheid van het wiel. Het bereik van de snelheid is -100 ~ 100.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Soort wiel | links(left), rechts(right), beide(both) | - |
| speed | Invoer (blok) | Snelheid van het wiel | geheel getal -100 ~ 100, 0: stil | - |
Python
turtle = Turtle(0)

turtle.set_wheel_speed('both', 50)
Een afstand rijden
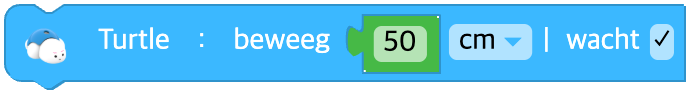
Stelt de af te leggen afstand in.
Is er geen wielsnelheid ingesteld, dan rijdt de robot niet.
Is de afstand 0, dan blijft de robot rijden met de huidige wielsnelheid.
Zet je het vinkje wacht aan, dan wordt gewacht tot de rit klaar is.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| data | Invoer (blok) | Af te leggen afstand | decimaal getal ≥ 0 | - |
| unit | Keuzelijstoptie | Eenheid van afstand | cm, mm, inch(inch) | cm |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.move_distance(50, 'cm', wait=True)
Een tijd rijden
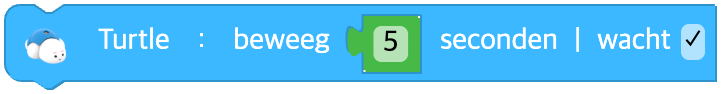
Rijdt met de huidige wielsnelheid de opgegeven tijd.
Is er geen wielsnelheid ingesteld, dan rijdt de robot met de standaardsnelheid vooruit.
Zet je het vinkje wacht aan, dan wordt gewacht tot de rit klaar is.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| data | Invoer (blok) | Rijtijd (seconden) | decimaal getal ≥ 0 | - |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

# wait = TRUE
turtle.move_time(5, wait=True)
# wait = FALSE
turtle.move_time(0.5, wait=False)
Op de plaats draaien
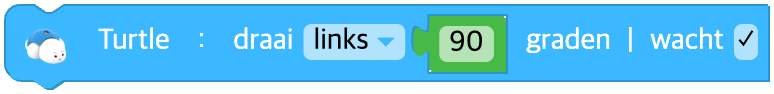
Stelt de richting en de hoek in waarover de robot op de plaats draait.
Zet je het vinkje wacht aan, dan wordt gewacht tot de draai klaar is.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| direction | Keuzelijstoptie | Draairichting | links(left), rechts(right) | - |
| data | Invoer (blok) | Draaihoek (graden) | decimaal getal ≥ 0 | - |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.turn_degree('left', 90, wait=True)
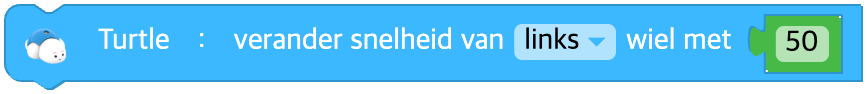
Snelheid van het wiel veranderen
Verandert de wielsnelheid van Turtle.
De nieuwe wielsnelheid is de huidige wielsnelheid plus de ingevoerde snelheid.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Soort wiel | links(left), rechts(right), beide(both) | - |
| speed | Invoer (blok) | Snelheidsverschil van de verandering | geheel getal -200 ~ 200 | - |
Python
turtle = Turtle(0)

turtle.change_wheel_speed('both', 10)
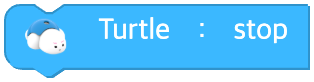
Stoppen
Stopt de beweging van Turtle.
Parameters
(geen)
Python
turtle = Turtle(0)

turtle.stop()
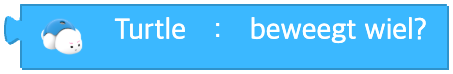
Beweegt het wiel?
Geeft true terug als het wiel beweegt en false als het stilstaat.
Parameters
(geen)
Python
turtle = Turtle(0)

turtle.wheel_moving()
Draaien om een wiel
Stelt het draaipunt, de richting en de hoek in.
Zet je het vinkje wacht aan, dan wordt gewacht tot de draai klaar is.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| base | Keuzelijstoptie | Wiel als draaipunt | linkerwiel(left_wheel), rechterwiel(right_wheel) | - |
| direction | Keuzelijstoptie | Draairichting | vooruit(forward), achteruit(backward) | - |
| data | Invoer (blok) | Draaihoek (graden) | decimaal getal ≥ 0 | - |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot('left_wheel', 'forward', 90, wait=True)
Een cirkel draaien
Stelt bij het tekenen van een cirkel met de pen de richting, de straal en de hoek in.
Zet je het vinkje wacht aan, dan wordt gewacht tot de draai klaar is.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| direction | Keuzelijstoptie | Draairichting | linksvooruit(left_forward), linksachteruit(left_backward), rechtsvooruit(right_forward), rechtsachteruit(right_backward) | - |
| degree | Invoer (blok) | Draaihoek (graden) | decimaal getal ≥ 0 | - |
| radius | Invoer (blok) | Straal van de draai | decimaal getal ≥ 0 | - |
| unit | Keuzelijstoptie | Eenheid van de straal | cm, mm, inch(inch) | cm |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot_circle('left_forward', 90, 1, 'cm', wait=True)
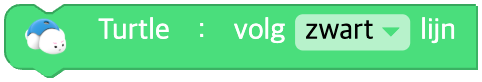
Een lijn volgen met de sensor
Volgt met de kleursensor aan de onderkant een lijn van een bepaalde kleur.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| line | Keuzelijstoptie | Kleur van de te volgen lijn | zwart(black), rood(red), groen(green), blauw(blue), elke kleur(any) | black |
Python
turtle = Turtle(0)

turtle.trace_line('black')
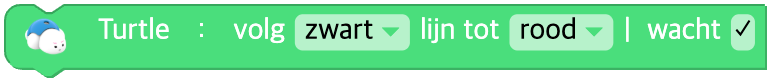
Een lijn volgen tot een bepaalde kleur
Volgt met de kleursensor aan de onderkant de lijn met kleur A tot de robot kleur B tegenkomt.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| line | Keuzelijstoptie | Kleur van de te volgen lijn | zwart(black), rood(red), groen(green), blauw(blue), elke kleur(any) | - |
| color | Keuzelijstoptie | Kleur waarbij wordt gestopt | zwart(black), rood(red), groen(green), cyaan(cyan), blauw(blue), magenta(magenta), elke kleur(any) | - |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_line_until_color('black', 'red', wait=True)
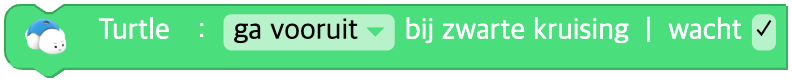
Op een kruising afslaan en bij de volgende kruising stoppen
Turtle slaat op een kruising in de opgegeven richting af en rijdt dan verder tot de volgende kruising.
Zet je het vinkje wacht aan, dan wordt gewacht tot de rit klaar is.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| direction | Keuzelijstoptie | Richting op de kruising | ga vooruit(forward), links(left), rechts(right), keren(uturn) | - |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_intersection('left', wait=True)
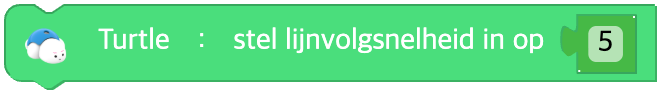
Lijnvolgsnelheid instellen
Stelt de lijnvolgsnelheid in. Het bereik van de snelheid is 1 ~ 10.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| data | Invoer (blok) | Lijnvolgsnelheid | geheel getal 1 ~ 10 | - |
Python
turtle = Turtle(0)

turtle.set_trace_speed(5)
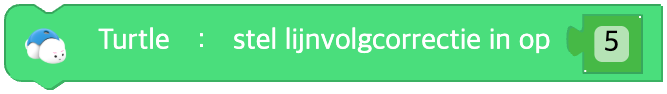
Lijnvolgcorrectie instellen
Stelt de richtingscorrectie bij het lijnvolgen in. Het bereik van de correctie is 1 ~ 10.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| data | Invoer (blok) | Richtingscorrectie | geheel getal 1 ~ 10 | - |
Python
turtle = Turtle(0)

turtle.set_trace_gain(5)
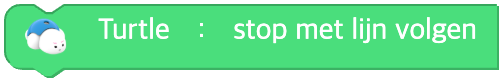
Stoppen met lijnvolgen
Beëindigt de lijnvolgfunctie van Turtle.
Parameters
(geen)
Python
turtle = Turtle(0)

turtle.stop_trace()
Kleur van de led instellen
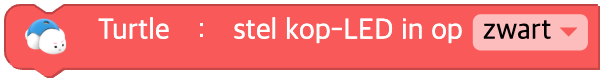
Stelt de kleur van de kop-LED van Turtle in.
Kies je in het kleurenpalet een kleur, dan wordt die als kleurnaam (Engelse tekst) doorgegeven. (De code wordt niet met R-, G-, B-getalwaarden gemaakt, maar met de kleurnaam.)
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| color | Kleur | Keuze in het kleurenpalet → wordt de kleurnaam (Engels) | Kleurnaam: 'black', 'red', 'yellow', 'green', 'cyan', 'blue', 'magenta', 'white' | - |
Python
turtle = Turtle(0)

turtle.set_led_color('red')
Kleur van de led instellen met een blok uit de categorie Kleur
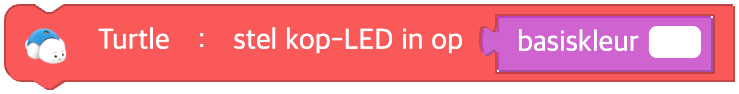
Neemt de uitvoer van een blok uit de categorie Kleur ([R, G, B]) als invoer en stelt daarmee de kleur van de kop-LED in.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| data | Invoer (kleur) | Blok uit de categorie Kleur of een [R, G, B]-array | [0~255, 0~255, 0~255] | - |
Python
turtle = Turtle(0)

turtle.set_led_color(*Utils.color('red'))
Kleur van de led veranderen met RGB-waarden
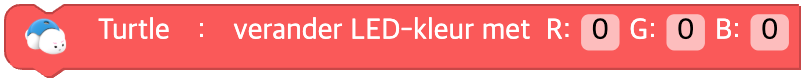
Telt de ingevoerde R-, G- en B-veranderingen bij de huidige kleur van de kop-LED op en stelt zo een nieuwe kleur in.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| r | Invoer (veld) | Verandering van rood | geheel getal -255 ~ 255 | 0 |
| g | Invoer (veld) | Verandering van groen | geheel getal -255 ~ 255 | 0 |
| b | Invoer (veld) | Verandering van blauw | geheel getal -255 ~ 255 | 0 |
Python
turtle = Turtle(0)

turtle.change_led_color(10, 0, 0)
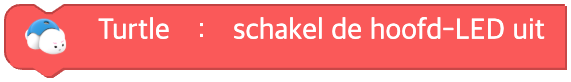
Led uitschakelen
Wist de kleur van de kop-LED.
Parameters
(geen)
Python
turtle = Turtle(0)

turtle.turn_off()
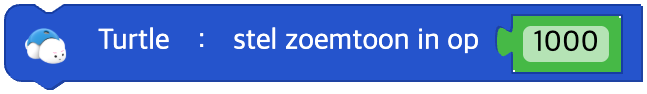
Zoemtoon instellen
Stelt de zoemtoon van Turtle in op de opgegeven frequentie.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| hz | Invoer (blok) | Frequentie (Hz) | decimaal getal 0 ~ 6553,5 | - |
Python
turtle = Turtle(0)

turtle.sound_buzz(440)
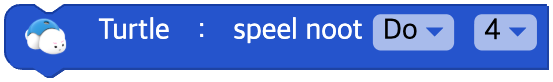
Een noot spelen
Turtle speelt de opgegeven noot.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| note | Keuzelijstoptie | Noot | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Keuzelijstoptie | Octaaf | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
turtle = Turtle(0)

turtle.sound_note('D', 5)
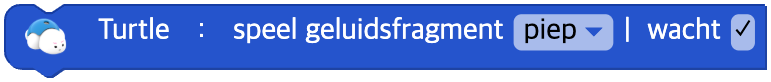
Een geluid afspelen
Turtle speelt een bepaalde geluidsclip af.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| clip | Keuzelijstoptie | Naam van de geluidsclip | 'mute', 'beep', 'siren', 'engine', 'robot', 'march', 'birthday', 'dibidibidip', 'good_job' en meer | - |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.sound_clip('siren', wait=True)
Geluid uitschakelen
Zet het geluid van Turtle uit.
Parameters
(geen)
Python
turtle = Turtle(0)

turtle.sound_off()
Wordt geluid afgespeeld?
Geeft true terug als er geluid wordt afgespeeld en false als dat niet zo is.
Parameters
(geen)
Python
turtle = Turtle(0)

turtle.sound_playing()
Snelheid van het wiel
De snelheid van een bepaald wiel
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Betreffend wiel | links(left), rechts(right) | - |
Python
turtle = Turtle(0)

turtle.wheel_speed('left')
Waarde van de vloerkleursensor
De waarde van de kleursensor aan de onderkant
Parameters
(geen)
Python
turtle = Turtle(0)

turtle.floor()
Naam van de kaartkleur
De naam van de kleur van de kaart die met de kleursensor aan de onderkant is gelezen
Parameters
(geen)
Python
turtle = Turtle(0)

turtle.card_color()
Kaartkleurpatroon
Het patroon van de kleuren van de kaart die met de kleursensor aan de onderkant is gelezen
Parameters
(geen)
Python
turtle = Turtle(0)

turtle.card_pattern()
Waarde van de versnelling
De waarde van de zwaartekrachtversnelling op een bepaalde as
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Gemeten as | x, y, z | - |
Python
turtle = Turtle(0)

turtle.acceleration('x')
Waarde van de temperatuursensor
De waarde van de temperatuursensor
Parameters
(geen)
Python
turtle = Turtle(0)

turtle.temperature()
Waarde van de signaalsterkte
De signaalsterkte
Parameters
(geen)
Python
turtle = Turtle(0)

turtle.signal_strength()
Batterijspanning
De batterijspanning
Parameters
(geen)
Python
turtle = Turtle(0)

turtle.battery()
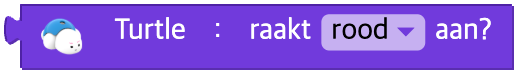
Raakt de robot een bepaalde kleur aan?
Meet met de kleursensor van Turtle of de robot de opgegeven kleur aanraakt en geeft het resultaat als waar(True) / onwaar(False) terug.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| color | Keuzelijstoptie | Naam van de kleur | unknown, red, yellow, green, cyan, blue, magenta, white | - |
Python
turtle = Turtle(0)

turtle.is_card_color('red')
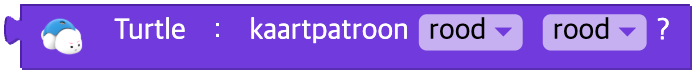
Is het kaartkleurpatroon ~ ?
Geeft als waar(True) / onwaar(False) terug of het door de kleursensor herkende kaartkleurpatroon overeenkomt.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| pattern | Keuzelijstoptie | Naam van het kaartpatroon | 'red_yellow', 'red_green', 'blue_red' | - |
Python
turtle = Turtle(0)

turtle.is_card_pattern('red_yellow')
Toestand van de achterknop
Of de knop op de rug is ingedrukt of aangeklikt
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| event | Keuzelijstoptie | Soort knoptoestand | ingedrukt(pressed), aangeklikt(click), lang aangeklikt(long_click) | - |
Python
turtle = Turtle(0)

turtle.button('pressed')
Is de toestand veranderd?
Of de toestand van de robot is veranderd
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Soort toestand | 0 ~ 5 (zie de tabel hieronder) | - |
| unit | Voorwaarde |
|---|---|
| 0 | acceleration('x') > 50 |
| 1 | acceleration('x') < -50 |
| 2 | acceleration('y') > 50 |
| 3 | acceleration('y') < -50 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -30 |
Python
turtle = Turtle(0)

# unit = 0
turtle.acceleration('x') > 50