
Turtle
Instanserklæring
Når du tilføjer en Turtle-blok i arbejdsområdet, indsættes følgende instanserklæring automatisk i Python-koden:
turtle = Turtle(0)
# Når der er flere instanser
turtle_1 = Turtle(1)
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| index | Rullemenupunkt | Instansnummer (starter ved 0) | Heltal 0 eller større | 0 |
Indstil hjulhastigheden
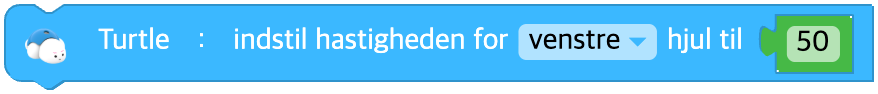
Bestemmer hjulenes hastighed. Hastigheden går fra -100 til 100.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Hjul der skal styres | venstre(left), højre(right), begge(both) | - |
| speed | Input (blok) | Hjulhastighed | Heltal -100 til 100, 0: stop | - |
Python
turtle = Turtle(0)

turtle.set_wheel_speed('both', 50)
Kør en strækning
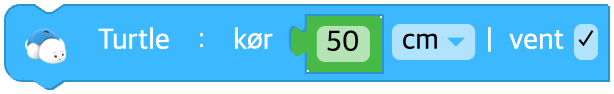
Indstiller, hvor langt robotten skal køre.
Hvis hjulhastigheden ikke er indstillet, kører den ikke.
Hvis strækningen er 0, fortsætter den med at køre efter den nuværende hjulhastighed.
Hvis vent er markeret, venter kørslen, indtil bevægelsen er færdig.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Strækning der skal køres | Reelt tal 0 eller større | - |
| unit | Rullemenupunkt | Længdeenhed | cm, mm, tomme(inch) | cm |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.move_distance(50, 'cm', wait=True)
Kør i et stykke tid
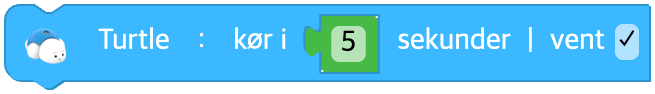
Kører i det angivne stykke tid med den nuværende hjulhastighed.
Hvis hjulhastigheden ikke er indstillet, kører den fremad med standardhastigheden.
Hvis vent er markeret, venter kørslen, indtil bevægelsen er færdig.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Tid der skal køres (sekunder) | Reelt tal 0 eller større | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

# wait = TRUE
turtle.move_time(5, wait=True)
# wait = FALSE
turtle.move_time(0.5, wait=False)
Drej på stedet
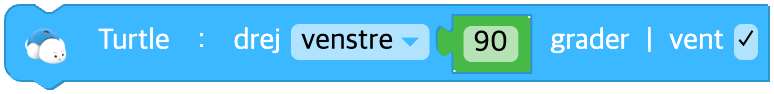
Indstiller, til hvilken side og hvor mange grader robotten skal dreje på stedet.
Hvis vent er markeret, venter kørslen, indtil drejningen er færdig.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| direction | Rullemenupunkt | Drejeretning | venstre(left), højre(right) | - |
| data | Input (blok) | Drejevinkel (grader) | Reelt tal 0 eller større | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.turn_degree('left', 90, wait=True)
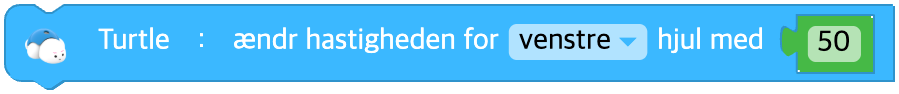
Ændr hjulhastigheden
Ændrer hjulhastigheden på Turtle.
Den nye hjulhastighed bliver den nuværende hjulhastighed plus den hastighed, du angiver.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Hjul der skal styres | venstre(left), højre(right), begge(both) | - |
| speed | Input (blok) | Hastighedsændring | Heltal -200 til 200 | - |
Python
turtle = Turtle(0)

turtle.change_wheel_speed('both', 10)
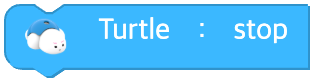
Stop
Standser Turtles bevægelse.
Parametre
(ingen)
Python
turtle = Turtle(0)

turtle.stop()
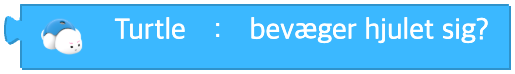
Bevæger hjulet sig?
Returnerer true, hvis hjulet bevæger sig, og false, hvis det står stille.
Parametre
(ingen)
Python
turtle = Turtle(0)

turtle.wheel_moving()
Drej omkring et hjul
Indstiller, hvad robotten skal dreje omkring, samt retning og vinkel.
Hvis vent er markeret, venter kørslen, indtil drejningen er færdig.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| base | Rullemenupunkt | Hjul som drejningen sker omkring | venstre hjul(left_wheel), højre hjul(right_wheel) | - |
| direction | Rullemenupunkt | Drejeretning | fremad(forward), bagud(backward) | - |
| data | Input (blok) | Drejevinkel (grader) | Reelt tal 0 eller større | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot('left_wheel', 'forward', 90, wait=True)
Tegn en cirkel
Indstiller retning, radius og vinkel, når du tegner en cirkel med pennen.
Hvis vent er markeret, venter kørslen, indtil drejningen er færdig.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| direction | Rullemenupunkt | Drejeretning | venstre fremad(left_forward), venstre bagud(left_backward), højre fremad(right_forward), højre bagud(right_backward) | - |
| degree | Input (blok) | Drejevinkel (grader) | Reelt tal 0 eller større | - |
| radius | Input (blok) | Drejeradius | Reelt tal 0 eller større | - |
| unit | Rullemenupunkt | Radiussens enhed | cm, mm, tomme(inch) | cm |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot_circle('left_forward', 90, 1, 'cm', wait=True)
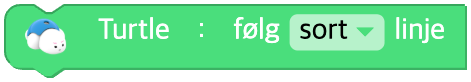
Følg en linje med sensoren
Følger en linje i en bestemt farve ved hjælp af farvesensoren på undersiden.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| line | Rullemenupunkt | Linjens farve der skal følges | sort(black), rød(red), grøn(green), blå(blue), alle farver(any) | black |
Python
turtle = Turtle(0)

turtle.trace_line('black')
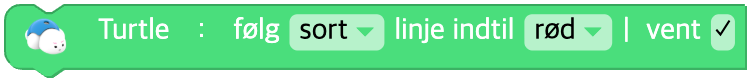
Følg en linje indtil en bestemt farve
Følger en linje i farven A, indtil farven B mødes, ved hjælp af farvesensoren på undersiden.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| line | Rullemenupunkt | Linjens farve der skal følges | sort(black), rød(red), grøn(green), blå(blue), alle farver(any) | - |
| color | Rullemenupunkt | Farve der skal stoppes ved | sort(black), rød(red), grøn(green), cyan(cyan), blå(blue), magenta(magenta), alle farver(any) | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_line_until_color('black', 'red', wait=True)
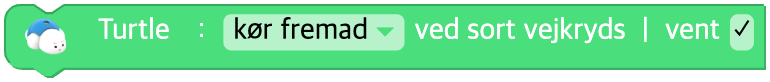
Kør gennem et vejkryds og stop ved det næste
Turtle kører til den angivne side i vejkrydset og fortsætter derefter, indtil den møder det næste vejkryds.
Hvis vent er markeret, venter kørslen, indtil bevægelsen er færdig.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| direction | Rullemenupunkt | Retning i vejkrydset | kør fremad(forward), venstre(left), højre(right), u-vending(uturn) | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_intersection('left', wait=True)
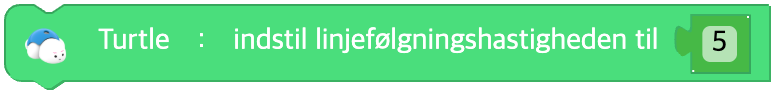
Indstil linjefølgningshastigheden
Indstiller hastigheden for linjefølgningen. Hastigheden går fra 1 til 10.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Linjefølgningshastighed | Heltal 1 til 10 | - |
Python
turtle = Turtle(0)

turtle.set_trace_speed(5)
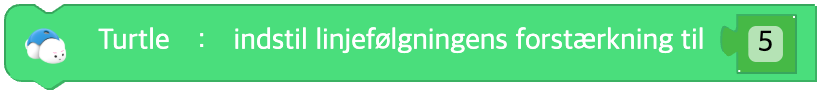
Indstil linjefølgningens forstærkning
Indstiller, hvor meget retningen ændres ved linjefølgning. Værdien går fra 1 til 10.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Retningsændring | Heltal 1 til 10 | - |
Python
turtle = Turtle(0)

turtle.set_trace_gain(5)
Stop linjefølgning
Afslutter linjefølgningen hos Turtle.
Parametre
(ingen)
Python
turtle = Turtle(0)

turtle.stop_trace()
Indstil LED-farven
Indstiller farven på hoved-LED'en hos Turtle.
Når du vælger en farve i farvepaletten, omdannes den til et farvenavn (en engelsk streng) i kaldet. (Koden dannes med farvenavnet, ikke med talværdier for R, G og B.)
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| color | Farve | Valg i farvepaletten → omdannes til et farvenavn (engelsk) | Farvenavn: 'black', 'red', 'yellow', 'green', 'cyan', 'blue', 'magenta', 'white' | - |
Python
turtle = Turtle(0)

turtle.set_led_color('red')
Indstil LED-farven med en blok fra Farve-kategorien
Modtager output fra en blok i Farve-kategorien ([R, G, B]) som input og indstiller hoved-LED'ens farve.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (farve) | Blok fra Farve-kategorien eller matricen [R, G, B] | [0~255, 0~255, 0~255] | - |
Python
turtle = Turtle(0)

turtle.set_led_color(*Utils.color('red'))
Ændr LED-farven med RGB
Lægger de angivne R-, G- og B-ændringer til hoved-LED'ens nuværende farve og indstiller den nye farve.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| r | Input (felt) | Ændring af rød | Heltal -255 til 255 | 0 |
| g | Input (felt) | Ændring af grøn | Heltal -255 til 255 | 0 |
| b | Input (felt) | Ændring af blå | Heltal -255 til 255 | 0 |
Python
turtle = Turtle(0)

turtle.change_led_color(10, 0, 0)
Sluk LED
Fjerner hoved-LED'ens farve.
Parametre
(ingen)
Python
turtle = Turtle(0)

turtle.turn_off()
Indstil summelyden
Indstiller summertonen hos Turtle til den angivne frekvens.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| hz | Input (blok) | Frekvens (Hz) | Reelt tal 0 til 6553.5 | - |
Python
turtle = Turtle(0)

turtle.sound_buzz(440)
Afspil en tone
Turtle afspiller den angivne tone.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| note | Rullemenupunkt | Tone | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Rullemenupunkt | Oktav | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
turtle = Turtle(0)

turtle.sound_note('D', 5)
Afspil et lydklip
Turtle afspiller et bestemt lydklip.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| clip | Rullemenupunkt | Navn på lydklip | 'mute', 'beep', 'siren', 'engine', 'robot', 'march', 'birthday', 'dibidibidip', 'good_job' med flere | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.sound_clip('siren', wait=True)
Sluk lyd
Slukker lyden hos Turtle.
Parametre
(ingen)
Python
turtle = Turtle(0)

turtle.sound_off()
Afspilles lyd?
Returnerer true, hvis der afspilles en lyd, og false, hvis der ikke gør.
Parametre
(ingen)
Python
turtle = Turtle(0)

turtle.sound_playing()
Hjulhastighedens værdi
Hastigheden for et bestemt hjul
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Hjul der skal læses | venstre(left), højre(right) | - |
Python
turtle = Turtle(0)

turtle.wheel_speed('left')
Gulvfarvesensorens værdi
Værdien fra farvesensoren på undersiden
Parametre
(ingen)
Python
turtle = Turtle(0)

turtle.floor()
Kortfarvens navn
Navnet på kortets farve, læst med farvesensoren på undersiden
Parametre
(ingen)
Python
turtle = Turtle(0)

turtle.card_color()
Kortets farvemønster
Mønstret i kortets farver, læst med farvesensoren på undersiden
Parametre
(ingen)
Python
turtle = Turtle(0)

turtle.card_pattern()
Accelerationens værdi
Tyngdeaccelerationens værdi langs en bestemt akse
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Akse der skal måles | x, y, z | - |
Python
turtle = Turtle(0)

turtle.acceleration('x')
Temperatursensorens værdi
Temperatursensorens værdi
Parametre
(ingen)
Python
turtle = Turtle(0)

turtle.temperature()
Signalstyrkens værdi
Signalstyrke
Parametre
(ingen)
Python
turtle = Turtle(0)

turtle.signal_strength()
Batterispænding
Batterispænding
Parametre
(ingen)
Python
turtle = Turtle(0)

turtle.battery()
Rører den ved en bestemt farve?
Måler med Turtles farvesensor, om robotten rører ved den angivne farve, og returnerer sand (True) / falsk (False).
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| color | Rullemenupunkt | Farvens navn | unknown, red, yellow, green, cyan, blue, magenta, white | - |
Python
turtle = Turtle(0)

turtle.is_card_color('red')
Er kortets farvemønster ~ ?
Returnerer sand (True) / falsk (False) alt efter, om mønstret i kortets farver, som farvesensoren har læst, passer.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| pattern | Rullemenupunkt | Kortmønstrets navn | 'red_yellow', 'red_green', 'blue_red' | - |
Python
turtle = Turtle(0)

turtle.is_card_pattern('red_yellow')
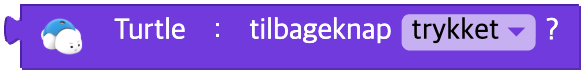
Tilbageknappens tilstand
Om knappen på ryggen er trykket ned eller er blevet klikket
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| event | Rullemenupunkt | Slags knaptilstand | trykket(pressed), klikket(click), langt klik(long_click) | - |
Python
turtle = Turtle(0)

turtle.button('pressed')
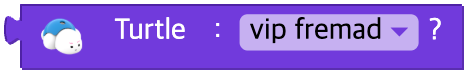
Om tilstanden har ændret sig
Om robottens tilstand har ændret sig
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Slags tilstand | 0 til 5 (se tabellen nedenfor) | - |
| unit | Betingelse |
|---|---|
| 0 | acceleration('x') > 50 |
| 1 | acceleration('x') < -50 |
| 2 | acceleration('y') > 50 |
| 3 | acceleration('y') < -50 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -30 |
Python
turtle = Turtle(0)

# unit = 0
turtle.acceleration('x') > 50