
Objektregistrering
Instanserklæring
Når du tilføjer en Objektregistrering(ObjectDetection)-blok i arbejdsområdet, indsættes følgende instanserklæring automatisk i Python-koden:
object_detection = ObjectDetection(0)
# Når der er flere instanser
object_detection_1 = ObjectDetection(1)
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| index | Rullemenupunkt | Instansnummer (starter ved 0) | Heltal 0 eller større | 0 |
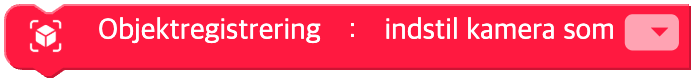
Vælg kameraenhed
Indstiller, hvilket kamera der skal bruges til objektregistreringen.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Kameraets enhedsnavn | Systemets kameraetiket | - |
Python
object_detection = ObjectDetection(0)

object_detection.device('')
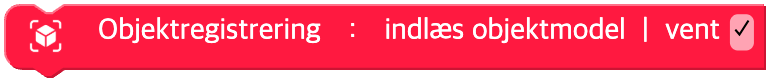
Indlæs modellen
Indlæser den trænede objektmodel. Dette trin er nødvendigt for at kunne bruge funktionerne i modulet Objektregistrering.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil indlæsningen er færdig | TRUE / FALSE | TRUE |
Python
object_detection = ObjectDetection(0)

object_detection.load_model(wait=True)
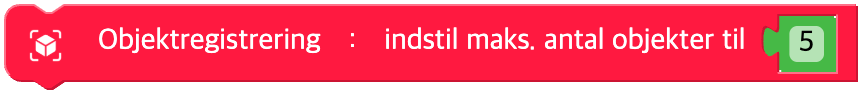
Indstil maks. antal objekter
Indstiller, hvor mange objekter der højst kan findes. Antallet går fra 0 til 10.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Maks. antal objekter | Heltal 0 til 10 | - |
Python
object_detection = ObjectDetection(0)

object_detection.max_objects(5)
Indstil sikkerhedsgrænsen
Indstiller den mindste sandsynlighed (sikkerhed) for objektgenkendelsen. Kun objekter, hvis sandsynlighed (sikkerhed) er mindst så høj, vises på skærmen. Sandsynligheden (sikkerheden) går fra 0 til 1.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Sikkerhedsgrænse | Reelt tal 0 til 1 | - |
Python
object_detection = ObjectDetection(0)

object_detection.confidence_threshold(0.5)
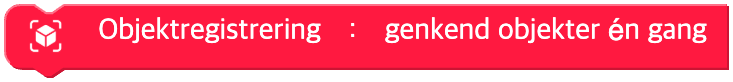
Genkend én gang
Finder de objekter, der er i billedet lige nu, og viser dem én enkelt gang.
Parametre
(ingen)
Python
object_detection = ObjectDetection(0)

object_detection.detect_once()
Start / stop kontinuerlig genkendelse
Følger de objekter, der er i billedet, hele tiden og viser dem på skærmen.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Handling | start(start), stop(stop) | - |
Python
object_detection = ObjectDetection(0)

# unit = "start"
object_detection.detect_continuous()
# unit = "stop"
object_detection.stop()
Vis resultatet
Bestemmer, om resultatet af objektregistreringen skal vises i kamerabilledet eller ikke.
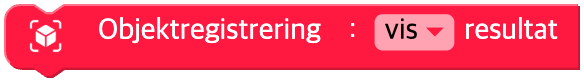
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| on | Rullemenupunkt | Visning TIL / FRA | vis(on=True), skjul(off=False) | TRUE |
Python
object_detection = ObjectDetection(0)

object_detection.display(True)
object_detection.display(False)
Objektets positionsoplysninger
Returnerer position og størrelse for det angivne objekt.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Objektets navn | 80 objektklasser ('person', 'bicycle', 'car', 'motorcycle', 'airplane', 'bus', 'cat', 'dog', 'apple', 'cup', 'laptop', 'cell_phone' med flere) | - |
| pos | Rullemenupunkt | Koordinat | x, y | - |
Python
object_detection = ObjectDetection(0)

object_detection.object('person', 'x')
object_detection.object('bicycle', 'y')
Objektrektanglens oplysninger
Returnerer position og størrelse for rektanglen omkring det angivne objekt.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Objektets navn | 80 objektklasser | - |
| pos | Rullemenupunkt | Rektangeloplysninger | min_x, max_x, min_y, max_y, width, height, area | - |
Python
object_detection = ObjectDetection(0)

object_detection.object('person', 'width')
object_detection.object('car', 'area')
Afstand mellem to objekter
Returnerer afstanden mellem to objektklasser.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit1 | Rullemenupunkt | Første objekts navn | 80 objektklasser | - |
| unit2 | Rullemenupunkt | Andet objekts navn | 80 objektklasser | - |
| type | Rullemenupunkt | Slags afstand | afstand (udelades eller None), vandret afstand(horizontal), lodret afstand(vertical) | None |
Python
object_detection = ObjectDetection(0)

object_detection.get_distance('person', 'bicycle')  # afstand
object_detection.get_distance('person', 'car', 'horizontal')  # vandret afstand
Objektets sikkerhed
Sandsynligheden (sikkerheden) for at det valgte objekt passer
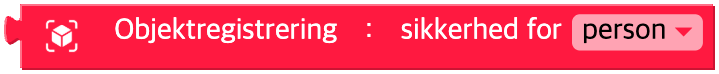
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Objektets navn | 80 objektklasser | - |
Python
object_detection = ObjectDetection(0)

object_detection.object_confidence('person')
Modellens tilstand
Returnerer objektmodellens indlæsningsstatus.
Den returnerer 0, hvis modellen ikke er indlæst endnu, 1 mens den indlæses, og 2 når indlæsningen er færdig.

Parametre
(ingen)
Python
object_detection = ObjectDetection(0)

object_detection.model_state()
Er der genkendt et objekt?
Om der er fundet et objekt
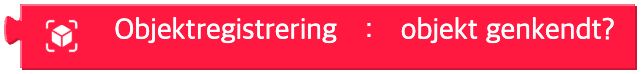
Parametre
(ingen)
Python
object_detection = ObjectDetection(0)

object_detection.detected()
Er et bestemt objekt genkendt?
Om det valgte objekt er fundet
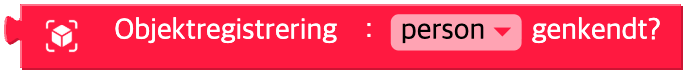
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Objektets navn | 80 objektklasser | - |
Python
object_detection = ObjectDetection(0)

object_detection.object_detected('person')