
HamsterS
Instanserklæring
Når du tilføjer en HamsterS-blok i arbejdsområdet, indsættes følgende instanserklæring automatisk i Python-koden:
hamster_s = HamsterS(0)
# Når der er flere instanser
hamster_s_1 = HamsterS(1)
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| index | Rullemenupunkt | Instansnummer (starter ved 0) | Heltal 0 eller større | 0 |
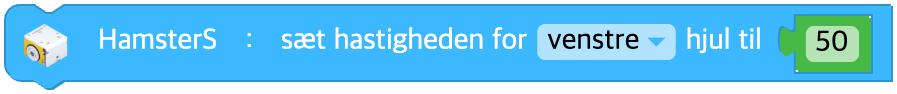
Indstil hjulhastigheden
Bestemmer hjulenes hastighed. Hastigheden går fra -100 til 100.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Hjul der skal styres | venstre(left), højre(right), begge(both) | - |
| speed | Input (blok) | Hjulhastighed | Heltal -100 til 100, 0: stop | - |
Python
hamster_s = HamsterS(0)

hamster_s.set_wheel_speed('both', 50)
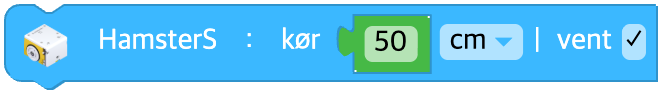
Kør en strækning
Kører den angivne strækning med den nuværende hjulhastighed.
Hvis hjulhastigheden ikke er indstillet, kører den fremad med standardhastigheden.
Hvis strækningen er 0, fortsætter den med at køre efter den nuværende hjulhastighed.
Hvis vent er markeret, venter kørslen, indtil bevægelsen er færdig.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Strækning der skal køres | Reelt tal 0 eller større | - |
| unit | Rullemenupunkt | Længdeenhed | cm, mm, tomme(inch) | cm |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

hamster_s.move_distance(50, 'cm', wait=True)
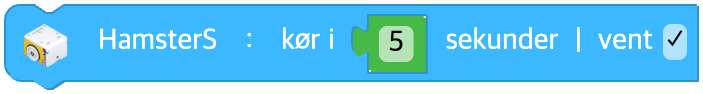
Kør i et stykke tid
Kører i det angivne stykke tid med den nuværende hjulhastighed.
Hvis hjulhastigheden ikke er indstillet, kører den fremad med standardhastigheden.
Hvis vent er markeret, venter kørslen, indtil bevægelsen er færdig.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Tid der skal køres (sekunder) | Reelt tal 0 eller større | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

# wait = TRUE
hamster_s.move_time(5, wait=True)
# wait = FALSE
hamster_s.move_time(5, wait=False)
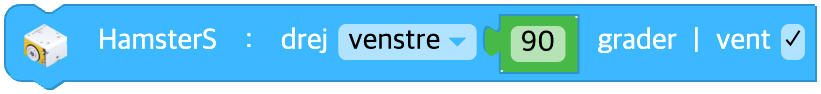
Drej på stedet
Indstiller, til hvilken side og hvor mange grader robotten skal dreje på stedet.
Hvis vent er markeret, venter kørslen, indtil drejningen er færdig.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| direction | Rullemenupunkt | Drejeretning | venstre(left), højre(right) | - |
| data | Input (blok) | Drejevinkel (grader) | Reelt tal 0 eller større | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

hamster_s.turn_degree('left', 90, wait=True)
Ændr hjulhastigheden
Ændrer hjulhastigheden på HamsterS.
Den nye hjulhastighed bliver den nuværende hjulhastighed plus den hastighed, du angiver.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Hjul der skal styres | venstre(left), højre(right), begge(both) | - |
| speed | Input (blok) | Hastighedsændring | Heltal -200 til 200 | - |
Python
hamster_s = HamsterS(0)

hamster_s.change_wheel_speed('both', 10)
Stop
Standser HamsterS' bevægelse.
Parametre
(ingen)
Python
hamster_s = HamsterS(0)

hamster_s.stop()
Kører hjulet?
Returnerer true, hvis hjulet kører, og false, hvis det står stille.
Parametre
(ingen)
Python
hamster_s = HamsterS(0)

hamster_s.wheel_moving()
Kør ét felt frem på brættet
Bevæger sig ét felt ad gangen på brættet, efter hvordan brættet er inddelt.
Parametre
(ingen)
Python
hamster_s = HamsterS(0)

hamster_s.grid_move()
Drej én gang på brættet
Drejer 90 grader til den angivne side på brættet.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| direction | Rullemenupunkt | Drejeretning | venstre(left), højre(right) | - |
Python
hamster_s = HamsterS(0)

hamster_s.grid_turn('left')
Drej omkring penneholderen
Indstiller, hvad robotten skal dreje omkring, samt retning og vinkel, når du bruger penneholderen.
Hvis vent er markeret, venter kørslen, indtil drejningen er færdig.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| base | Rullemenupunkt | Hvad drejningen sker omkring | venstre pen(left_pen), højre pen(right_pen), venstre hjul(left_wheel), højre hjul(right_wheel) | - |
| direction | Rullemenupunkt | Drejeretning | fremad(forward), bagud(backward) | - |
| degree | Input (blok) | Drejevinkel (grader) | Reelt tal 0 eller større | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

hamster_s.pivot('left_pen', 'forward', 90, wait=True)
Tegn en cirkel omkring penneholderen
Indstiller, hvad robotten skal dreje omkring, samt retning, radius og vinkel, når du tegner en cirkel med penneholderen.
Hvis vent er markeret, venter kørslen, indtil drejningen er færdig.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| base | Rullemenupunkt | Hvad drejningen sker omkring | venstre pen(left_pen), højre pen(right_pen) | - |
| direction | Rullemenupunkt | Drejeretning | frem mod venstre(left_forward), tilbage mod venstre(left_backward), frem mod højre(right_forward), tilbage mod højre(right_backward) | - |
| degree | Input (blok) | Drejevinkel (grader) | Reelt tal 0 eller større | - |
| radius | Input (blok) | Drejeradius | Reelt tal 0 eller større | - |
| unit | Rullemenupunkt | Radiussens enhed | cm, mm, tomme(inch) | cm |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

hamster_s.pivot_circle('left_pen', 'left_forward', 90, 1, 'cm', wait=True)
Følg en linje med sensoren
HamsterS følger en linje i en bestemt farve ved hjælp af gulvsensoren.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| floor | Rullemenupunkt | Gulvsensor der skal følge linjen | venstre(left), højre(right), midten(center) | - |
| line | Rullemenupunkt | Linjens farve | sort(black), hvid(white) | black |
Python
hamster_s = HamsterS(0)

hamster_s.trace_line('left', 'black')
Kør gennem et kryds og stop ved det næste
HamsterS kører til den angivne side i krydset og fortsætter derefter, indtil den møder det næste kryds.
Hvis vent er markeret, venter kørslen, indtil bevægelsen er færdig.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| direction | Rullemenupunkt | Retning i krydset | drej til venstre(left), drej til højre(right), fremad(forward), u-vending(uturn) | - |
| line | Rullemenupunkt | Linjens farve | sort(black), hvid(white) | black |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

hamster_s.trace_intersection('left', 'black', wait=True)
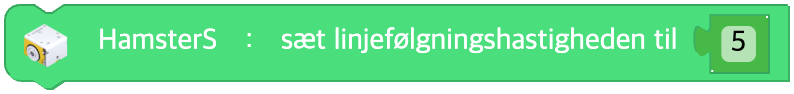
Indstil linjefølgningshastigheden
Indstiller hastigheden for linjefølgningen. Hastigheden går fra 1 til 10.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Linjefølgningshastighed | Heltal 1 til 10 | - |
Python
hamster_s = HamsterS(0)

hamster_s.set_trace_speed(5)
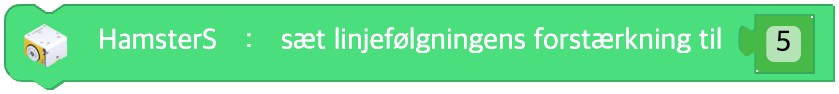
Indstil linjefølgningens forstærkning
Indstiller, hvor meget retningen ændres ved linjefølgning. Værdien går fra 1 til 10.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Retningsændring | Heltal 1 til 10 | - |
Python
hamster_s = HamsterS(0)

hamster_s.set_trace_gain(5)
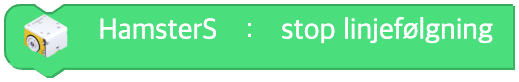
Stop linjefølgning
Afslutter linjefølgningen hos HamsterS.
Parametre
(ingen)
Python
hamster_s = HamsterS(0)

hamster_s.stop_trace()
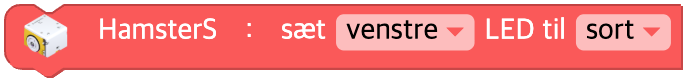
Indstil LED-farven
Indstiller farven på lysdioden hos HamsterS.
Når du vælger en farve i farvepaletten, omdannes den til et farvenavn (en engelsk streng) i kaldet. (Koden dannes med farvenavnet, ikke med talværdier for R, G og B.)
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Lysdiode der skal styres | venstre(left), højre(right), begge(both) | - |
| color | Farve | Valg i farvepaletten → omdannes til et farvenavn (engelsk) | Farvenavn: 'black', 'red', 'yellow', 'green', 'cyan', 'blue', 'magenta', 'white' | - |
Python
hamster_s = HamsterS(0)

hamster_s.set_led_color('both', 'red')
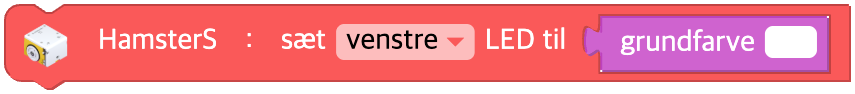
Indstil LED-farven med en blok fra Farve-kategorien
Modtager en blok fra Farve-kategorien ([R, G, B]) som input og indstiller lysdiodens farve.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Lysdiode der skal styres | venstre(left), højre(right), begge(both) | - |
| data | Input (farve) | Blok fra Farve-kategorien eller matricen [R, G, B] | [0~255, 0~255, 0~255] | - |
Python
hamster_s = HamsterS(0)

hamster_s.set_led_color('both', *Utils.color_rgb(255, 128, 0))
Ændr LED-farven med RGB
Ændrer farven på lysdioden hos HamsterS med de angivne R-, G- og B-værdier.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Lysdiode der skal styres | venstre(left), højre(right), begge(both) | - |
| r | Input (felt) | Ændring af rød | Heltal -255 til 255 | 0 |
| g | Input (felt) | Ændring af grøn | Heltal -255 til 255 | 0 |
| b | Input (felt) | Ændring af blå | Heltal -255 til 255 | 0 |
Python
hamster_s = HamsterS(0)

hamster_s.change_led_color('both', 10, 0, 0)
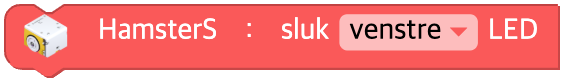
Sluk LED
Fjerner lysdiodens farve.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Lysdiode der skal styres | venstre(left), højre(right), begge(both) | both |
Python
hamster_s = HamsterS(0)

hamster_s.turn_off('both')
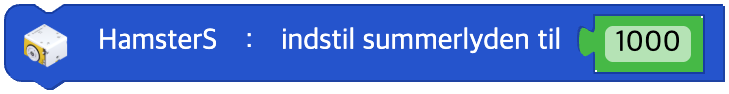
Indstil summerlyden
Indstiller summertonen hos HamsterS til den angivne frekvens.
Frekvenser, der kan lyde, går fra 122,1 Hz til 4186,0 Hz.
Hvis du angiver en værdi uden for dette interval, høres der ingen summertone.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| hz | Input (blok) | Frekvens (Hz) | Reelt tal 122.1 til 4186.0 (ellers 0) | - |
Python
hamster_s = HamsterS(0)

hamster_s.sound_buzz(440)
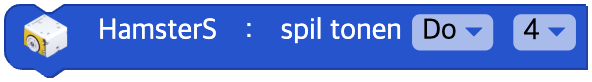
Spil en tone
HamsterS spiller den angivne tone.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| note | Rullemenupunkt | Tone | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Rullemenupunkt | Oktav | 3, 4, 5, 6, 7 | 4 |
Python
hamster_s = HamsterS(0)

hamster_s.sound_note('D', 5)
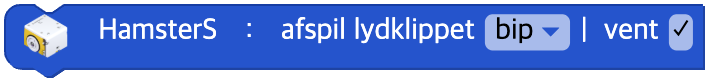
Afspil et lydklip
HamsterS afspiller et bestemt lydklip.
Hvis vent er markeret, venter kørslen, indtil afspilningen er færdig.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| clip | Rullemenupunkt | Navn på lydklip | 'mute', 'beep', 'siren', 'engine', 'robot', 'march', 'birthday', 'happy', 'angry', 'sad' med flere | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

hamster_s.sound_clip('siren', wait=True)
Slå lyd fra
Slår lyden fra hos HamsterS.
Parametre
(ingen)
Python
hamster_s = HamsterS(0)

hamster_s.sound_off()
Afspilles lyd?
Returnerer true, hvis der afspilles en lyd, og false, hvis der ikke gør.
Parametre
(ingen)
Python
hamster_s = HamsterS(0)

hamster_s.sound_playing()
Hjulhastighedens værdi
Hastigheden for et bestemt hjul
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Hjul der skal læses | venstre(left), højre(right) | - |
Python
hamster_s = HamsterS(0)

hamster_s.wheel_speed('left')
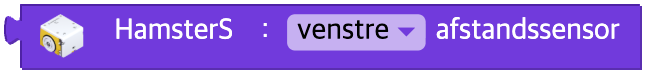
Afstandssensorens værdi
Værdien for en bestemt afstandssensor
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Sensorens placering | venstre(left), højre(right) | - |
Python
hamster_s = HamsterS(0)

hamster_s.proximity('left')
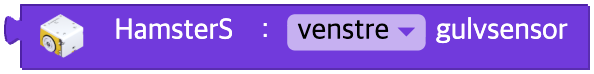
Gulvsensorens værdi
Værdien for en bestemt gulvsensor
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Sensorens placering | venstre(left), højre(right) | - |
Python
hamster_s = HamsterS(0)

hamster_s.floor('left')
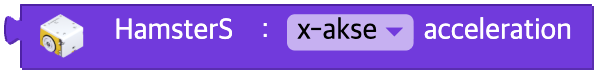
Accelerationens værdi
Tyngdeaccelerationens værdi langs en bestemt akse
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Akse der skal måles | x, y, z | - |
Python
hamster_s = HamsterS(0)

hamster_s.acceleration('x')
Lysstyrkens værdi
Lysstyrkens værdi
Parametre
(ingen)
Python
hamster_s = HamsterS(0)

hamster_s.light()
Temperatursensorens værdi
Temperatursensorens værdi
Parametre
(ingen)
Python
hamster_s = HamsterS(0)

hamster_s.temperature()
Signalstyrkens værdi
Signalstyrke
Parametre
(ingen)
Python
hamster_s = HamsterS(0)

hamster_s.signal_strength()
Batterispænding
Batterispænding
Parametre
(ingen)
Python
hamster_s = HamsterS(0)

hamster_s.battery()
Om tilstanden har ændret sig
Om robottens tilstand har ændret sig
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Slags tilstand | 0 til 7 (se tabellen nedenfor) | - |
| unit | Betydning | Python |
|---|---|---|
| 0 | Vipper fremad | acceleration('x') > 5000 |
| 1 | Vipper bagud | acceleration('x') < -5000 |
| 2 | Vipper mod venstre | acceleration('y') > 5000 |
| 3 | Vipper mod højre | acceleration('y') < -5000 |
| 4 | På hovedet | acceleration('z') > 0 |
| 5 | Ikke på hovedet | acceleration('z') < -3000 |
| 6 | Forhindring/hånd registreret | proximity('left') > 50 or proximity('right') > 50 |
| 7 | Bank | tap() |
Python
hamster_s = HamsterS(0)

# unit = 0
hamster_s.acceleration('x') > 5000
# unit = 6
hamster_s.proximity('left') > 50 or hamster_s.proximity('right') > 50
# unit = 7
hamster_s.tap()
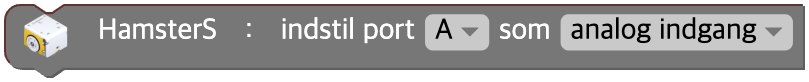
Indstil in-/udgangsportens tilstand
Indstiller indgangstilstanden for IO-porten.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | In-/udgangsport | A ('a'), B ('b'), begge(both) | - |
| option | Rullemenupunkt | In-/udgangstilstand | analog_input, digital_input, digital_input_pullup, digital_input_pulldown, analog_input_voltage, servo_output, pwm_output, digital_output | - |
Python
hamster_s = HamsterS(0)

hamster_s.io_mode('both', 'analog_input')
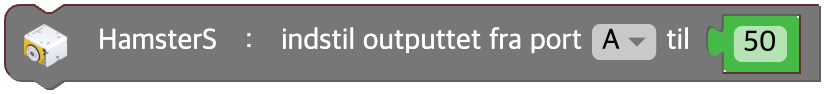
Indstil in-/udgangsportens outputværdi
Indstiller outputværdien for den angivne IO-port.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | In-/udgangsport | A ('a'), B ('b'), begge(both) | - |
| data | Input (blok) | Outputværdi | Heltal 0 til 180 | - |
Python
hamster_s = HamsterS(0)

hamster_s.set_output('a', 90)
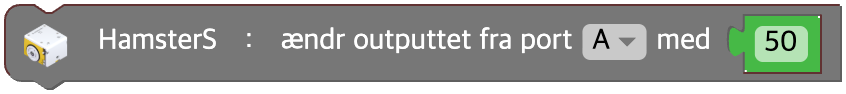
Ændr in-/udgangsportens outputværdi
Ændrer outputværdien for den angivne IO-port.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | In-/udgangsport | A ('a'), B ('b'), begge(both) | - |
| data | Input (blok) | Ændring af outputværdien | Heltal | - |
Python
hamster_s = HamsterS(0)

hamster_s.change_output('a', 10)
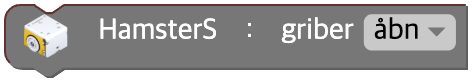
Åbn / luk griberen
Åbner eller lukker griberen på HamsterS.
Alt efter værdien af unit kaldes en af de to metoder.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Handling | åbn(open), luk(close) | - |
Python
hamster_s = HamsterS(0)

# unit = "open"
hamster_s.open_gripper()
# unit = "close"
hamster_s.close_gripper()
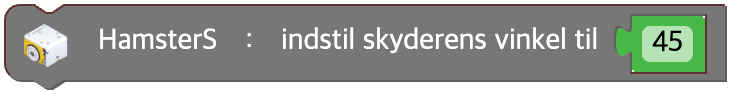
Indstil skyderens vinkel
Styrer skyderen ved at indstille dens vinkel. Vinklen går fra 0 til 180.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Skyderens vinkel | Heltal 0 til 180 | - |
Python
hamster_s = HamsterS(0)

hamster_s.shooter(45)
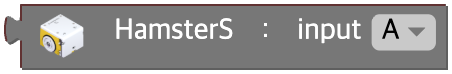
In-/udgangsportens indgangsværdi
Returnerer indgangsværdien for in-/udgangsporten på HamsterS.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | In-/udgangsport | A ('a'), B ('b') | - |
Python
hamster_s = HamsterS(0)

hamster_s.get_input('a')