
HamsterS
Instanz deklarieren
Wenn du einen HamsterS-Block zum Arbeitsbereich hinzufügst, wird im Python-Code automatisch die folgende Instanzdeklaration eingefügt:
hamster_s = HamsterS(0)
# wenn es mehrere Instanzen gibt
hamster_s_1 = HamsterS(1)
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| index | Dropdown-Option | Instanznummer (beginnt bei 0) | ganze Zahl ≥ 0 | 0 |
Radgeschwindigkeit setzen
Legt die Radgeschwindigkeit fest. Der Bereich der Geschwindigkeit ist -100 ~ 100.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Art des Rads | links(left), rechts(right), beide(both) | - |
| speed | Eingabe (Block) | Radgeschwindigkeit | ganze Zahl -100 ~ 100, 0: Stopp | - |
Python
hamster_s = HamsterS(0)

hamster_s.set_wheel_speed('both', 50)
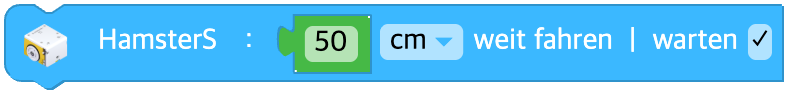
Strecke fahren
Fährt mit der aktuellen Radgeschwindigkeit die angegebene Strecke.
Ist keine Radgeschwindigkeit gesetzt, fährt der Roboter mit der Standardgeschwindigkeit vorwärts.
Ist der Streckenwert 0, fährt er entsprechend der aktuellen Radgeschwindigkeit weiter.
Wenn du warten aktivierst, wird gewartet, bis die Fahrt abgeschlossen ist.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| data | Eingabe (Block) | Fahrstrecke | reelle Zahl ≥ 0 | - |
| unit | Dropdown-Option | Längeneinheit | cm, mm, Zoll(inch) | cm |
| wait | Kontrollkästchen | Auf Abschluss warten | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

hamster_s.move_distance(50, 'cm', wait=True)
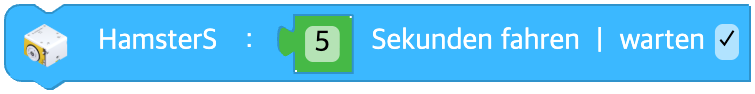
Zeit fahren
Fährt mit der aktuellen Radgeschwindigkeit für die angegebene Zeit.
Ist keine Radgeschwindigkeit gesetzt, fährt der Roboter mit der Standardgeschwindigkeit vorwärts.
Wenn du warten aktivierst, wird gewartet, bis die Fahrt abgeschlossen ist.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| data | Eingabe (Block) | Fahrzeit (Sekunden) | reelle Zahl ≥ 0 | - |
| wait | Kontrollkästchen | Auf Abschluss warten | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

# wait = TRUE
hamster_s.move_time(5, wait=True)
# wait = FALSE
hamster_s.move_time(5, wait=False)
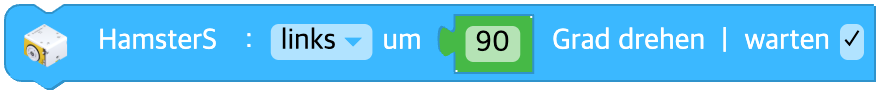
Auf der Stelle drehen
Legt Richtung und Winkel für die Drehung auf der Stelle fest.
Wenn du warten aktivierst, wird gewartet, bis die Drehung abgeschlossen ist.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| direction | Dropdown-Option | Drehrichtung | links(left), rechts(right) | - |
| data | Eingabe (Block) | Drehwinkel (Grad) | reelle Zahl ≥ 0 | - |
| wait | Kontrollkästchen | Auf Abschluss warten | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

hamster_s.turn_degree('left', 90, wait=True)
Radgeschwindigkeit ändern
Ändert die Radgeschwindigkeit von HamsterS.
Die eingegebene Geschwindigkeit wird zur aktuellen Radgeschwindigkeit addiert und ergibt die neue Radgeschwindigkeit.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Art des Rads | links(left), rechts(right), beide(both) | - |
| speed | Eingabe (Block) | Geschwindigkeitsdifferenz | ganze Zahl -200 ~ 200 | - |
Python
hamster_s = HamsterS(0)

hamster_s.change_wheel_speed('both', 10)
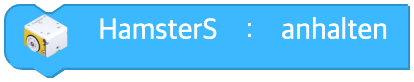
Anhalten
Stoppt die Fahrt von HamsterS.
Parameter
(keine)
Python
hamster_s = HamsterS(0)

hamster_s.stop()
Rad in Bewegung?
Gibt true zurück, wenn sich das Rad bewegt, und false, wenn es stillsteht.
Parameter
(keine)
Python
hamster_s = HamsterS(0)

hamster_s.wheel_moving()
Auf dem Spielfeld einen Schritt vorwärts fahren
Fährt auf dem Spielfeld wie vorgesehen Feld für Feld.

Parameter
(keine)
Python
hamster_s = HamsterS(0)

hamster_s.grid_move()
Auf dem Spielfeld drehen
Dreht sich auf dem Spielfeld um 90 Grad in die angegebene Richtung.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| direction | Dropdown-Option | Drehrichtung | links(left), rechts(right) | - |
Python
hamster_s = HamsterS(0)

hamster_s.grid_turn('left')
Um den Stift schwenken
Legt beim Einsatz des Stifthalters den Drehpunkt, die Richtung und den Winkel fest.
Wenn du warten aktivierst, wird gewartet, bis die Drehung abgeschlossen ist.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| base | Dropdown-Option | Drehpunkt | linker Stift(left_pen), rechter Stift(right_pen), linkes Rad(left_wheel), rechtes Rad(right_wheel) | - |
| direction | Dropdown-Option | Drehrichtung | vorwärts(forward), rückwärts(backward) | - |
| degree | Eingabe (Block) | Drehwinkel (Grad) | reelle Zahl ≥ 0 | - |
| wait | Kontrollkästchen | Auf Abschluss warten | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

hamster_s.pivot('left_pen', 'forward', 90, wait=True)
Kreis um den Stift zeichnen
Legt beim Zeichnen eines Kreises mit dem Stifthalter den Mittelpunkt, die Richtung, den Radius und den Winkel fest.
Wenn du warten aktivierst, wird gewartet, bis die Drehung abgeschlossen ist.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| base | Dropdown-Option | Mittelpunkt | linker(left_pen), rechter(right_pen) Stift | - |
| direction | Dropdown-Option | Drehrichtung | links vorwärts(left_forward), links rückwärts(left_backward), rechts vorwärts(right_forward), rechts rückwärts(right_backward) | - |
| degree | Eingabe (Block) | Drehwinkel (Grad) | reelle Zahl ≥ 0 | - |
| radius | Eingabe (Block) | Radius | reelle Zahl ≥ 0 | - |
| unit | Dropdown-Option | Einheit des Radius | cm, mm, Zoll(inch) | cm |
| wait | Kontrollkästchen | Auf Abschluss warten | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

hamster_s.pivot_circle('left_pen', 'left_forward', 90, 1, 'cm', wait=True)
Mit dem Sensor der Linie folgen
HamsterS folgt mit dem Bodensensor einer Linie in einer bestimmten Farbe.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| floor | Dropdown-Option | Bodensensor für die Linienverfolgung | links(left), rechts(right), Mitte(center) | - |
| line | Dropdown-Option | Farbe der Linie | schwarz(black), weiß(white) | black |
Python
hamster_s = HamsterS(0)

hamster_s.trace_line('left', 'black')
Der Linie bis zur nächsten Kreuzung folgen
HamsterS fährt an der Kreuzung in die angegebene Richtung und folgt dann der Linie, bis er die nächste Kreuzung erreicht.
Wenn du warten aktivierst, wird gewartet, bis die Fahrt abgeschlossen ist.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| direction | Dropdown-Option | Fahrtrichtung an der Kreuzung | links abbiegen(left), rechts abbiegen(right), vorwärts(forward), wenden(uturn) | - |
| line | Dropdown-Option | Farbe der Linie | schwarz(black), weiß(white) | black |
| wait | Kontrollkästchen | Auf Abschluss warten | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

hamster_s.trace_intersection('left', 'black', wait=True)
Linienverfolgungsgeschwindigkeit setzen
Legt die Geschwindigkeit der Linienverfolgung fest. Der Bereich ist 1 ~ 10.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| data | Eingabe (Block) | Geschwindigkeit der Linienverfolgung | ganze Zahl 1 ~ 10 | - |
Python
hamster_s = HamsterS(0)

hamster_s.set_trace_speed(5)
Linienverfolgungsverstärkung setzen
Legt die Richtungsänderung bei der Linienverfolgung fest. Der Bereich ist 1 ~ 10.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| data | Eingabe (Block) | Richtungsänderung | ganze Zahl 1 ~ 10 | - |
Python
hamster_s = HamsterS(0)

hamster_s.set_trace_gain(5)
Linienverfolgung beenden
Beendet die Linienverfolgung von HamsterS.
Parameter
(keine)
Python
hamster_s = HamsterS(0)

hamster_s.stop_trace()
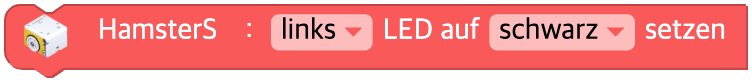
LED-Farbe setzen
Legt die LED-Farbe von HamsterS fest.
Wenn du in der Farbpalette eine Farbe wählst, wird sie in den Farbnamen (englische Zeichenkette) umgewandelt und so aufgerufen. (Der Code verwendet den Farbnamen und nicht die R-, G-, B-Zahlenwerte.)
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Ziel-LED | links(left), rechts(right), beide(both) | - |
| color | Farbe | Auswahl in der Farbpalette → Umwandlung in den Farbnamen (englisch) | Farbnamen: 'black', 'red', 'yellow', 'green', 'cyan', 'blue', 'magenta', 'white' | - |
Python
hamster_s = HamsterS(0)

hamster_s.set_led_color('both', 'red')
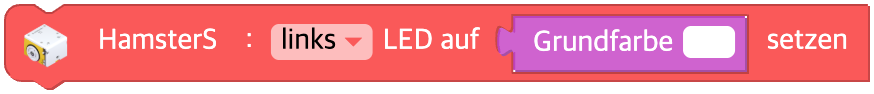
LED-Farbe mit einem Block der Kategorie Farbe setzen
Nimmt einen Block der Kategorie Farbe ([R, G, B]) als Eingabe und setzt damit die LED-Farbe.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Ziel-LED | links(left), rechts(right), beide(both) | - |
| data | Eingabe (Farbe) | Block der Kategorie Farbe oder Array [R, G, B] | [0~255, 0~255, 0~255] | - |
Python
hamster_s = HamsterS(0)

hamster_s.set_led_color('both', *Utils.color_rgb(255, 128, 0))
LED-Farbe um RGB ändern
Ändert die LED-Farbe von HamsterS um die angegebenen R-, G-, B-Werte.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Ziel-LED | links(left), rechts(right), beide(both) | - |
| r | Eingabe (Feld) | Änderung von Rot | ganze Zahl -255 ~ 255 | 0 |
| g | Eingabe (Feld) | Änderung von Grün | ganze Zahl -255 ~ 255 | 0 |
| b | Eingabe (Feld) | Änderung von Blau | ganze Zahl -255 ~ 255 | 0 |
Python
hamster_s = HamsterS(0)

hamster_s.change_led_color('both', 10, 0, 0)
LED ausschalten
Löscht die Farbe der LED.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Ziel-LED | links(left), rechts(right), beide(both) | both |
Python
hamster_s = HamsterS(0)

hamster_s.turn_off('both')
Summerton setzen
Legt den Summerton von HamsterS mit der angegebenen Frequenz fest.
Der Frequenzbereich, in dem ein Ton erzeugt werden kann, ist 122,1 Hz ~ 4186,0 Hz.
Bei anderen Werten wird kein Summerton erzeugt.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| hz | Eingabe (Block) | Frequenz (Hz) | reelle Zahl 122,1 ~ 4186,0 (sonst 0) | - |
Python
hamster_s = HamsterS(0)

hamster_s.sound_buzz(440)
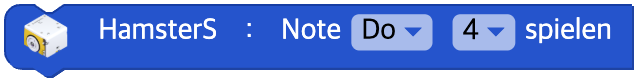
Note spielen
HamsterS spielt die angegebene Note.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| note | Dropdown-Option | Note | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Dropdown-Option | Oktave | 3, 4, 5, 6, 7 | 4 |
Python
hamster_s = HamsterS(0)

hamster_s.sound_note('D', 5)
Soundclip abspielen
HamsterS spielt einen bestimmten Soundclip ab.
Wenn du warten aktivierst, wird gewartet, bis das Abspielen abgeschlossen ist.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| clip | Dropdown-Option | Name des Soundclips | 'mute', 'beep', 'siren', 'engine', 'robot', 'march', 'birthday', 'happy', 'angry', 'sad' usw. | - |
| wait | Kontrollkästchen | Auf Abschluss warten | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

hamster_s.sound_clip('siren', wait=True)
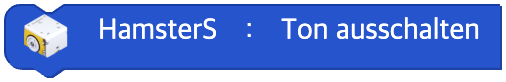
Ton ausschalten
Schaltet den Ton von HamsterS aus.
Parameter
(keine)
Python
hamster_s = HamsterS(0)

hamster_s.sound_off()
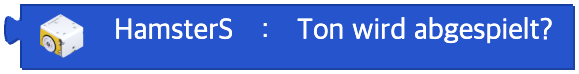
Ton wird abgespielt?
Gibt true zurück, wenn ein Ton abgespielt wird, und false, wenn nicht.
Parameter
(keine)
Python
hamster_s = HamsterS(0)

hamster_s.sound_playing()
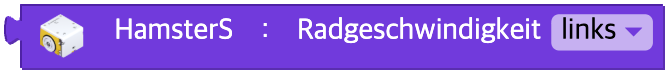
Radgeschwindigkeit
Die Geschwindigkeit eines bestimmten Rads
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Ziel-Rad | links(left), rechts(right) | - |
Python
hamster_s = HamsterS(0)

hamster_s.wheel_speed('left')
Näherungssensor
Der Wert eines bestimmten Näherungssensors
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Position des Sensors | links(left), rechts(right) | - |
Python
hamster_s = HamsterS(0)

hamster_s.proximity('left')
Bodensensor
Der Wert eines bestimmten Bodensensors
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Position des Sensors | links(left), rechts(right) | - |
Python
hamster_s = HamsterS(0)

hamster_s.floor('left')
Beschleunigung
Der Wert der Erdbeschleunigung auf einer bestimmten Achse
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Gemessene Achse | x, y, z | - |
Python
hamster_s = HamsterS(0)

hamster_s.acceleration('x')
Helligkeit
Wert des Helligkeitssensors
Parameter
(keine)
Python
hamster_s = HamsterS(0)

hamster_s.light()
Temperatur
Wert des Temperatursensors
Parameter
(keine)
Python
hamster_s = HamsterS(0)

hamster_s.temperature()
Signalstärke
Signalstärke
Parameter
(keine)
Python
hamster_s = HamsterS(0)

hamster_s.signal_strength()
Batterie
Batteriespannung
Parameter
(keine)
Python
hamster_s = HamsterS(0)

hamster_s.battery()
Zustandsänderung
Ob sich der Zustand des Roboters geändert hat
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Art des Zustands | 0 ~ 7 (siehe Tabelle unten) | - |
| unit | Bedeutung | Python |
|---|---|---|
| 0 | nach vorn neigen | acceleration('x') > 5000 |
| 1 | nach hinten neigen | acceleration('x') < -5000 |
| 2 | nach links neigen | acceleration('y') > 5000 |
| 3 | nach rechts neigen | acceleration('y') < -5000 |
| 4 | umgedreht | acceleration('z') > 0 |
| 5 | nicht umgedreht | acceleration('z') < -3000 |
| 6 | Hindernis / Hand erkannt | proximity('left') > 50 or proximity('right') > 50 |
| 7 | Klopfen | tap() |
Python
hamster_s = HamsterS(0)

# unit = 0
hamster_s.acceleration('x') > 5000
# unit = 6
hamster_s.proximity('left') > 50 or hamster_s.proximity('right') > 50
# unit = 7
hamster_s.tap()
Port-Eingabemodus festlegen
Legt den Eingabemodus des IO-Ports fest.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Ein-/Ausgabeport | a, b, beide(both) | - |
| option | Dropdown-Option | Ein-/Ausgabemodus | analog_input, digital_input, digital_input_pullup, digital_input_pulldown, analog_input_voltage, servo_output, pwm_output, digital_output | - |
Python
hamster_s = HamsterS(0)

hamster_s.io_mode('both', 'analog_input')
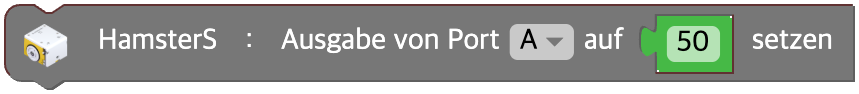
Ausgabe des Ports setzen
Setzt den Ausgabewert des angegebenen IO-Ports.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Ein-/Ausgabeport | a, b, beide(both) | - |
| data | Eingabe (Block) | Ausgabewert | ganze Zahl 0 ~ 180 | - |
Python
hamster_s = HamsterS(0)

hamster_s.set_output('a', 90)
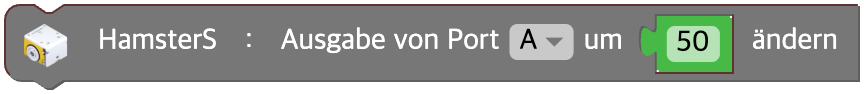
Ausgabe des Ports ändern
Ändert den Ausgabewert des angegebenen IO-Ports.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Ein-/Ausgabeport | a, b, beide(both) | - |
| data | Eingabe (Block) | Differenz des Ausgabewerts | ganze Zahl | - |
Python
hamster_s = HamsterS(0)

hamster_s.change_output('a', 10)
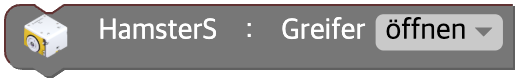
Greifer öffnen / schließen
Öffnet oder schließt den Greifer von HamsterS.
Je nach Wert von unit wird eine der beiden Methoden aufgerufen.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Aktion | öffnen(open), schließen(close) | - |
Python
hamster_s = HamsterS(0)

# unit = "open"
hamster_s.open_gripper()
# unit = "close"
hamster_s.close_gripper()
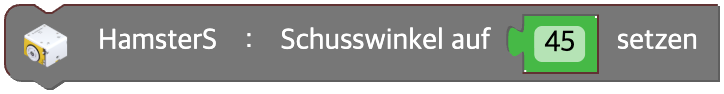
Schusswinkel setzen
Steuert den Schussmechanismus über den Winkel. Der Bereich des Winkels ist 0 ~ 180.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| data | Eingabe (Block) | Schusswinkel | ganze Zahl 0 ~ 180 | - |
Python
hamster_s = HamsterS(0)

hamster_s.shooter(45)
Eingabe
Gibt den Eingabewert des Ein-/Ausgabeports von HamsterS zurück.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Ein-/Ausgabeport | a, b | - |
Python
hamster_s = HamsterS(0)

hamster_s.get_input('a')