
RaccoonBot
Instanz deklarieren
Wenn du einen RaccoonBot-Block zum Arbeitsbereich hinzufügst, wird im Python-Code automatisch die folgende Instanzdeklaration eingefügt:
raccoon = RaccoonBot(0)
# wenn es mehrere Instanzen gibt
raccoon_1 = RaccoonBot(1)
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| index | Dropdown-Option | Instanznummer (beginnt bei 0) | ganze Zahl ≥ 0 | 0 |
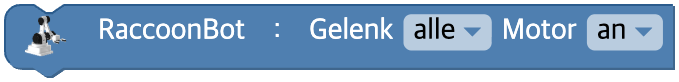
Gelenkmotor an / aus
Legt fest, ob die Regelung der einzelnen Gelenkmotoren gelöst oder gehalten wird.
Ohne Einstellung startet der Roboter mit eingeschalteter Motorregelung an allen Gelenken.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Gelenknummer | alle(-1), 1(1), 2(2), 3(3), 4(4) | -1 |
| on | Kontrollkästchen | Motorregelung ON / OFF | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# alle Gelenke, Motorregelung aus
raccoon.motor(-1, False)

# Gelenk 1, Motorregelung an
raccoon.motor(1, True)
Gelenkgeschwindigkeit setzen
Legt die Geschwindigkeit des gewählten Gelenks fest.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| joint | Dropdown-Option | Gelenknummer | alle(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Eingabe (Block) | Gelenkgeschwindigkeit | ganze Zahl -100 ~ 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_speed_joint(1, 100)
Gelenkgeschwindigkeit ändern
Ändert die Geschwindigkeit des gewählten Gelenks.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| joint | Dropdown-Option | Gelenknummer | alle(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Eingabe (Block) | Geschwindigkeitsdifferenz | ganze Zahl -200 ~ 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_speed_joint(1, 50)
Gelenkgeschwindigkeiten auf einmal setzen
Legt die Geschwindigkeiten der vier Gelenke auf einmal fest.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| data | Eingabe (Array) | Array mit 4 Gelenkgeschwindigkeiten | [joint1, joint2, joint3, joint4], jeweils -100~100 | - |
Python
raccoon = RaccoonBot(0)

# literales Array [10, 20, 30, 40]
raccoon.set_speed_joints(10, 20, 30, 40)

# Array in einer Variablen
raccoon.set_speed_joints(*arr)
Geschwindigkeit der Gelenkwinkelsteuerung setzen
Legt die Geschwindigkeit fest, mit der die Gelenke im Winkelsteuerungsmodus bewegt werden.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| data | Eingabe (Block) | Maximalgeschwindigkeit der Winkelsteuerung | ganze Zahl 0 ~ 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.angle_max_speed(100)
Gelenkwinkel setzen
Legt den Winkel des gewählten Gelenks fest.
| joint | min | max |
|---|---|---|
| 1 | -120 | 120 |
| 2 | -90 | 30 |
| 3 | -150 | 0 |
| 4 | -105 | 105 |

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| joint | Dropdown-Option | Gelenknummer | alle(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Eingabe (Block) | Gelenkwinkel (Grad) | siehe Tabelle oben (automatisch begrenzt) | - |
| wait | Kontrollkästchen | Auf Abschluss warten | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_angle_joint(1, 90, wait=True)
Gelenkwinkel ändern
Ändert den Winkel des gewählten Gelenks.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| joint | Dropdown-Option | Gelenknummer | alle(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Eingabe (Block) | Winkeldifferenz (Grad) | siehe Tabelle oben (automatisch begrenzt) | - |
| wait | Kontrollkästchen | Auf Abschluss warten | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_angle_joint(1, 10, wait=True)
Gelenkwinkel auf einmal setzen
Legt die Winkel der vier Gelenke auf einmal fest.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| data | Eingabe (Array) | Array mit 4 Gelenkwinkeln oder Name einer Pose | Array [j1, j2, j3, j4] | - |
| wait | Kontrollkästchen | Auf Abschluss warten | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# explizites Array
raccoon.set_angle_joints(0, 0, 0, 0, wait=True)
Gelenkzustand initialisieren
Setzt die Winkel der vier Gelenke auf eine vordefinierte Pose ('zero', 'park', 'home').
Posen-Vorlagen:
'zero'→[0, 0, 0, 0]'park'→[0, 25, -145, -60]'home'→[0, -10, -140, 60]

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| data | Dropdown | Name der Pose | 'zero' / 'park' / 'home' | - |
| wait | Kontrollkästchen | Auf Abschluss warten | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# Posen-Vorlage
raccoon.set_angle_joints('home', wait=True)
Gelenkwinkel speichern
Speichert die aktuellen Encoder-Werte in einer beliebigen Variablen.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| encoder | Variable | Name der Variablen zum Speichern | Variable | - |
| data | Eingabe (Array) | Anfangsarray zum Speichern | Array mit 4 Elementen oder leeres Array | - |
Python
raccoon = RaccoonBot(0)
encoder = None

encoder = raccoon.save_encoder([3, -6, -73, 60])
Koordinate setzen
Bewegt den Roboterarm, indem ein bestimmter Koordinatenwert gesetzt wird.
Die Bereiche der Koordinaten sind:
relativ zum Handgelenk => x: -20,0cm ~ 20,0cm, y: -10,0cm ~ 20,0cm, z: -2,0mm ~ 28,0cm
relativ zum Greifer => der Bereich kann je nach angeschlossenem Gerät abweichen.
Die Ausrichtung des Greifers ist waagerecht oder senkrecht zum Boden fixiert.
Wird eine nicht erreichbare Koordinate eingegeben, wird der Befehl übersprungen.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| origin | Dropdown-Option | Bezugspunkt | Handgelenk(wrist), Endeffektor(end_effector) | - |
| pos | Dropdown-Option | Achse | x, y, z | - |
| data | Eingabe (Block) | Koordinatenwert | x: -20 ~ 20cm, y: -10 ~ 20cm, z: -2 ~ 28cm | - |
| unit | Dropdown-Option | Einheit | cm, mm, Zoll(inch) | cm |
| wait | Kontrollkästchen | Auf Abschluss warten | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# x-Koordinate auf 10cm setzen
raccoon.set_coordinate('wrist', 'x', 10, 'cm', wait=True)

# z-Koordinate relativ zum end_effector
raccoon.set_coordinate('end_effector', 'z', 15, 'cm', wait=True)
Koordinate ändern
Bewegt den Roboterarm, indem ein bestimmter Koordinatenwert relativ zur aktuellen Position geändert wird.
Die Bereiche der Koordinaten sind:
relativ zum Handgelenk => x: -20,0cm ~ 20,0cm, y: -10,0cm ~ 20,0cm, z: -2,0mm ~ 28,0cm
relativ zum Greifer => der Bereich kann je nach angeschlossenem Gerät abweichen.
Die Ausrichtung des Greifers ist waagerecht oder senkrecht zum Boden fixiert.
Wird eine nicht erreichbare Koordinate eingegeben, wird der Befehl übersprungen.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| origin | Dropdown-Option | Bezugspunkt | Handgelenk(wrist), Endeffektor(end_effector) | - |
| pos | Dropdown-Option | Achse | x, y, z | - |
| data | Eingabe (Block) | Koordinatendifferenz | reelle Zahl | - |
| unit | Dropdown-Option | Einheit | cm, mm, Zoll(inch) | cm |
| wait | Kontrollkästchen | Auf Abschluss warten | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_coordinate('wrist', 'y', 5, 'cm', wait=True)
Zu xyz-Koordinaten bewegen
Setzt die Koordinaten x, y und z auf einmal auf die angegebenen Werte.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| origin | Dropdown-Option | Bezugspunkt | Handgelenk(wrist), Endeffektor(end_effector) | - |
| x | Eingabe (Block) | x-Koordinate | reelle Zahl | - |
| y | Eingabe (Block) | y-Koordinate | reelle Zahl | - |
| z | Eingabe (Block) | z-Koordinate | reelle Zahl | - |
| unit | Dropdown-Option | Einheit | cm, mm, Zoll(inch) | cm |
| wait | Kontrollkästchen | Auf Abschluss warten | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_coordinates('wrist', 0, 15, 20, 'cm', wait=True)
Sperre des Greifers setzen
Legt die Richtung fest, in der der Greifer fixiert wird. Sobald die Option auf waagerecht oder senkrecht gesetzt ist, lassen sich Geschwindigkeit und Winkel von Gelenk 4 nicht mehr steuern.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| mode | Dropdown-Option | Richtung der Sperre | keine(none), waagerecht(horizontal), senkrecht(vertical) | - |
Python
raccoon = RaccoonBot(0)

raccoon.lock('horizontal')
Mit dem Greifer greifen / ablegen
Greift mit dem Endeffektor einen Gegenstand oder legt ihn ab.
Je nach Wert der Dropdown-Option unit wird eine der beiden Methoden aufgerufen.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Aktion | greifen (schließen)(pick), ablegen (öffnen)(place) | - |
Python
raccoon = RaccoonBot(0)

# unit = "pick"
raccoon.pick()
# unit = "place"
raccoon.place()
Greifergerät
Nummer des aktuell angeschlossenen Greifers
(1, 3, 4: Zangengreifer, 2: Vakuumgreifer)
Parameter
(keine)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_device()
Status des Greifers
Der Zustand, in dem der Greifer einen Gegenstand hält
(0: abgelegt, 1: gegriffen)

Parameter
(keine)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_status()
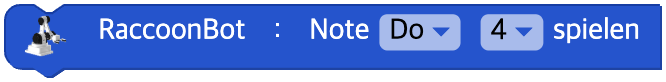
Note spielen
RaccoonBot spielt die angegebene Note.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| note | Dropdown-Option | Note | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Dropdown-Option | Oktave | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
raccoon = RaccoonBot(0)

raccoon.sound_note('D', 5)
Soundclip abspielen
RaccoonBot spielt einen bestimmten Soundclip ab.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| clip | Dropdown-Option | Name des Soundclips | 'mute', 'beep', 'siren', 'robot', 'connect', 'wake_up', 'start', 'bye' usw. | - |
| wait | Kontrollkästchen | Auf Abschluss warten | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.sound_clip('siren', wait=True)
Ton aus
Schaltet den Ton von RaccoonBot aus.
Parameter
(keine)
Python
raccoon = RaccoonBot(0)

raccoon.sound_off()
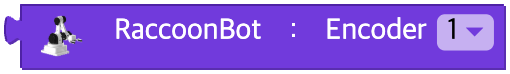
Encoder
Der Encoder-Wert des gewählten Gelenks
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| joint | Dropdown-Option | Gelenknummer (oder alle Gelenke) | 1, 2, 3, 4, alle(-1) | -1 |
Python
raccoon = RaccoonBot(0)

# joint = 1
raccoon.encoder(1)

# alle Gelenke
raccoon.encoder(-1)
Koordinate des gewählten Elements
Gibt die aktuellen xyz-Koordinaten des Bezugspunkts zurück.
Wird pos ausgelassen, wird das gesamte Array [x, y, z] zurückgegeben, andernfalls nur der Wert der angegebenen Achse.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| origin | Dropdown-Option | Bezugspunkt | Handgelenk(wrist), Endeffektor(end_effector) | wrist |
| pos | Dropdown-Option | Achse (oder alle) | x, y, z, xyz (ohne Angabe wird das gesamte Array zurückgegeben) | None (alle) |
Python
raccoon = RaccoonBot(0)

# bestimmte Achse
raccoon.get_coordinates('wrist', 'x')

# alle (Array mit 3 Elementen)
raccoon.get_coordinates('wrist')
Signalstärke
Signalstärke
Parameter
(keine)
Python
raccoon = RaccoonBot(0)

raccoon.signal_strength()
Batterie
Batteriespannung
Parameter
(keine)
Python
raccoon = RaccoonBot(0)

raccoon.battery()
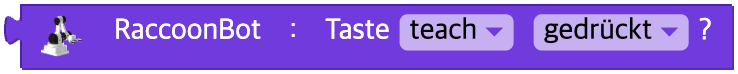
Taste gedrückt?
Ob die gewählte Taste gedrückt ist oder ein Klick-Ereignis aufgetreten ist
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Name der Taste | teach, play, power, delete, beliebige Taste(any) | - |
| event | Dropdown-Option | Art des Ereignisses | gedrückt(pressed), geklickt(click), lange geklickt(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.button('teach', 'pressed')
Geschwindigkeit des Förderbands setzen
Legt die Geschwindigkeit des Förderbands fest. Der Bereich ist -100 ~ 100.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| data | Eingabe (Block) | Geschwindigkeit des Förderbands | ganze Zahl -100 ~ 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_conveyor_speed(100)
Förderband um eine Strecke bewegen
Bewegt das Förderband um eine bestimmte Strecke.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| data | Eingabe (Block) | Strecke | reelle Zahl ≥ 0 | - |
| unit | Dropdown-Option | Längeneinheit | cm, mm, Zoll(inch) | cm |
| wait | Kontrollkästchen | Auf Abschluss warten | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_move(50, 'cm', wait=True)
Geschwindigkeit des Förderbands ändern
Ändert die Geschwindigkeit des Förderbands.

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| data | Eingabe (Block) | Geschwindigkeitsdifferenz | ganze Zahl -200 ~ 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_conveyor_speed(10)
Förderband anhalten
Hält das Förderband an.
Parameter
(keine)
Python
raccoon = RaccoonBot(0)

raccoon.stop_conveyor()
Förderband läuft?
Ob das Förderband läuft
Parameter
(keine)
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_running()
Förderbandtaste gedrückt?
Ob die Taste des Förderbands gedrückt ist oder ein Klick-Ereignis aufgetreten ist

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| event | Dropdown-Option | Art des Ereignisses | gedrückt(pressed), geklickt(click), lange geklickt(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_button('pressed')