
RaccoonBot
Déclarer l'instance
Si tu ajoutes un bloc de RaccoonBot à la zone de travail, la déclaration d'instance suivante est insérée automatiquement dans le code Python :
raccoon = RaccoonBot(0)
# s'il y a plusieurs instances
raccoon_1 = RaccoonBot(1)
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| index | Option de liste | Numéro de l'instance (commence à 0) | entier supérieur ou égal à 0 | 0 |
Allumer / éteindre le moteur de l'articulation
Décide s'il faut relâcher ou maintenir la commande appliquée à chaque moteur d'articulation.
Si tu ne le règles pas, on démarre avec la commande des moteurs de toutes les articulations allumée.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Numéro de l'articulation | toutes les articulations(-1), n° 1(1), n° 2(2), n° 3(3), n° 4(4) | -1 |
| on | Case à cocher | Commande du moteur ON / OFF | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# toutes les articulations, commande du moteur éteinte
raccoon.motor(-1, False)

# articulation n° 1, commande du moteur allumée
raccoon.motor(1, True)
Régler la vitesse de l'articulation
Règle la vitesse de l'articulation choisie.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| joint | Option de liste | Numéro de l'articulation | toutes les articulations(-1), n° 1(1), n° 2(2), n° 3(3), n° 4(4) | - |
| data | Entrée (bloc) | Vitesse de l'articulation | entier -100 ~ 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_speed_joint(1, 100)
Modifier la vitesse de l'articulation
Modifie la vitesse de l'articulation choisie.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| joint | Option de liste | Numéro de l'articulation | toutes les articulations(-1), n° 1(1), n° 2(2), n° 3(3), n° 4(4) | - |
| data | Entrée (bloc) | Écart de vitesse à appliquer | entier -200 ~ 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_speed_joint(1, 50)
Régler d'un coup la vitesse des articulations
Règle d'un coup la vitesse des quatre articulations.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| data | Entrée (tableau) | Tableau des vitesses des 4 articulations | [joint1, joint2, joint3, joint4], chacune -100~100 | - |
Python
raccoon = RaccoonBot(0)

# tableau littéral [10, 20, 30, 40]
raccoon.set_speed_joints(10, 20, 30, 40)

# tableau dans une variable
raccoon.set_speed_joints(*arr)
Régler la vitesse du contrôle d'angle des articulations
Règle la vitesse à laquelle les articulations sont commandées dans le mode de contrôle d'angle.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| data | Entrée (bloc) | Vitesse maximale du contrôle d'angle | entier 0 ~ 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.angle_max_speed(100)
Régler l'angle de l'articulation
Règle l'angle de l'articulation choisie.
| joint | min | max |
|---|---|---|
| 1 | -120 | 120 |
| 2 | -90 | 30 |
| 3 | -150 | 0 |
| 4 | -105 | 105 |

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| joint | Option de liste | Numéro de l'articulation | toutes les articulations(-1), n° 1(1), n° 2(2), n° 3(3), n° 4(4) | - |
| data | Entrée (bloc) | Angle de l'articulation (degrés) | voir le tableau ci-dessus (limité automatiquement) | - |
| wait | Case à cocher | S'il faut attendre la fin | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_angle_joint(1, 90, wait=True)
Modifier l'angle de l'articulation
Modifie l'angle de l'articulation choisie.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| joint | Option de liste | Numéro de l'articulation | toutes les articulations(-1), n° 1(1), n° 2(2), n° 3(3), n° 4(4) | - |
| data | Entrée (bloc) | Écart d'angle à appliquer (degrés) | voir le tableau ci-dessus (limité automatiquement) | - |
| wait | Case à cocher | S'il faut attendre la fin | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_angle_joint(1, 10, wait=True)
Régler d'un coup les angles des articulations
Règle d'un coup l'angle des quatre articulations.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| data | Entrée (tableau) | Tableau des angles des 4 articulations ou nom d'une pose | tableau [j1, j2, j3, j4] | - |
| wait | Case à cocher | S'il faut attendre la fin | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# tableau explicite
raccoon.set_angle_joints(0, 0, 0, 0, wait=True)
Initialiser l'état des articulations
Règle l'angle des quatre articulations sur une pose prédéfinie ('zero', 'park', 'home').

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| data | Liste | Nom de la pose | 'zero' / 'park' / 'home' | - |
| wait | Case à cocher | S'il faut attendre la fin | TRUE / FALSE | TRUE |
Poses prédéfinies :
'zero'→[0, 0, 0, 0]'park'→[0, 25, -145, -60]'home'→[0, -10, -140, 60]
Python
raccoon = RaccoonBot(0)

# pose prédéfinie
raccoon.set_angle_joints('home', wait=True)
Enregistrer les angles des articulations
Enregistre les valeurs actuelles de l'encodeur dans une variable quelconque.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| encoder | Variable | Nom de la variable où enregistrer | variable | - |
| data | Entrée (tableau) | Tableau initial à enregistrer | tableau de 4 éléments ou tableau vide | - |
Python
raccoon = RaccoonBot(0)
encoder = None

encoder = raccoon.save_encoder([3, -6, -73, 60])
Régler une coordonnée donnée
Déplace le bras robotique en réglant la valeur d'une coordonnée donnée.
Les plages des coordonnées sont les suivantes.
Par rapport au poignet => x : -20,0 cm ~ 20,0 cm, y : -10,0 cm ~ 20,0 cm, z : -2,0 mm ~ 28,0 cm
Par rapport à la pince => la plage peut changer selon l'appareil branché.
L'orientation de la pince est fixée à l'horizontale ou à la verticale par rapport au sol.
Si tu saisis une coordonnée inatteignable, la commande est ignorée.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| origin | Option de liste | Point de référence | poignet(wrist), effecteur terminal(end_effector) | - |
| pos | Option de liste | Axe | x, y, z | - |
| data | Entrée (bloc) | Valeur de la coordonnée | x : -20 ~ 20 cm, y : -10 ~ 20 cm, z : -2 ~ 28 cm | - |
| unit | Option de liste | Unité | cm, mm, pouces(inch) | cm |
| wait | Case à cocher | S'il faut attendre la fin | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# régler la coordonnée x sur 10 cm
raccoon.set_coordinate('wrist', 'x', 10, 'cm', wait=True)

# coordonnée z par rapport à end_effector
raccoon.set_coordinate('end_effector', 'z', 15, 'cm', wait=True)
Changer une coordonnée donnée
Déplace le bras robotique en changeant la valeur d'une coordonnée donnée par rapport à la position actuelle.
Les plages des coordonnées sont les suivantes.
Par rapport au poignet => x : -20,0 cm ~ 20,0 cm, y : -10,0 cm ~ 20,0 cm, z : -2,0 mm ~ 28,0 cm
Par rapport à la pince => la plage peut changer selon l'appareil branché.
L'orientation de la pince est fixée à l'horizontale ou à la verticale par rapport au sol.
Si tu saisis une coordonnée inatteignable, la commande est ignorée.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| origin | Option de liste | Point de référence | poignet(wrist), effecteur terminal(end_effector) | - |
| pos | Option de liste | Axe | x, y, z | - |
| data | Entrée (bloc) | Écart de coordonnée à appliquer | décimal | - |
| unit | Option de liste | Unité | cm, mm, pouces(inch) | cm |
| wait | Case à cocher | S'il faut attendre la fin | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_coordinate('wrist', 'y', 5, 'cm', wait=True)
Se déplacer vers une coordonnée xyz
Règle d'un coup les coordonnées x, y et z sur les valeurs indiquées.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| origin | Option de liste | Point de référence | poignet(wrist), effecteur terminal(end_effector) | - |
| x | Entrée (bloc) | Coordonnée x | décimal | - |
| y | Entrée (bloc) | Coordonnée y | décimal | - |
| z | Entrée (bloc) | Coordonnée z | décimal | - |
| unit | Option de liste | Unité | cm, mm, pouces(inch) | cm |
| wait | Case à cocher | S'il faut attendre la fin | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_coordinates('wrist', 0, 15, 20, 'cm', wait=True)
Régler le verrouillage de l'effecteur terminal
Règle l'orientation dans laquelle la pince est verrouillée. Après que l'option est réglée sur horizontal ou vertical, tu ne peux plus commander la vitesse ni l'angle de l'articulation 4.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| mode | Option de liste | Orientation du verrouillage | aucun(none), horizontal(horizontal), vertical(vertical) | - |
Python
raccoon = RaccoonBot(0)

raccoon.lock('horizontal')
Saisir / poser un objet avec l'effecteur terminal
Saisit ou pose un objet avec l'effecteur terminal.
Selon la valeur du menu déroulant unit, il appelle l'une des deux méthodes.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Action | saisir (fermer)(pick), poser (ouvrir)(place) | - |
Python
raccoon = RaccoonBot(0)

# unit = "pick"
raccoon.pick()
# unit = "place"
raccoon.place()
Dispositif de l'effecteur terminal
Le numéro de la pince branchée en ce moment
(1, 3, 4 : pince à mors, 2 : pince à vide)

Paramètres
(aucun)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_device()
État de l'effecteur terminal
L'état dans lequel la pince tient un objet
(0 : a posé, 1 : a saisi)

Paramètres
(aucun)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_status()
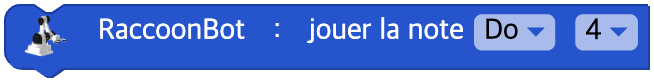
Jouer une note
RaccoonBot joue la note indiquée.
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| note | Option de liste | Note | Do(C), Do#(C#), Ré(D), Ré#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Option de liste | Octave | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
raccoon = RaccoonBot(0)

raccoon.sound_note('D', 5)
Jouer un extrait sonore
RaccoonBot joue un extrait sonore donné.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| clip | Option de liste | Nom de l'extrait sonore | 'mute', 'beep', 'siren', 'robot', 'connect', 'wake_up', 'start', 'bye' et d'autres | - |
| wait | Case à cocher | S'il faut attendre la fin | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.sound_clip('siren', wait=True)
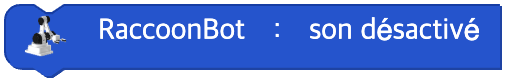
Désactiver le son
Éteint le son de RaccoonBot.
Paramètres
(aucun)
Python
raccoon = RaccoonBot(0)

raccoon.sound_off()
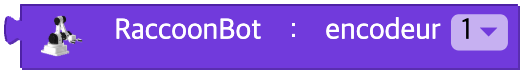
Valeur de l'encodeur
La valeur de l'encodeur de l'articulation choisie
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| joint | Option de liste | Numéro de l'articulation (ou toutes les articulations) | 1, 2, 3, 4, toutes les articulations(-1) | -1 |
Python
raccoon = RaccoonBot(0)

# joint = 1
raccoon.encoder(1)

# toutes les articulations
raccoon.encoder(-1)
Coordonnée de l'élément choisi
Renvoie les coordonnées xyz actuelles du point de référence.
Si tu omets pos, il renvoie le tableau complet [x, y, z] ; si tu l'indiques, il ne renvoie que la valeur de cet axe.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| origin | Option de liste | Point de référence | poignet(wrist), effecteur terminal(end_effector) | wrist |
| pos | Option de liste | Axe (ou tous) | x, y, z, tous (si omis il renvoie le tableau complet) | None (tous) |
Python
raccoon = RaccoonBot(0)

# un axe donné
raccoon.get_coordinates('wrist', 'x')

# tous (tableau de 3 éléments)
raccoon.get_coordinates('wrist')
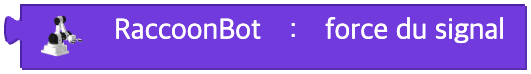
Valeur de la force du signal
La force du signal
Paramètres
(aucun)
Python
raccoon = RaccoonBot(0)

raccoon.signal_strength()
Tension de la batterie
La tension de la batterie
Paramètres
(aucun)
Python
raccoon = RaccoonBot(0)

raccoon.battery()
Le bouton est-il pressé ?
Si le bouton choisi est pressé ou si un événement de clic s'est produit
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Nom du bouton | teach(teach), play(play), power(power), delete(delete), n'importe quel bouton(any) | - |
| event | Option de liste | Type d'événement | pressé(pressed), clic(click), clic long(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.button('teach', 'pressed')
Régler la vitesse du convoyeur
Règle la vitesse du convoyeur. La plage de la vitesse est -100 ~ 100.
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| data | Entrée (bloc) | Vitesse du convoyeur | entier -100 ~ 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_conveyor_speed(100)
Régler la distance du convoyeur
Déplace le convoyeur d'une distance donnée.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| data | Entrée (bloc) | Distance du déplacement | décimal supérieur ou égal à 0 | - |
| unit | Option de liste | Unité de la distance | cm, mm, pouces(inch) | cm |
| wait | Case à cocher | S'il faut attendre la fin | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_move(50, 'cm', wait=True)
Modifier la vitesse du convoyeur
Modifie la vitesse du convoyeur.
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| data | Entrée (bloc) | Écart de vitesse à appliquer | entier -200 ~ 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_conveyor_speed(10)
Arrêter le convoyeur
Arrête le convoyeur.
Paramètres
(aucun)
Python
raccoon = RaccoonBot(0)

raccoon.stop_conveyor()
Le convoyeur est-il en marche ?
Si le convoyeur fonctionne
Paramètres
(aucun)
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_running()
Le bouton du convoyeur est-il pressé ?
Si le bouton du convoyeur est pressé ou si un événement de clic s'est produit

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| event | Option de liste | Type d'événement | pressé(pressed), cliqué(click), cliqué longuement(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_button('pressed')