
Détection du corps
Déclarer l'instance
Si tu ajoutes un bloc de Détection du corps (BodyDetection) à la zone de travail, la déclaration d'instance suivante est insérée automatiquement dans le code Python :
body_detection = BodyDetection(0)
# s'il y a plusieurs instances
body_detection_1 = BodyDetection(1)
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| index | Option de liste | Numéro de l'instance (commence à 0) | entier supérieur ou égal à 0 | 0 |
Choisir la caméra
Règle la caméra pour la détection de visage.
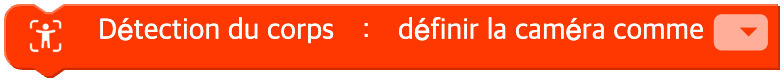
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Nom de la caméra | étiquettes des caméras du système | - |
Python
body_detection = BodyDetection(0)

body_detection.device('')
Charger le modèle
Charge le modèle du corps entraîné. Cette opération est indispensable pour pouvoir utiliser les fonctions du module « Détection du corps ».

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| wait | Case à cocher | S'il faut attendre la fin du chargement | TRUE / FALSE | TRUE |
Python
body_detection = BodyDetection(0)

body_detection.load_model(wait=True)
Détecter une fois
Cherche le corps présent dans l'image actuelle et l'affiche une seule fois.
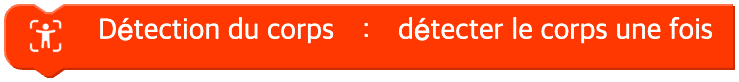
Paramètres
(aucun)
Python
body_detection = BodyDetection(0)

body_detection.detect_once()
Démarrer / arrêter la détection continue
Suit en continu le corps présent dans l'image actuelle et l'affiche à l'écran.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Action | démarrer(start), arrêter(stop) | - |
Python
body_detection = BodyDetection(0)

# unit = "start"
body_detection.detect_continuous()
# unit = "stop"
body_detection.stop()
Afficher le résultat de la détection
Décide s'il faut afficher ou non le résultat de la détection du corps sur l'image de la caméra.
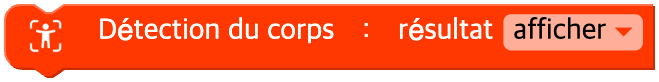
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| on | Option de liste | Affichage ON / OFF | afficher(on=True), masquer(off=False) | TRUE |
Python
body_detection = BodyDetection(0)

body_detection.display(True)
body_detection.display(False)
Coordonnées d'une partie du corps
Renvoie les coordonnées de chaque partie du corps.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Partie du corps | nez(nose), bouche(mouth), œil gauche(left eye), œil droit(right eye), oreille gauche(left ear), oreille droite(right ear), épaule gauche(left shoulder), épaule droite(right shoulder), coude gauche(left elbow), coude droit(right elbow), poignet gauche(left wrist), poignet droit(right wrist), main gauche(left hand), main droite(right hand), hanche gauche(left hip), hanche droite(right hip), genou gauche(left knee), genou droit(right knee), cheville gauche(left ankle), cheville droite(right ankle), pied gauche(left foot), pied droit(right foot) | - |
| pos | Option de liste | Coordonnée | x, y | - |
Python
body_detection = BodyDetection(0)

body_detection.nose('x')
body_detection.mouth('y')
body_detection.left_eye('x')
body_detection.right_shoulder('y')
body_detection.left_hand('x')
Distance entre deux parties
Renvoie la distance entre deux parties du corps.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit1 | Option de liste | Première partie du corps | (voir le tableau des parties du corps ci-dessus) | - |
| unit2 | Option de liste | Deuxième partie du corps | (voir le tableau des parties du corps ci-dessus) | - |
| type | Option de liste | Type de distance | distance(omis ou None), distance horizontale(horizontal), distance verticale(vertical) | None |
Python
body_detection = BodyDetection(0)

body_detection.get_distance('left_shoulder', 'right_shoulder')  # distance
body_detection.get_distance('left_wrist', 'right_wrist', 'horizontal')  # distance horizontale
body_detection.get_distance('left_hip', 'left_knee', 'vertical')  # distance verticale
État du modèle
Renvoie l'état de chargement du modèle du corps.
Renvoie 0 s'il n'est pas encore chargé, 1 si le chargement est en cours et 2 si le chargement est terminé.

Paramètres
(aucun)
Python
body_detection = BodyDetection(0)

body_detection.model_state()
Si le corps est détecté
Si le corps a été trouvé
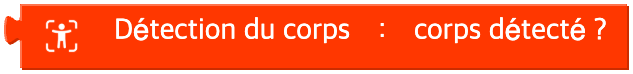
Paramètres
(aucun)
Python
body_detection = BodyDetection(0)

body_detection.detected()