
Kehon tunnistus
Instanssin esittely
Kun lisäät Kehon tunnistus(BodyDetection)-lohkon työtilaan, Python-koodiin lisätään automaattisesti seuraava instanssin esittely:
python
body_detection = BodyDetection(0)
# Kun instansseja on useita
body_detection_1 = BodyDetection(1)
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| index | Pudotusvalikon vaihtoehto | Instanssin numero (alkaa nollasta) | Kokonaisluku 0 tai suurempi | 0 |
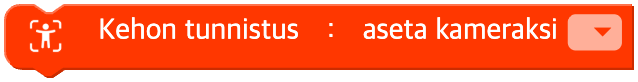
Aseta kamera
Määrittää, mitä kameraa käytetään kehon tunnistukseen.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Kameralaitteen nimi | Järjestelmän kameran nimi | - |
Python
python
body_detection = BodyDetection(0)

body_detection.device('')
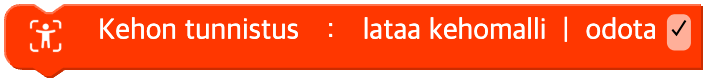
Lataa malli
Lataa opetetun kehomallin. Tämä on tehtävä, jotta 'Kehon tunnistus'-moduulin toiminnot toimivat.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| wait | Valintaruutu | Odotetaanko, kunnes lataus on valmis | TRUE / FALSE | TRUE |
Python
python
body_detection = BodyDetection(0)

body_detection.load_model(wait=True)
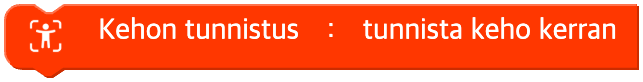
Tunnista kerran
Etsii kuvassa olevat kehot ja merkitsee ne yhden kerran.
Parametrit
(ei mitään)
Python
python
body_detection = BodyDetection(0)

body_detection.detect_once()
Käynnistä / pysäytä jatkuva tunnistus
Seuraa kuvassa olevia kehoja jatkuvasti ja merkitsee ne näytölle.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Toiminto | käynnistä(start), pysäytä(stop) | - |
Python
python
body_detection = BodyDetection(0)

# unit = "start"
body_detection.detect_continuous()
# unit = "stop"
body_detection.stop()
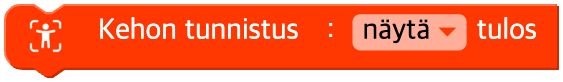
Näytä tulos
Määrittää, näytetäänkö kehon tunnistuksen tulos kamerakuvassa vai ei.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| on | Pudotusvalikon vaihtoehto | Näyttö PÄÄLLÄ / POIS | näytä(on=True), piilota(off=False) | TRUE |
Python
python
body_detection = BodyDetection(0)

body_detection.display(True)
body_detection.display(False)
Kehon osien koordinaatit
Palauttaa kunkin kehon osan koordinaatin.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Kehon osa | nenä(nose), suu(mouth), vasen silmä(left eye), oikea silmä(right eye), vasen korva(left ear), oikea korva(right ear), vasen olkapää(left shoulder), oikea olkapää(right shoulder), vasen kyynärpää(left elbow), oikea kyynärpää(right elbow), vasen ranne(left wrist), oikea ranne(right wrist), vasen käsi(left hand), oikea käsi(right hand), vasen lonkka(left hip), oikea lonkka(right hip), vasen polvi(left knee), oikea polvi(right knee), vasen nilkka(left ankle), oikea nilkka(right ankle), vasen jalka(left foot), oikea jalka(right foot) | - |
| pos | Pudotusvalikon vaihtoehto | Koordinaatti | x, y | - |
Python
python
body_detection = BodyDetection(0)

body_detection.nose('x')
body_detection.mouth('y')
body_detection.left_eye('x')
body_detection.right_shoulder('y')
body_detection.left_hand('x')
Kahden osan välinen etäisyys
Palauttaa kahden kehon osan välisen etäisyyden.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit1 | Pudotusvalikon vaihtoehto | Ensimmäinen kehon osa | (katso yllä oleva kehon osien taulukko) | - |
| unit2 | Pudotusvalikon vaihtoehto | Toinen kehon osa | (katso yllä oleva kehon osien taulukko) | - |
| type | Pudotusvalikon vaihtoehto | Etäisyyden laji | etäisyys (jätetään pois tai None), vaakaetäisyys(horizontal), pystyetäisyys(vertical) | None |
Python
python
body_detection = BodyDetection(0)

body_detection.get_distance('left_shoulder', 'right_shoulder')  # etäisyys
body_detection.get_distance('left_wrist', 'right_wrist', 'horizontal')  # vaakaetäisyys
body_detection.get_distance('left_hip', 'left_knee', 'vertical')  # pystyetäisyys
Mallin lataustila
Palauttaa kehomallin lataustilan.
Se palauttaa 0, jos mallia ei ole vielä ladattu, 1 latauksen aikana ja 2, kun lataus on valmis.
Parametrit
(ei mitään)
Python
python
body_detection = BodyDetection(0)

body_detection.model_state()
Keho havaittu?
Onko keho löydetty
Parametrit
(ei mitään)
Python
python
body_detection = BodyDetection(0)

body_detection.detected()