
Piobot
Instanssin esittely
Kun lisäät Piobot(Pio)-lohkon työtilaan, Python-koodiin lisätään automaattisesti seuraava instanssin esittely:
pio = Pio(0)
# Kun instansseja on useita
pio_1 = Pio(1)
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| index | Pudotusvalikon vaihtoehto | Instanssin numero (alkaa nollasta) | Kokonaisluku 0 tai suurempi | 0 |
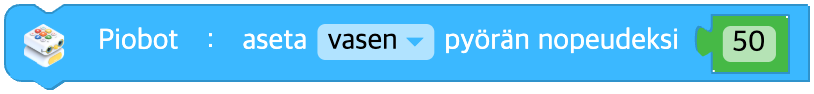
Aseta pyörän nopeus
Asettaa pyörän nopeuden. Pyörän nopeus on välillä -100 ja 100.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Ohjattava pyörä | vasen(left), oikea(right), molemmat(both) | - |
| speed | Syöte (lohko) | Pyörän nopeus | Kokonaisluku välillä -100 ja 100, 0: pysähdys | - |
Python
pio = Pio(0)

pio.set_wheel_speed('both', 50)
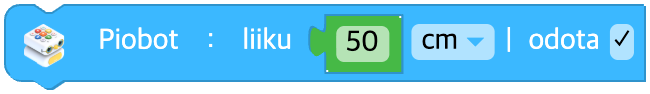
Liiku matka
Ajaa määrittämäsi matkan nykyisellä pyörän nopeudella.
Jos pyörän nopeutta ei ole asetettu, robotti ajaa eteenpäin oletusnopeudella.
Jos matka on 0, robotti jatkaa ajamista nykyisellä pyörän nopeudella.
Kun valitset odota, suoritus odottaa, kunnes liike on valmis.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Syöte (lohko) | Ajettava matka | Desimaaliluku 0 tai suurempi | - |
| unit | Pudotusvalikon vaihtoehto | Matkan yksikkö | cm, mm, tuuma(inch) | cm |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.move_distance(50, 'cm', wait=True)
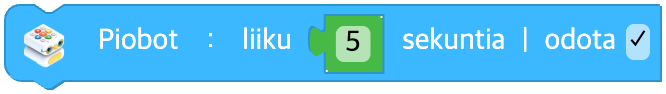
Liiku ajan
Ajaa määrittämäsi ajan nykyisellä pyörän nopeudella.
Jos pyörän nopeutta ei ole asetettu, robotti ajaa eteenpäin oletusnopeudella.
Kun valitset odota, suoritus odottaa, kunnes liike on valmis.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Syöte (lohko) | Ajoaika (sekuntia) | Desimaaliluku 0 tai suurempi | - |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

# wait = TRUE
pio.move_time(5, wait=True)
# wait = FALSE
pio.move_time(5, wait=False)
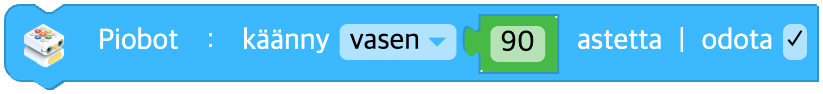
Käänny paikallaan
Määrittää, mihin suuntaan ja kuinka monta astetta robotti kääntyy paikallaan.
Kun valitset odota, suoritus odottaa, kunnes kääntyminen on valmis.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| direction | Pudotusvalikon vaihtoehto | Kääntymissuunta | vasen(left), oikea(right) | - |
| data | Syöte (lohko) | Kääntymiskulma (astetta) | Desimaaliluku 0 tai suurempi | - |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

# direction = "left"
pio.turn_degree('left', 90, wait=True)
# direction = "right"
pio.turn_degree('right', 90, wait=True)
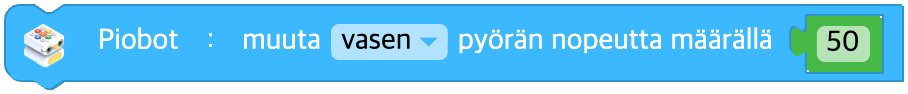
Muuta pyörän nopeutta
Muuttaa Piobotin pyörän nopeutta.
Uusi pyörän nopeus on nykyinen pyörän nopeus plus kirjoittamasi nopeus.
Uusi pyörän nopeus rajataan välille -100 ja 100.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Ohjattava pyörä | vasen(left), oikea(right), molemmat(both) | - |
| speed | Syöte (lohko) | Nopeuden muutos | Kokonaisluku välillä -200 ja 200 | - |
Python
pio = Pio(0)

pio.change_wheel_speed('both', 50)
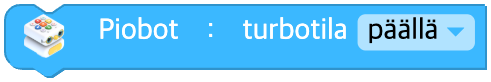
Turbotila päälle / pois
Kytkee Piobotin turbotilan päälle tai pois.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Turbotila PÄÄLLÄ / POIS | päällä(on=True), pois(off=False) | TRUE |
Python
pio = Pio(0)

pio.turbo(True)
Pysäytä
Pysäyttää Piobotin liikkeen.
Piobotin molempien pyörien nopeus nollataan.
Parametrit
(ei mitään)
Python
pio = Pio(0)

pio.stop()
Liikkuuko pyörä?
Palauttaa true, jos pyörä liikkuu, ja false, jos se on pysähdyksissä.
Parametrit
(ei mitään)
Python
pio = Pio(0)

pio.wheel_moving()
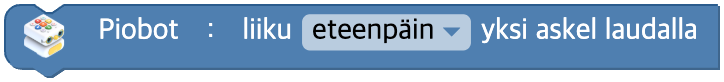
Liiku yksi askel laudalla
Liikkuu laudalla yhden askelen kerrallaan laudan ruudutuksen mukaan.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Liikkumissuunta | eteenpäin(forward), taaksepäin(backward), vasemmalle(left), oikealle(right) | - |
Python
pio = Pio(0)

pio.grid_move('forward')
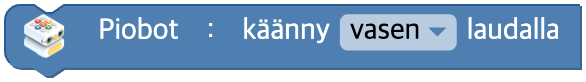
Käänny laudalla
Piobot kääntyy laudalla 90 astetta antamaasi suuntaan. Se odottaa aina, kunnes kääntyminen on valmis (sisäisesti wait=True on kiinteä).
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Kääntymissuunta | vasen(left), oikea(right) | - |
Python
pio = Pio(0)

# unit = "left"
pio.grid_turn('left')
# unit = "right"
pio.grid_turn('right')
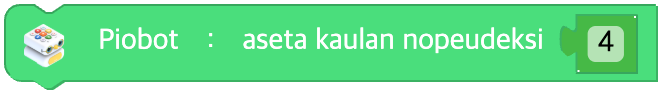
Aseta kaulan nopeus
Määrittää, kuinka nopeasti kaula kääntyy. Kaulan nopeus on välillä 1 ja 6.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Syöte (lohko) | Kaulan kääntymisnopeus | Kokonaisluku välillä 1 ja 6 | 4 |
Python
pio = Pio(0)

pio.set_neck_speed(4)
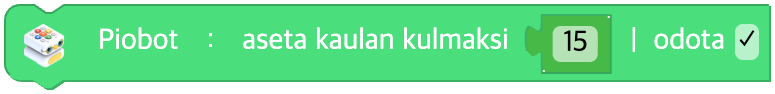
Aseta kaulan kulma
Määrittää kulman, johon kaula kääntyy. Kaulan kulma on välillä -45 ja 45.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Syöte (lohko) | Kaulan kulma (astetta) | Desimaaliluku välillä -45 ja 45 | - |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.set_neck_angle(15, wait=True)
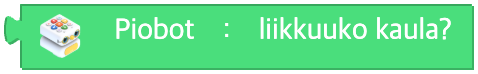
Liikkuuko kaula?
Palauttaa true, jos kaula liikkuu, ja false, jos se on pysähdyksissä.
Parametrit
(ei mitään)
Python
pio = Pio(0)

pio.neck_moving()
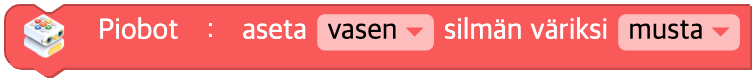
Aseta silmän väri
Määrittää Piobotin silmien LED-valojen värin.
Voit muuttaa vasemman silmän, oikean silmän tai molempien värin.
Kun valitset jonkin valmiista väreistä, se muunnetaan kutsussa värin nimeksi (englanninkieliseksi merkkijonoksi). (Koodiin tulee värin nimi, ei R-, G- ja B-lukuja.)
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Ohjattava silmä | vasen(left), oikea(right), molemmat(both) | - |
| color | Pudotusvalikon vaihtoehto | Valmis väri → muunnetaan värin nimeksi (englanniksi) | musta(black), punainen(red), keltainen(yellow), vihreä(green), syaani(cyan), sininen(blue), magenta(magenta), valkoinen(white) | - |
Python
pio = Pio(0)

pio.set_eye_color('both', 'red')
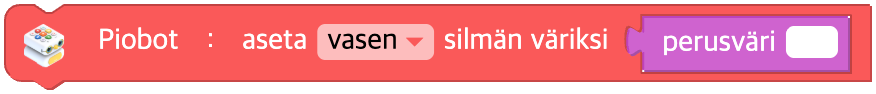
Aseta silmän väri Väri-kategorian lohkolla
Määrittää Piobotin silmien LED-valojen värin Väri-kategorian lohkoilla.
Voit muuttaa vasemman silmän, oikean silmän tai molempien värin.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Ohjattava silmä | vasen(left), oikea(right), molemmat(both) | - |
| data | Syöte (väri) | [R, G, B]-taulukko | Väri-kategorian lohko tai [0~255, 0~255, 0~255] | - |
Python
pio = Pio(0)

pio.set_eye_color('both', *Utils.color('red'))
Muuta silmän väriä RGB-arvoilla
Muuttaa Piobotin silmien LED-valojen väriä antamillasi R-, G- ja B-arvoilla.
Voit asettaa vasemman silmän, oikean silmän tai molempien värin.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Ohjattava silmä | vasen(left), oikea(right), molemmat(both) | - |
| r | Syöte (kenttä) | Punaisen muutos | Kokonaisluku välillä -255 ja 255 | 0 |
| g | Syöte (kenttä) | Vihreän muutos | Kokonaisluku välillä -255 ja 255 | 0 |
| b | Syöte (kenttä) | Sinisen muutos | Kokonaisluku välillä -255 ja 255 | 0 |
Python
pio = Pio(0)

pio.change_eye_color('both', 10, 0, 0)
Aseta silmäkuvio
Määrittää silmien kuvion ja sen, minkä värinen kumpikin silmä on, kun kuvio alkaa.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| pattern | Pudotusvalikon vaihtoehto | Kuvion laji | pois(reset), vilkutus(blink), himmennys(dimming), sateenkaari(rainbow) | - |
| left | Pudotusvalikon vaihtoehto | Vasemman silmän väri | oletus(black), punainen(red), keltainen(yellow), vihreä(green), syaani(cyan), sininen(blue), magenta(magenta), valkoinen(white) | white |
| right | Pudotusvalikon vaihtoehto | Oikean silmän väri | (sama kuin left) | white |
Python
pio = Pio(0)

pio.set_eye_pattern('dimming', 'green', 'red')
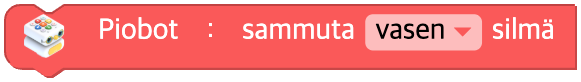
Sammuta silmä
Poistaa silmän värin.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Ohjattava silmä | vasen(left), oikea(right), molemmat(both) | both |
Python
pio = Pio(0)

pio.turn_off('both')
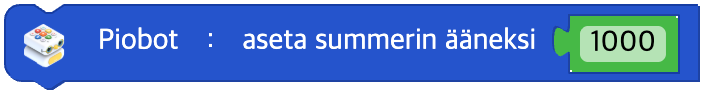
Aseta summerin ääni
Määrittää Piobotin summerin äänen valitsemallasi taajuudella.
Taajuus voi olla välillä 27.5 Hz ja 6553.5 Hz.
Jos kirjoitat arvon tämän alueen ulkopuolelta, summeri ei soi.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| hz | Syöte (lohko) | Taajuus (Hz) | Desimaaliluku välillä 27.5 ja 6553.5 | - |
Python
pio = Pio(0)

pio.sound_buzz(440)
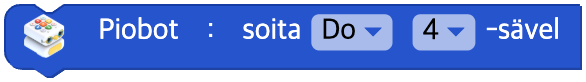
Soita nuotti
Piobot soittaa valitsemasi nuotin.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| note | Pudotusvalikon vaihtoehto | Nuotti | Do(C), Do#/Re♭(C#), Re(D), Re#/Mi♭(D#), Mi(E), Fa(F), Fa#/Sol♭(F#), Sol(G), Sol#/La♭(G#), La(A), La#/Si♭(A#), Si(B) | - |
| octave | Pudotusvalikon vaihtoehto | Oktaavi | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
pio = Pio(0)

pio.sound_note('D', 5)
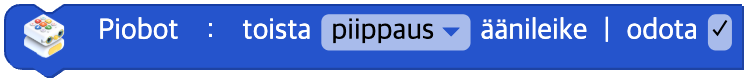
Toista äänileike
Piobot toistaa tietyn äänileikkeen.
Kun valitset odota, suoritus odottaa, kunnes toisto on valmis.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| clip | Pudotusvalikon vaihtoehto | Äänileikkeen nimi | 'mute', 'beep', 'beep2', 'beep3', 'siren', 'engine', 'robot', 'connect' ja muut | - |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.sound_clip('siren', wait=True)
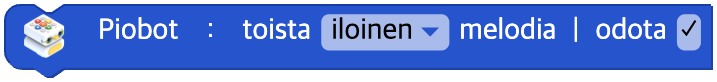
Toista melodia
Piobot toistaa tietyn melodian.
Kun valitset odota, suoritus odottaa, kunnes toisto on valmis.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| melody | Pudotusvalikon vaihtoehto | Melodian nimi | 'mute', 'happy', 'angry', 'sad', 'sleep', 'march', 'birthday', 'dibidibidip', 'good_job' ja muut | - |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.sound_melody('happy', wait=True)
Ääni pois
Sammuttaa Piobotin äänen.
Parametrit
(ei mitään)
Python
pio = Pio(0)

pio.sound_off()
Soiko ääni?
Palauttaa true, jos ääni soi, ja false, jos ei soi.
Parametrit
(ei mitään)
Python
pio = Pio(0)

pio.sound_playing()
Pyörän nopeus
Tietyn pyörän nopeus
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Luettava pyörä | vasen(left), oikea(right) | - |
Python
pio = Pio(0)

pio.wheel_speed('left')
Signaalin voimakkuus
Signaalin voimakkuus
Parametrit
(ei mitään)
Python
pio = Pio(0)

pio.signal_strength()
Akku
Akun jännite
Parametrit
(ei mitään)
Python
pio = Pio(0)

pio.battery()
Näppäimistön painike
Tunnistaa, mitä näppäimistön painiketta käyttäjä painoi viimeksi.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| button | Pudotusvalikon vaihtoehto | Tunnistettava painike | toista(play), liiku eteenpäin(forward), liiku taaksepäin(backward), liiku vasemmalle(left), liiku oikealle(right), toiminto(action), toista uudelleen(repeat), tyhjennä(clear) | - |
Python
pio = Pio(0)

pio.keypad('forward')