
Piobot
Instanserklæring
Når du legger til en Piobot(Pio)-blokk i arbeidsområdet, settes følgende instanserklæring automatisk inn i Python-koden:
pio = Pio(0)
# Når det finnes flere instanser
pio_1 = Pio(1)
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| index | Nedtrekksalternativ | Instansnummer (starter på 0) | Heltall 0 eller større | 0 |
Sett hjulhastigheten
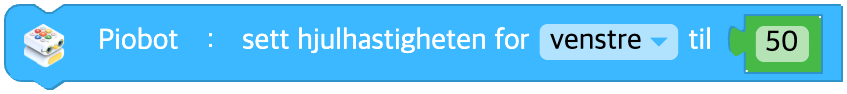
Angir hjulhastigheten. Hjulhastigheten går fra -100 til 100.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Hjul som skal styres | venstre(left), høyre(right), begge(both) | - |
| speed | Inndata (blokk) | Hjulhastighet | Heltall -100 til 100, 0: stopp | - |
Python
pio = Pio(0)

pio.set_wheel_speed('both', 50)
Flytt en strekning
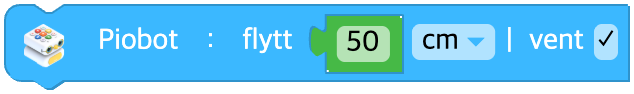
Kjører den strekningen du angir, med den hastigheten hjulene har nå.
Er hjulhastigheten ikke satt, kjører den fremover med standardhastigheten.
Er strekningen 0, fortsetter den å kjøre med den hastigheten hjulene har nå.
Krysser du av for vent, venter kjøringen til bevegelsen er ferdig.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| data | Inndata (blokk) | Strekning som skal kjøres | Desimaltall 0 eller større | - |
| unit | Nedtrekksalternativ | Avstandsenhet | cm, mm, tomme(inch) | cm |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.move_distance(50, 'cm', wait=True)
Flytt i et tidsrom
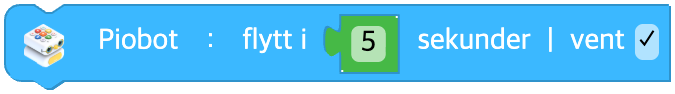
Kjører i det tidsrommet du angir, med den hastigheten hjulene har nå.
Er hjulhastigheten ikke satt, kjører den fremover med standardhastigheten.
Krysser du av for vent, venter kjøringen til bevegelsen er ferdig.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| data | Inndata (blokk) | Tid det skal kjøres (sekunder) | Desimaltall 0 eller større | - |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

# wait = TRUE
pio.move_time(5, wait=True)
# wait = FALSE
pio.move_time(5, wait=False)
Snu på stedet
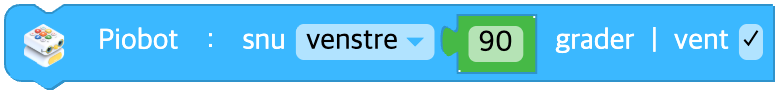
Angir hvilken retning og hvor mange grader roboten skal snu på stedet.
Krysser du av for vent, venter kjøringen til rotasjonen er ferdig.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| direction | Nedtrekksalternativ | Rotasjonsretning | venstre(left), høyre(right) | - |
| data | Inndata (blokk) | Rotasjonsvinkel (grader) | Desimaltall 0 eller større | - |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

# direction = "left"
pio.turn_degree('left', 90, wait=True)
# direction = "right"
pio.turn_degree('right', 90, wait=True)
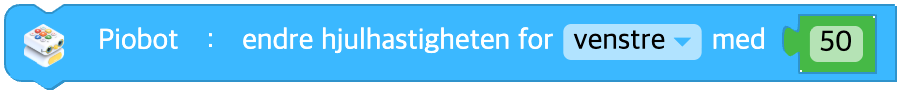
Endre hjulhastigheten
Endrer hjulhastigheten til Piobot.
Den nye hjulhastigheten er den hastigheten hjulene har nå, pluss den hastigheten du skriver inn.
Den nye hjulhastigheten begrenses til området -100 til 100.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Hjul som skal styres | venstre(left), høyre(right), begge(both) | - |
| speed | Inndata (blokk) | Hastighetsendring | Heltall -200 til 200 | - |
Python
pio = Pio(0)

pio.change_wheel_speed('both', 50)
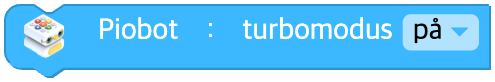
Slå turbomodus på / av
Slår turbomodusen til Piobot på eller av.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Turbomodus PÅ / AV | på(on=True), av(off=False) | TRUE |
Python
pio = Pio(0)

pio.turbo(True)
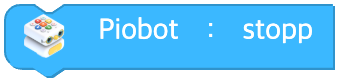
Stopp
Stopper bevegelsen til Piobot.
Begge hjulhastighetene til Piobot settes til 0.
Parametere
(ingen)
Python
pio = Pio(0)

pio.stop()
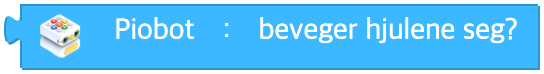
Beveger hjulet seg?
Returnerer true hvis hjulet er i bevegelse, og false hvis det står stille.
Parametere
(ingen)
Python
pio = Pio(0)

pio.wheel_moving()
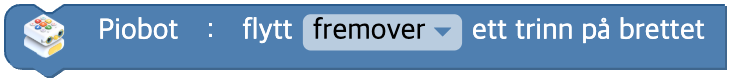
Flytt ett trinn på brettet
Beveger seg ett trinn om gangen på brettet, etter hvordan brettet er delt inn.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Bevegelsesretning | fremover(forward), bakover(backward), til venstre(left), til høyre(right) | - |
Python
pio = Pio(0)

pio.grid_move('forward')
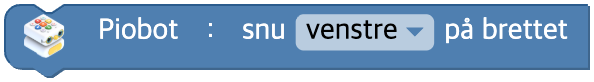
Snu én gang på brettet
Piobot snur 90 grader på brettet i den retningen du oppgir. Den venter alltid til rotasjonen er ferdig (internt er wait=True fast).
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Rotasjonsretning | venstre(left), høyre(right) | - |
Python
pio = Pio(0)

# unit = "left"
pio.grid_turn('left')
# unit = "right"
pio.grid_turn('right')
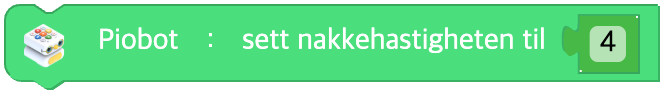
Sett nakkehastigheten
Angir hvor fort nakken skal rotere. Nakkehastigheten går fra 1 til 6.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| data | Inndata (blokk) | Nakkens rotasjonshastighet | Heltall 1 til 6 | 4 |
Python
pio = Pio(0)

pio.set_neck_speed(4)
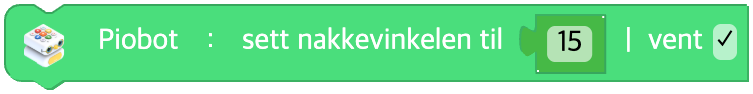
Sett nakkevinkelen
Angir hvilken vinkel nakken skal rotere til. Nakkevinkelen går fra -45 til 45.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| data | Inndata (blokk) | Nakkevinkel (grader) | Desimaltall -45 til 45 | - |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.set_neck_angle(15, wait=True)
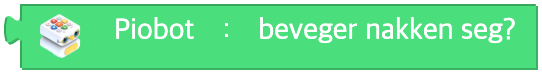
Beveger nakken seg?
Returnerer true hvis nakken er i bevegelse, og false hvis den står stille.
Parametere
(ingen)
Python
pio = Pio(0)

pio.neck_moving()
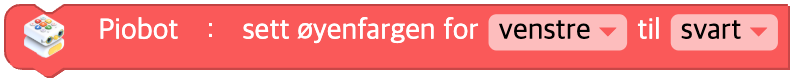
Sett øyenfargen
Angir fargen på øyelysdiodene til Piobot.
Du kan endre fargen på det venstre øyet, det høyre øyet eller begge.
Velger du en av de ferdige fargene, gjøres den om til et fargenavn (en engelsk streng) i kallet. (Koden lages med fargenavnet, ikke med R-, G- og B-tall.)
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Øye som skal styres | venstre(left), høyre(right), begge(both) | - |
| color | Nedtrekksalternativ | Ferdig farge → gjøres om til et fargenavn (engelsk) | svart(black), rød(red), gul(yellow), grønn(green), cyan(cyan), blå(blue), magenta(magenta), hvit(white) | - |
Python
pio = Pio(0)

pio.set_eye_color('both', 'red')
Sett øyenfargen med en blokk fra Farge-kategorien
Angir fargen på øyelysdiodene til Piobot med blokkene i Farge-kategorien.
Du kan endre fargen på det venstre øyet, det høyre øyet eller begge.

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Øye som skal styres | venstre(left), høyre(right), begge(both) | - |
| data | Inndata (farge) | [R, G, B]-tabell | En blokk fra Farge-kategorien eller [0~255, 0~255, 0~255] | - |
Python
pio = Pio(0)

pio.set_eye_color('both', *Utils.color('red'))
Endre øyenfargen med RGB
Endrer fargen på øyelysdiodene til Piobot med de R-, G- og B-verdiene du angir.
Du kan sette fargen på det venstre øyet, det høyre øyet eller begge.

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Øye som skal styres | venstre(left), høyre(right), begge(both) | - |
| r | Inndata (felt) | Endring i rødt | Heltall -255 til 255 | 0 |
| g | Inndata (felt) | Endring i grønt | Heltall -255 til 255 | 0 |
| b | Inndata (felt) | Endring i blått | Heltall -255 til 255 | 0 |
Python
pio = Pio(0)

pio.change_eye_color('both', 10, 0, 0)
Sett øyemønsteret
Angir mønsteret til øynene, og hvilken farge hvert øye skal ha når mønsteret starter.

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| pattern | Nedtrekksalternativ | Type mønster | av(reset), blink(blink), dimming(dimming), regnbue(rainbow) | - |
| left | Nedtrekksalternativ | Fargen på det venstre øyet | standard(black), rød(red), gul(yellow), grønn(green), cyan(cyan), blå(blue), magenta(magenta), hvit(white) | white |
| right | Nedtrekksalternativ | Fargen på det høyre øyet | (samme som left) | white |
Python
pio = Pio(0)

pio.set_eye_pattern('dimming', 'green', 'red')
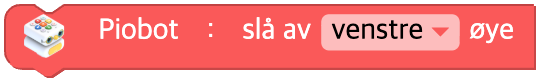
Slå av øyet
Fjerner fargen på øyet.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Øye som skal styres | venstre(left), høyre(right), begge(both) | both |
Python
pio = Pio(0)

pio.turn_off('both')
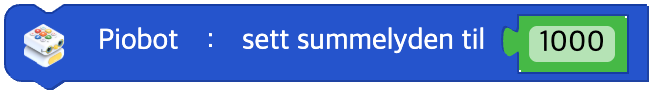
Sett summelyden
Angir summelyden til Piobot med den frekvensen du velger.
Frekvensen kan gå fra 27.5 Hz til 6553.5 Hz.
Skriver du inn en verdi utenfor dette området, kommer det ingen summelyd.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| hz | Inndata (blokk) | Frekvens (Hz) | Desimaltall 27.5 til 6553.5 | - |
Python
pio = Pio(0)

pio.sound_buzz(440)
Spill tonen
Piobot spiller den tonen du velger.
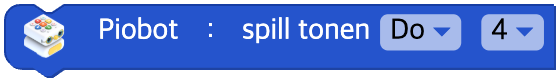
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| note | Nedtrekksalternativ | Tone | Do(C), Do#/Re♭(C#), Re(D), Re#/Mi♭(D#), Mi(E), Fa(F), Fa#/Sol♭(F#), Sol(G), Sol#/La♭(G#), La(A), La#/Si♭(A#), Si(B) | - |
| octave | Nedtrekksalternativ | Oktav | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
pio = Pio(0)

pio.sound_note('D', 5)
Spill av lydklipp
Piobot spiller av et bestemt lydklipp.
Krysser du av for vent, venter kjøringen til avspillingen er ferdig.
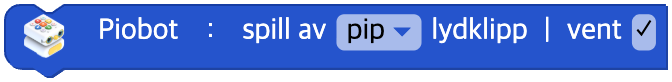
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| clip | Nedtrekksalternativ | Navn på lydklipp | 'mute', 'beep', 'beep2', 'beep3', 'siren', 'engine', 'robot', 'connect' med flere | - |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.sound_clip('siren', wait=True)
Spill av melodi
Piobot spiller av en bestemt melodi.
Krysser du av for vent, venter kjøringen til avspillingen er ferdig.
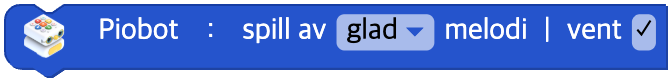
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| melody | Nedtrekksalternativ | Navn på melodi | 'mute', 'happy', 'angry', 'sad', 'sleep', 'march', 'birthday', 'dibidibidip', 'good_job' med flere | - |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.sound_melody('happy', wait=True)
Slå av lyd
Slår av lyden til Piobot.
Parametere
(ingen)
Python
pio = Pio(0)

pio.sound_off()
Spilles det lyd?
Returnerer true hvis det spilles en lyd, og false hvis det ikke gjør det.
Parametere
(ingen)
Python
pio = Pio(0)

pio.sound_playing()
Hjulhastigheten
Hastigheten til et bestemt hjul
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Hjul som skal leses | venstre(left), høyre(right) | - |
Python
pio = Pio(0)

pio.wheel_speed('left')
Signalstyrken
Signalstyrken
Parametere
(ingen)
Python
pio = Pio(0)

pio.signal_strength()
Batteriet
Batterispenningen
Parametere
(ingen)
Python
pio = Pio(0)

pio.battery()
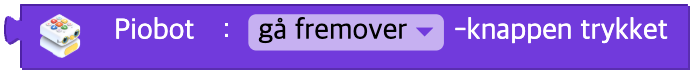
Tastaturknapp
Registrerer hvilken knapp på tastaturet brukeren trykte på sist.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| button | Nedtrekksalternativ | Knappen som skal registreres | kjør(play), gå fremover(forward), gå bakover(backward), gå til venstre(left), gå til høyre(right), handling(action), gjenta(repeat), slett(clear) | - |
Python
pio = Pio(0)

pio.keypad('forward')