
RaccoonBot
Instanserklæring
Når du legger til en RaccoonBot-blokk i arbeidsområdet, settes følgende instanserklæring automatisk inn i Python-koden:
raccoon = RaccoonBot(0)
# Når det finnes flere instanser
raccoon_1 = RaccoonBot(1)
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| index | Nedtrekksalternativ | Instansnummer (starter på 0) | Heltall 0 eller større | 0 |
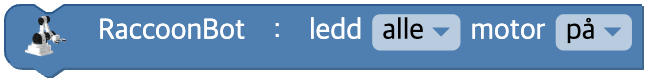
Slå leddmotorenes styring på / av
Bestemmer om styringen av hver leddmotor skal slippes eller beholdes.
Angir du ikke noe, starter roboten med motorstyringen slått på for alle ledd.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Leddnummer | alle(-1), 1(1), 2(2), 3(3), 4(4) | -1 |
| on | Avmerkingsboks | Motorstyring PÅ / AV | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# alle ledd, motorstyringen av
raccoon.motor(-1, False)

# ledd 1, motorstyringen på
raccoon.motor(1, True)
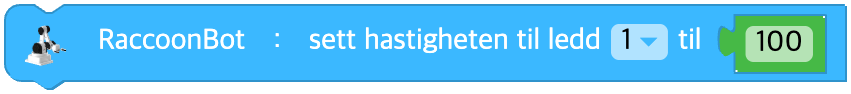
Sett leddets hastighet
Angir hastigheten til det leddet du velger.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| joint | Nedtrekksalternativ | Leddnummer | alle(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Inndata (blokk) | Leddets hastighet | Heltall -100 til 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_speed_joint(1, 100)
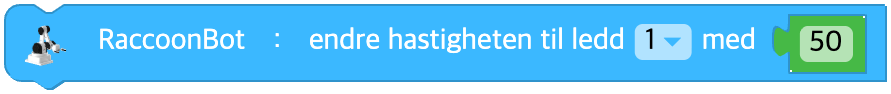
Endre leddets hastighet
Endrer hastigheten til det leddet du velger.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| joint | Nedtrekksalternativ | Leddnummer | alle(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Inndata (blokk) | Hastighetsendring | Heltall -200 til 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_speed_joint(1, 50)
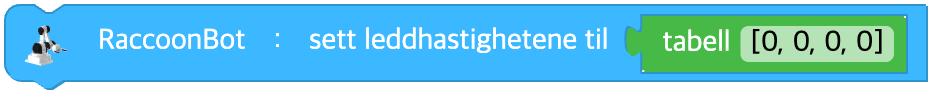
Sett leddhastighetene på én gang
Angir hastigheten til alle fire ledd på én gang.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| data | Inndata (tabell) | Tabell med hastighetene til de fire leddene | [joint1, joint2, joint3, joint4], hver -100~100 | - |
Python
raccoon = RaccoonBot(0)

# tabell skrevet direkte [10, 20, 30, 40]
raccoon.set_speed_joints(10, 20, 30, 40)

# tabell fra en variabel
raccoon.set_speed_joints(*arr)
Sett hastigheten for leddvinkelstyring
Angir hastigheten leddene skal styres med i vinkelstyringsmodus.

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| data | Inndata (blokk) | Største hastighet ved vinkelstyring | Heltall 0 til 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.angle_max_speed(100)
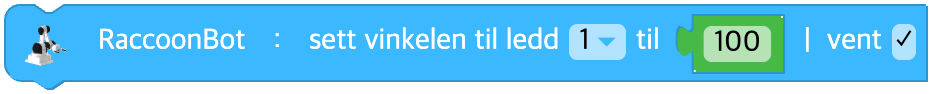
Sett leddets vinkel
Angir vinkelen til det leddet du velger.
| joint | min | max |
|---|---|---|
| 1 | -120 | 120 |
| 2 | -90 | 30 |
| 3 | -150 | 0 |
| 4 | -105 | 105 |
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| joint | Nedtrekksalternativ | Leddnummer | alle(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Inndata (blokk) | Leddets vinkel (grader) | Se tabellen ovenfor (begrenses automatisk) | - |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_angle_joint(1, 90, wait=True)
Endre leddets vinkel
Endrer vinkelen til det leddet du velger.

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| joint | Nedtrekksalternativ | Leddnummer | alle(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Inndata (blokk) | Vinkelendring (grader) | Se tabellen ovenfor (begrenses automatisk) | - |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_angle_joint(1, 10, wait=True)
Sett leddvinklene på én gang
Angir vinkelen til alle fire ledd på én gang.

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| data | Inndata (tabell) | Tabell med vinklene til de fire leddene, eller navnet på en stilling | Tabellen [j1, j2, j3, j4] | - |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# tabell skrevet ut
raccoon.set_angle_joints(0, 0, 0, 0, wait=True)
Initialiser leddtilstanden
Setter vinkelen til de fire leddene til en ferdig definert stilling ('zero', 'park', 'home').

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| data | Nedtrekksmeny | Navnet på stillingen | 'zero' / 'park' / 'home' | - |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Ferdige stillinger:
'zero'→[0, 0, 0, 0]'park'→[0, 25, -145, -60]'home'→[0, -10, -140, 60]
Python
raccoon = RaccoonBot(0)

# ferdig stilling
raccoon.set_angle_joints('home', wait=True)
Lagre leddvinklene
Lagrer de gjeldende enkoderverdiene i en variabel du velger.

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| encoder | Variabel | Navnet på variabelen det skal lagres i | Variabel | - |
| data | Inndata (tabell) | Starttabellen som skal lagres | Tabell med 4 elementer eller tom tabell | - |
Python
raccoon = RaccoonBot(0)
encoder = None

encoder = raccoon.save_encoder([3, -6, -73, 60])
Sett en koordinat
Flytter robotarmen ved å angi en bestemt koordinat.
Koordinatene har disse områdene.
Relativt til håndleddet => x: -20.0cm ~ 20.0cm, y: -10.0cm ~ 20.0cm, z: -2.0mm ~ 28.0cm
Relativt til gripekloen => området kan variere med hvilken enhet som er koblet til.
Gripekloen står fast enten vannrett eller loddrett i forhold til underlaget.
Skriver du inn en koordinat roboten ikke kan flytte til, hoppes kommandoen over.

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| origin | Nedtrekksalternativ | Utgangspunkt | håndledd(wrist), gripeklo(end_effector) | - |
| pos | Nedtrekksalternativ | Akse | x, y, z | - |
| data | Inndata (blokk) | Koordinatverdi | x: -20 ~ 20cm, y: -10 ~ 20cm, z: -2 ~ 28cm | - |
| unit | Nedtrekksalternativ | Enhet | cm, mm, tomme(inch) | cm |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# sett x-koordinaten til 10 cm
raccoon.set_coordinate('wrist', 'x', 10, 'cm', wait=True)

# z-koordinaten relativt til end_effector
raccoon.set_coordinate('end_effector', 'z', 15, 'cm', wait=True)
Endre en koordinat
Flytter robotarmen ved å endre en bestemt koordinat i forhold til den posisjonen den har nå.
Koordinatene har disse områdene.
Relativt til håndleddet => x: -20.0cm ~ 20.0cm, y: -10.0cm ~ 20.0cm, z: -2.0mm ~ 28.0cm
Relativt til gripekloen => området kan variere med hvilken enhet som er koblet til.
Gripekloen står fast enten vannrett eller loddrett i forhold til underlaget.
Skriver du inn en koordinat roboten ikke kan flytte til, hoppes kommandoen over.

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| origin | Nedtrekksalternativ | Utgangspunkt | håndledd(wrist), gripeklo(end_effector) | - |
| pos | Nedtrekksalternativ | Akse | x, y, z | - |
| data | Inndata (blokk) | Koordinatendring | Desimaltall | - |
| unit | Nedtrekksalternativ | Enhet | cm, mm, tomme(inch) | cm |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_coordinate('wrist', 'y', 5, 'cm', wait=True)
Flytt til xyz-koordinater
Setter x-, y- og z-koordinatene til de verdiene du angir, på én gang.

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| origin | Nedtrekksalternativ | Utgangspunkt | håndledd(wrist), gripeklo(end_effector) | - |
| x | Inndata (blokk) | x-koordinat | Desimaltall | - |
| y | Inndata (blokk) | y-koordinat | Desimaltall | - |
| z | Inndata (blokk) | z-koordinat | Desimaltall | - |
| unit | Nedtrekksalternativ | Enhet | cm, mm, tomme(inch) | cm |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_coordinates('wrist', 0, 15, 20, 'cm', wait=True)
Sett låsen til gripekloen
Angir hvilken retning gripekloen skal låses i. Når valget er satt til vannrett eller loddrett, kan du ikke lenger styre hastigheten eller vinkelen til ledd 4.

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| mode | Nedtrekksalternativ | Låseretning | ingen(none), horisontal(horizontal), vertikal(vertical) | - |
Python
raccoon = RaccoonBot(0)

raccoon.lock('horizontal')
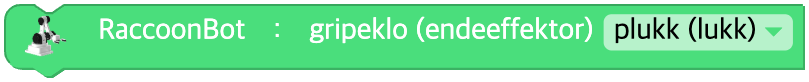
Plukk opp / plasser med gripekloen
Griper eller slipper en gjenstand med gripekloen.
Alt etter verdien i nedtrekksmenyen unit kalles den ene eller den andre av de to metodene.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Handling | plukk (lukk)(pick), plasser (åpne)(place) | - |
Python
raccoon = RaccoonBot(0)

# unit = "pick"
raccoon.pick()
# unit = "place"
raccoon.place()
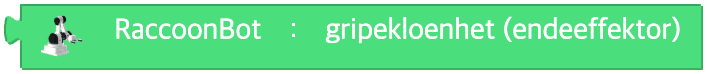
Gripekloenhet
Nummeret på den gripekloen som er koblet til nå
(1, 3, 4: klypegriper, 2: vakuumgriper)
Parametere
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_device()
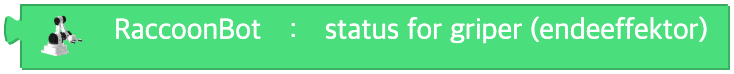
Status for griperen
Om griperen holder en gjenstand
(0: sluppet, 1: grepet)
Parametere
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_status()
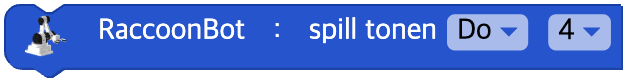
Spill tonen
RaccoonBot spiller den tonen du velger.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| note | Nedtrekksalternativ | Tone | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Nedtrekksalternativ | Oktav | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
raccoon = RaccoonBot(0)

raccoon.sound_note('D', 5)
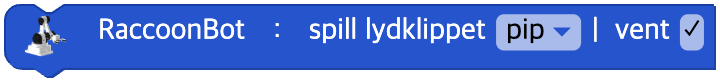
Spill lydklippet
RaccoonBot spiller av et bestemt lydklipp.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| clip | Nedtrekksalternativ | Navn på lydklipp | 'mute', 'beep', 'siren', 'robot', 'connect', 'wake_up', 'start', 'bye' med flere | - |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.sound_clip('siren', wait=True)
Lyd av
Slår av lyden til RaccoonBot.
Parametere
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.sound_off()
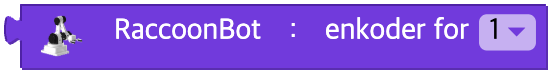
Enkoderverdien
Enkoderverdien til det leddet du velger
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| joint | Nedtrekksalternativ | Leddnummer (eller alle ledd) | 1, 2, 3, 4, alle(-1) | -1 |
Python
raccoon = RaccoonBot(0)

# joint = 1
raccoon.encoder(1)

# alle ledd
raccoon.encoder(-1)
Koordinaten til det valgte elementet
Returnerer de gjeldende xyz-koordinatene til utgangspunktet.
Utelater du pos, returneres hele tabellen [x, y, z], og angir du den, returneres bare verdien for den aksen.

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| origin | Nedtrekksalternativ | Utgangspunkt | håndledd(wrist), gripeklo(end_effector) | wrist |
| pos | Nedtrekksalternativ | Akse (eller alle) | x, y, z, alle (utelates den, returneres hele tabellen) | None (alle) |
Python
raccoon = RaccoonBot(0)

# en bestemt akse
raccoon.get_coordinates('wrist', 'x')

# alle (tabell med 3 elementer)
raccoon.get_coordinates('wrist')
Signalstyrken
Signalstyrken
Parametere
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.signal_strength()
Batteriet
Batterispenningen
Parametere
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.battery()
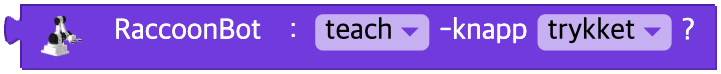
Er knappen trykket?
Om den knappen du velger, holdes nede, eller om det har skjedd en klikkhendelse
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Knappenavn | teach(teach), play(play), power(power), delete(delete), hvilken som helst(any) | - |
| event | Nedtrekksalternativ | Type hendelse | trykket(pressed), klikket(click), langt klikk(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.button('teach', 'pressed')
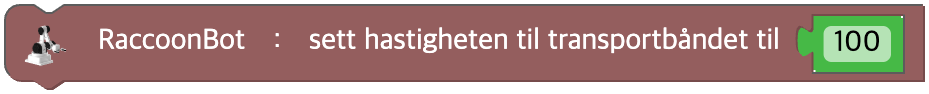
Sett hastigheten til transportbåndet
Angir hastigheten til transportbåndet. Hastigheten går fra -100 til 100.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| data | Inndata (blokk) | Transportbåndets hastighet | Heltall -100 til 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_conveyor_speed(100)
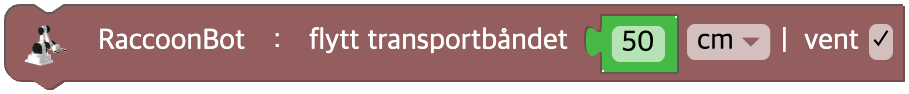
Flytt transportbåndet en strekning
Flytter transportbåndet den strekningen du angir.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| data | Inndata (blokk) | Strekning som skal flyttes | Desimaltall 0 eller større | - |
| unit | Nedtrekksalternativ | Avstandsenhet | cm, mm, tomme(inch) | cm |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_move(50, 'cm', wait=True)
Endre hastigheten til transportbåndet
Endrer hastigheten til transportbåndet.

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| data | Inndata (blokk) | Hastighetsendring | Heltall -200 til 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_conveyor_speed(10)
Stopp transportbåndet
Stopper transportbåndet.
Parametere
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.stop_conveyor()
Går transportbåndet?
Om transportbåndet går
Parametere
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_running()
Er transportbåndknappen trykket?
Om knappen på transportbåndet holdes nede, eller om det har skjedd en klikkhendelse

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| event | Nedtrekksalternativ | Type hendelse | trykket(pressed), klikket(click), langt klikk(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_button('pressed')