
RaccoonBot
Deklaracja instancji
Po dodaniu bloku RaccoonBot do obszaru roboczego w kodzie Python automatycznie pojawia się następująca deklaracja instancji:
raccoon = RaccoonBot(0)
# Gdy instancji jest więcej
raccoon_1 = RaccoonBot(1)
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| index | Opcja listy rozwijanej | Numer instancji (licząc od 0) | Liczba całkowita 0 lub większa | 0 |
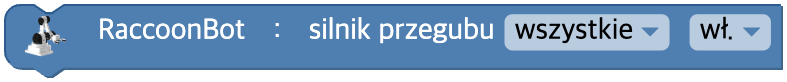
Włącz / wyłącz silnik przegubu
Decyduje, czy sterowanie silnikiem danego przegubu ma zostać zwolnione, czy utrzymane.
Jeśli nic nie ustawisz, program zaczyna pracę z włączonym sterowaniem silnikami wszystkich przegubów.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Numer przegubu | wszystkie(-1), 1(1), 2(2), 3(3), 4(4) | -1 |
| on | Pole wyboru | Sterowanie silnikiem ON / OFF | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# wszystkie przeguby, sterowanie silnikiem wyłączone
raccoon.motor(-1, False)

# przegub 1, sterowanie silnikiem włączone
raccoon.motor(1, True)
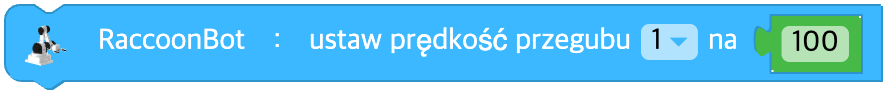
Ustaw prędkość przegubu
Ustawia prędkość wybranego przegubu.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| joint | Opcja listy rozwijanej | Numer przegubu | wszystkie(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Wejście (blok) | Prędkość przegubu | Liczba całkowita od -100 do 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_speed_joint(1, 100)
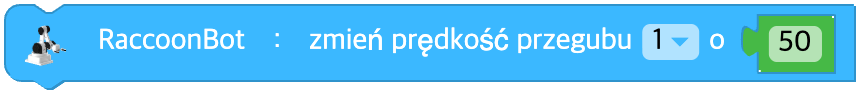
Zmień prędkość przegubu
Zmienia prędkość wybranego przegubu.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| joint | Opcja listy rozwijanej | Numer przegubu | wszystkie(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Wejście (blok) | Zmiana prędkości | Liczba całkowita od -200 do 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_speed_joint(1, 50)
Ustaw prędkość wszystkich przegubów naraz
Ustawia naraz prędkość czterech przegubów.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| data | Wejście (tablica) | Tablica prędkości 4 przegubów | [joint1, joint2, joint3, joint4], każda od -100 do 100 | - |
Python
raccoon = RaccoonBot(0)

# tablica wpisana wprost [10, 20, 30, 40]
raccoon.set_speed_joints(10, 20, 30, 40)

# tablica ze zmiennej
raccoon.set_speed_joints(*arr)
Ustaw prędkość sterowania kątem przegubu
Ustawia prędkość, z jaką przeguby są sterowane w trybie sterowania kątem.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| data | Wejście (blok) | Maksymalna prędkość sterowania kątem | Liczba całkowita od 0 do 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.angle_max_speed(100)
Ustaw kąt przegubu
Ustawia kąt wybranego przegubu.
| joint | min | max |
|---|---|---|
| 1 | -120 | 120 |
| 2 | -90 | 30 |
| 3 | -150 | 0 |
| 4 | -105 | 105 |

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| joint | Opcja listy rozwijanej | Numer przegubu | wszystkie(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Wejście (blok) | Kąt przegubu (w stopniach) | Patrz tabela powyżej (automatyczne ograniczenie) | - |
| wait | Pole wyboru | Czy czekać na zakończenie | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_angle_joint(1, 90, wait=True)
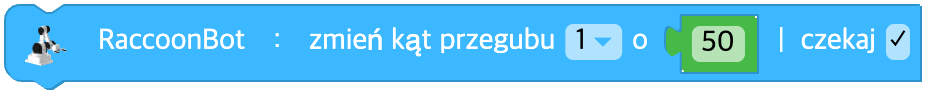
Zmień kąt przegubu
Zmienia kąt wybranego przegubu.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| joint | Opcja listy rozwijanej | Numer przegubu | wszystkie(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Wejście (blok) | Zmiana kąta (w stopniach) | Patrz tabela powyżej (automatyczne ograniczenie) | - |
| wait | Pole wyboru | Czy czekać na zakończenie | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_angle_joint(1, 10, wait=True)
Ustaw kąty wszystkich przegubów naraz
Ustawia naraz kąty czterech przegubów.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| data | Wejście (tablica) | Tablica kątów 4 przegubów albo nazwa pozycji | Tablica [j1, j2, j3, j4] | - |
| wait | Pole wyboru | Czy czekać na zakończenie | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# tablica podana wprost
raccoon.set_angle_joints(0, 0, 0, 0, wait=True)
Zainicjuj stan przegubów
Ustawia kąty czterech przegubów zgodnie z gotową pozycją ('zero', 'park', 'home').

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| data | Lista rozwijana | Nazwa pozycji | 'zero' / 'park' / 'home' | - |
| wait | Pole wyboru | Czy czekać na zakończenie | TRUE / FALSE | TRUE |
Gotowe pozycje:
'zero'→[0, 0, 0, 0]'park'→[0, 25, -145, -60]'home'→[0, -10, -140, 60]
Python
raccoon = RaccoonBot(0)

# gotowa pozycja
raccoon.set_angle_joints('home', wait=True)
Zapisz kąty przegubów
Zapisuje obecne wartości enkoderów w wybranej zmiennej.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| encoder | Zmienna | Nazwa zmiennej, w której zapisujesz | Zmienna | - |
| data | Wejście (tablica) | Zapisywana tablica początkowa | Tablica 4-elementowa albo tablica pusta | - |
Python
raccoon = RaccoonBot(0)
encoder = None

encoder = raccoon.save_encoder([3, -6, -73, 60])
Ustaw wybraną współrzędną
Przesuwa ramię robota, ustawiając wybraną współrzędną.
Zakresy poszczególnych współrzędnych są następujące.
Względem nadgarstka => x: od -20,0 cm do 20,0 cm, y: od -10,0 cm do 20,0 cm, z: od -2,0 mm do 28,0 cm
Względem chwytaka => zakres może się różnić w zależności od podłączonego urządzenia.
Chwytak jest ustawiany na stałe poziomo albo pionowo względem podłoża.
Po wpisaniu współrzędnych, do których nie da się dojechać, polecenie zostaje pominięte.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| origin | Opcja listy rozwijanej | Punkt odniesienia | nadgarstek(wrist), chwytak(end_effector) | - |
| pos | Opcja listy rozwijanej | Oś | x, y, z | - |
| data | Wejście (blok) | Wartość współrzędnej | x: od -20 do 20 cm, y: od -10 do 20 cm, z: od -2 do 28 cm | - |
| unit | Opcja listy rozwijanej | Jednostka | cm, mm, cal(inch) | cm |
| wait | Pole wyboru | Czy czekać na zakończenie | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# ustawienie współrzędnej x na 10 cm
raccoon.set_coordinate('wrist', 'x', 10, 'cm', wait=True)

# współrzędna z względem end_effector
raccoon.set_coordinate('end_effector', 'z', 15, 'cm', wait=True)
Zmień wybraną współrzędną
Przesuwa ramię robota, zmieniając wybraną współrzędną względem obecnego położenia.
Zakresy poszczególnych współrzędnych są następujące.
Względem nadgarstka => x: od -20,0 cm do 20,0 cm, y: od -10,0 cm do 20,0 cm, z: od -2,0 mm do 28,0 cm
Względem chwytaka => zakres może się różnić w zależności od podłączonego urządzenia.
Chwytak jest ustawiany na stałe poziomo albo pionowo względem podłoża.
Po wpisaniu współrzędnych, do których nie da się dojechać, polecenie zostaje pominięte.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| origin | Opcja listy rozwijanej | Punkt odniesienia | nadgarstek(wrist), chwytak(end_effector) | - |
| pos | Opcja listy rozwijanej | Oś | x, y, z | - |
| data | Wejście (blok) | Zmiana współrzędnej | Liczba rzeczywista | - |
| unit | Opcja listy rozwijanej | Jednostka | cm, mm, cal(inch) | cm |
| wait | Pole wyboru | Czy czekać na zakończenie | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_coordinate('wrist', 'y', 5, 'cm', wait=True)
Przejdź do współrzędnych xyz
Ustawia naraz współrzędne x, y i z na podane wartości.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| origin | Opcja listy rozwijanej | Punkt odniesienia | nadgarstek(wrist), chwytak(end_effector) | - |
| x | Wejście (blok) | Współrzędna x | Liczba rzeczywista | - |
| y | Wejście (blok) | Współrzędna y | Liczba rzeczywista | - |
| z | Wejście (blok) | Współrzędna z | Liczba rzeczywista | - |
| unit | Opcja listy rozwijanej | Jednostka | cm, mm, cal(inch) | cm |
| wait | Pole wyboru | Czy czekać na zakończenie | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_coordinates('wrist', 0, 15, 20, 'cm', wait=True)
Ustaw blokadę chwytaka
Ustawia kierunek, w którym chwytak zostaje zablokowany. Po wybraniu opcji poziomo albo pionowo nie można już sterować prędkością ani kątem przegubu 4.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| mode | Opcja listy rozwijanej | Kierunek blokady | brak(none), poziomo(horizontal), pionowo(vertical) | - |
Python
raccoon = RaccoonBot(0)

raccoon.lock('horizontal')
Chwyć / odłóż przedmiot chwytakiem
Chwyta albo odkłada przedmiot chwytakiem.
W zależności od wartości z listy rozwijanej unit wywoływana jest jedna z dwóch metod.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Działanie | chwyć (zamknij)(pick), odłóż (otwórz)(place) | - |
Python
raccoon = RaccoonBot(0)

# unit = "pick"
raccoon.pick()
# unit = "place"
raccoon.place()
Urządzenie chwytaka
Numer podłączonego obecnie chwytaka
(1, 3, 4: chwytak szczękowy, 2: chwytak podciśnieniowy)

Parametry
(brak)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_device()
Stan chwytaka
Czy chwytak trzyma przedmiot
(0: odłożony, 1: chwycony)

Parametry
(brak)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_status()
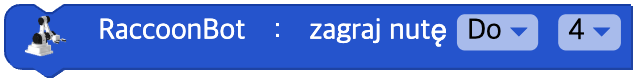
Zagraj nutę
RaccoonBot gra podaną nutę.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| note | Opcja listy rozwijanej | Nuta | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Opcja listy rozwijanej | Oktawa | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
raccoon = RaccoonBot(0)

raccoon.sound_note('D', 5)
Odtwórz klip dźwiękowy
RaccoonBot odtwarza wybrany klip dźwiękowy.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| clip | Opcja listy rozwijanej | Nazwa klipu dźwiękowego | 'mute', 'beep', 'siren', 'robot', 'connect', 'wake_up', 'start', 'bye' i inne | - |
| wait | Pole wyboru | Czy czekać na zakończenie | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.sound_clip('siren', wait=True)
Wyłącz dźwięk
Wyłącza dźwięk robota RaccoonBot.
Parametry
(brak)
Python
raccoon = RaccoonBot(0)

raccoon.sound_off()
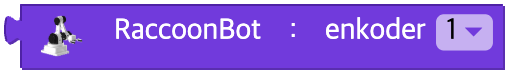
Enkoder
Wartość enkodera wybranego przegubu
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| joint | Opcja listy rozwijanej | Numer przegubu (albo wszystkie przeguby) | 1, 2, 3, 4, wszystkie(-1) | -1 |
Python
raccoon = RaccoonBot(0)

# joint = 1
raccoon.encoder(1)

# wszystkie przeguby
raccoon.encoder(-1)
Współrzędna wybranego elementu
Zwraca obecne współrzędne xyz punktu odniesienia.
Po pominięciu pos zwracana jest cała tablica [x, y, z], a po podaniu — tylko wartość dla tej osi.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| origin | Opcja listy rozwijanej | Punkt odniesienia | nadgarstek(wrist), chwytak(end_effector) | wrist |
| pos | Opcja listy rozwijanej | Oś (albo wszystkie) | x, y, z, wszystkie (po pominięciu zwracana jest cała tablica) | None (wszystkie) |
Python
raccoon = RaccoonBot(0)

# wybrana oś
raccoon.get_coordinates('wrist', 'x')

# wszystkie (tablica 3-elementowa)
raccoon.get_coordinates('wrist')
Siła sygnału
Siła sygnału
Parametry
(brak)
Python
raccoon = RaccoonBot(0)

raccoon.signal_strength()
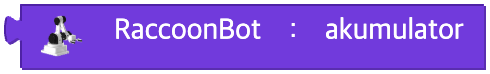
Napięcie akumulatora
Napięcie akumulatora
Parametry
(brak)
Python
raccoon = RaccoonBot(0)

raccoon.battery()
Czy przycisk jest wciśnięty?
Czy wybrany przycisk jest wciśnięty albo czy zaszło zdarzenie kliknięcia

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Nazwa przycisku | teach(teach), play(play), power(power), delete(delete), dowolny(any) | - |
| event | Opcja listy rozwijanej | Rodzaj zdarzenia | wciśnięcie(pressed), kliknięcie(click), długie kliknięcie(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.button('teach', 'pressed')
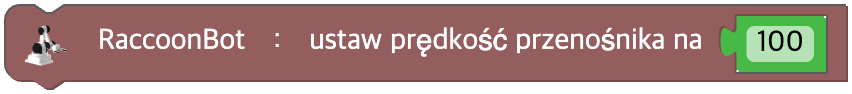
Ustaw prędkość przenośnika
Ustawia prędkość taśmy przenośnika. Zakres prędkości to od -100 do 100.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| data | Wejście (blok) | Prędkość przenośnika | Liczba całkowita od -100 do 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_conveyor_speed(100)
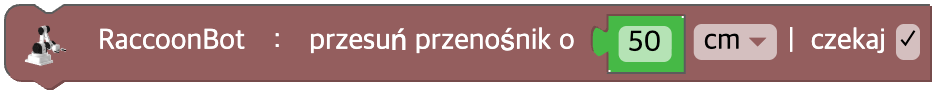
Przesuń przenośnik o odległość
Przesuwa przenośnik o podaną odległość.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| data | Wejście (blok) | Pokonywana odległość | Liczba rzeczywista 0 lub większa | - |
| unit | Opcja listy rozwijanej | Jednostka odległości | cm, mm, cal(inch) | cm |
| wait | Pole wyboru | Czy czekać na zakończenie | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_move(50, 'cm', wait=True)
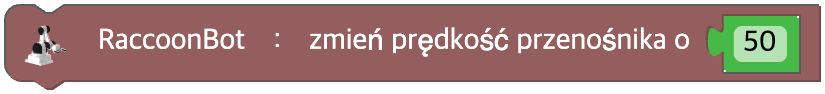
Zmień prędkość przenośnika
Zmienia prędkość taśmy przenośnika.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| data | Wejście (blok) | Zmiana prędkości | Liczba całkowita od -200 do 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_conveyor_speed(10)
Zatrzymaj przenośnik
Zatrzymuje przenośnik.
Parametry
(brak)
Python
raccoon = RaccoonBot(0)

raccoon.stop_conveyor()
Czy przenośnik działa?
Czy taśma przenośnika pracuje
Parametry
(brak)
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_running()
Czy przycisk przenośnika jest wciśnięty?
Czy przycisk przenośnika jest wciśnięty albo czy zaszło zdarzenie kliknięcia

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| event | Opcja listy rozwijanej | Rodzaj zdarzenia | wciśnięcie(pressed), kliknięcie(click), długie kliknięcie(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_button('pressed')