
Hamster
Deklaracja instancji
Po dodaniu bloku Hamster do obszaru roboczego w kodzie Python automatycznie pojawia się następująca deklaracja instancji:
hamster = Hamster(0)
# Gdy instancji jest więcej
hamster_1 = Hamster(1)
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| index | Opcja listy rozwijanej | Numer instancji (licząc od 0) | Liczba całkowita 0 lub większa | 0 |
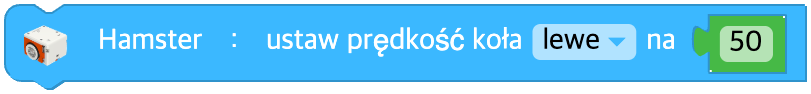
Ustaw prędkość koła
Określa prędkość koła. Zakres prędkości to od -100 do 100.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Wybór koła | lewe(left), prawe(right), oba(both) | - |
| speed | Wejście (blok) | Prędkość koła | Liczba całkowita od -100 do 100, 0: zatrzymanie | - |
Python
hamster = Hamster(0)

hamster.set_wheel_speed('both', 50)
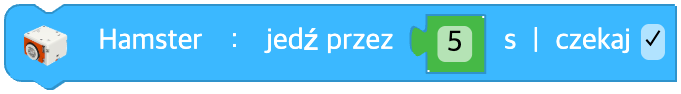
Jedź przez czas
Jedzie z obecną prędkością kół przez podany czas.
Jeśli prędkość kół nie została ustawiona, robot jedzie do przodu z prędkością domyślną.
Po zaznaczeniu pola czekaj program czeka, aż jazda się zakończy.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| data | Wejście (blok) | Czas jazdy (w sekundach) | Liczba rzeczywista 0 lub większa | - |
| wait | Pole wyboru | Czy czekać na zakończenie | TRUE / FALSE | TRUE |
Python
hamster = Hamster(0)

# wait = TRUE
hamster.move_time(5, wait=True)
# wait = FALSE
hamster.move_time(5, wait=False)
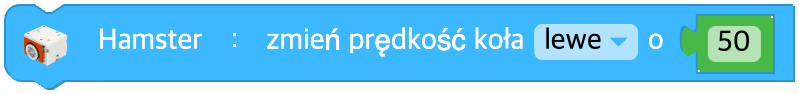
Zmień prędkość koła
Zmienia prędkość kół robota Hamster.
Nowa prędkość koła to obecna prędkość powiększona o wpisaną wartość.
Nowo ustawiona prędkość koła zostaje ograniczona do zakresu od -100 do 100.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Wybór koła | lewe(left), prawe(right), oba(both) | - |
| speed | Wejście (blok) | Zmiana prędkości | Liczba całkowita od -200 do 200 | - |
Python
hamster = Hamster(0)

hamster.change_wheel_speed('both', 10)
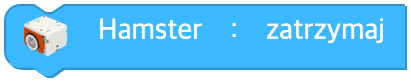
Zatrzymaj
Zatrzymuje jazdę robota Hamster.
Prędkość obu kół robota Hamster zostaje wyzerowana.
Parametry
(brak)
Python
hamster = Hamster(0)

hamster.stop()
Przesuń o jedno pole do przodu na planszy
Przejeżdża po planszy o jedno wyznaczone pole.

Parametry
(brak)
Python
hamster = Hamster(0)

hamster.grid_move()
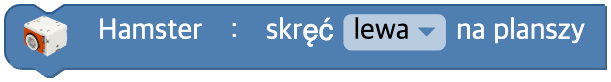
Skręć na planszy
Obraca się na planszy o 90 stopni w podanym kierunku.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| direction | Opcja listy rozwijanej | Kierunek obrotu | lewa(left), prawa(right) | - |
Python
hamster = Hamster(0)

hamster.grid_turn('left')
Śledź linię czujnikiem
Hamster jedzie wzdłuż linii w wybranym kolorze, korzystając z czujnika podłoża.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| floor | Opcja listy rozwijanej | Czujnik podłoża, którym jedzie wzdłuż linii | lewy(left), prawy(right), środkowy(center) | - |
| line | Opcja listy rozwijanej | Kolor linii | czarna(black), biała(white) | black |
Python
hamster = Hamster(0)

hamster.trace_line('left', 'black')
Przejazd przez skrzyżowanie i zatrzymanie na następnym
Hamster skręca na skrzyżowaniu w podanym kierunku, a potem jedzie aż do następnego skrzyżowania.
Po zaznaczeniu pola czekaj program czeka, aż jazda się zakończy.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| direction | Opcja listy rozwijanej | Kierunek jazdy na skrzyżowaniu | skręć w lewo(left), skręć w prawo(right), jedź prosto(forward), zawróć(uturn) | - |
| line | Opcja listy rozwijanej | Kolor linii | czarna(black), biała(white) | black |
| wait | Pole wyboru | Czy czekać na zakończenie | TRUE / FALSE | TRUE |
Python
hamster = Hamster(0)

hamster.trace_intersection('left', 'black', wait=True)
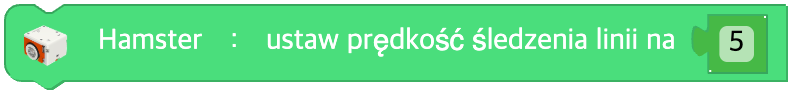
Ustaw prędkość śledzenia linii
Ustawia prędkość jazdy wzdłuż linii. Zakres prędkości to od 1 do 10.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| data | Wejście (blok) | Prędkość śledzenia linii | Liczba całkowita od 1 do 10 | - |
Python
hamster = Hamster(0)

hamster.set_trace_speed(5)
Zatrzymaj śledzenie linii
Kończy jazdę robota Hamster wzdłuż linii.
Parametry
(brak)
Python
hamster = Hamster(0)

hamster.stop_trace()
Ustaw kolor diody LED
Ustawia kolor diody LED robota Hamster.
Kolor wybrany z palety jest zamieniany na nazwę koloru (tekst po angielsku) i w takiej postaci trafia do kodu. (W kodzie pojawia się nazwa koloru, a nie liczbowe wartości R, G, B.)

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Wybór diody LED | lewa(left), prawa(right), obie(both) | - |
| color | Kolor | Wybór z palety kolorów → zamiana na nazwę koloru (po angielsku) | Nazwy kolorów: 'black', 'red', 'yellow', 'green', 'cyan', 'blue', 'magenta', 'white' | - |
Python
hamster = Hamster(0)

hamster.set_led_color('both', 'red')
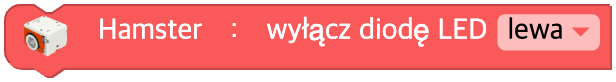
Wyłącz diodę LED
Gasi kolor diody LED.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Wybór diody LED | lewa(left), prawa(right), obie(both) | both |
Python
hamster = Hamster(0)

hamster.turn_off('both')
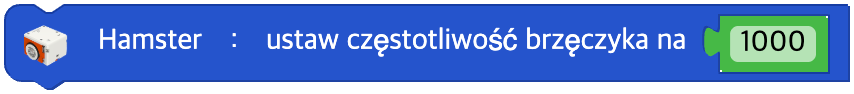
Ustaw częstotliwość brzęczyka
Ustawia dźwięk brzęczyka robota Hamster na podaną częstotliwość.
Zakres częstotliwości, które robot potrafi wydać, to od 1,0 Hz do 6553,5 Hz.
Po wpisaniu wartości spoza tego zakresu brzęczyk nie wydaje dźwięku.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| hz | Wejście (blok) | Częstotliwość (Hz) | Liczba rzeczywista od 0 do 6553,5 | - |
Python
hamster = Hamster(0)

hamster.sound_buzz(440)
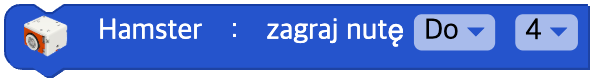
Zagraj nutę
Hamster gra podaną nutę.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| note | Opcja listy rozwijanej | Nuta | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Opcja listy rozwijanej | Oktawa | 3, 4, 5, 6, 7 | 4 |
Python
hamster = Hamster(0)

hamster.sound_note('D', 5)
Wyłącz dźwięk
Wyłącza dźwięk robota Hamster.
Parametry
(brak)
Python
hamster = Hamster(0)

hamster.sound_off()
Prędkość koła
Prędkość wybranego koła
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Odczytywane koło | lewa(left), prawa(right) | - |
Python
hamster = Hamster(0)

hamster.wheel_speed('left')
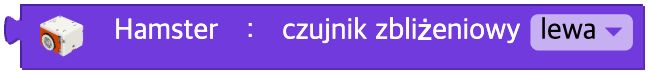
Czujnik zbliżeniowy
Wartość wybranego czujnika zbliżeniowego
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Położenie odczytywanego czujnika | lewa(left), prawa(right) | - |
Python
hamster = Hamster(0)

hamster.proximity('left')
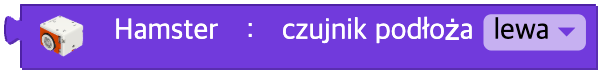
Czujnik podłoża
Wartość wybranego czujnika podłoża
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Położenie odczytywanego czujnika | lewa(left), prawa(right) | - |
Python
hamster = Hamster(0)

hamster.floor('left')
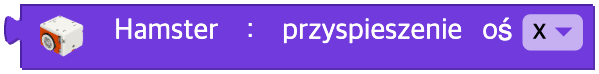
Przyspieszenie ziemskie
Wartość przyspieszenia ziemskiego wzdłuż wybranej osi
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Mierzona oś | x, y, z | - |
Python
hamster = Hamster(0)

hamster.acceleration('x')
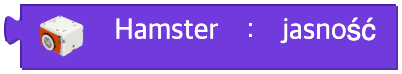
Jasność
Wartość czujnika jasności
Parametry
(brak)
Python
hamster = Hamster(0)

hamster.light()
Temperatura
Wartość czujnika temperatury
Parametry
(brak)
Python
hamster = Hamster(0)

hamster.temperature()
Siła sygnału
Siła sygnału
Parametry
(brak)
Python
hamster = Hamster(0)

hamster.signal_strength()
Napięcie akumulatora
Napięcie akumulatora
Parametry
(brak)
Python
hamster = Hamster(0)

hamster.battery()
Zmiana stanu
Czy stan robota się zmienił
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Rodzaj stanu | Od 0 do 6 (patrz tabela poniżej) | - |
| unit | Warunek |
|---|---|
| 0 | acceleration('x') > 5000 |
| 1 | acceleration('x') < -5000 |
| 2 | acceleration('y') > 5000 |
| 3 | acceleration('y') < -5000 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -3000 |
| 6 | proximity('left') > 50 or proximity('right') > 50 |
Python
hamster = Hamster(0)

# unit = 0
hamster.acceleration('x') > 5000
# unit = 6
hamster.proximity('left') > 50 or hamster.proximity('right') > 50
Ustaw tryb portu wejścia/wyjścia
Ustawia tryb wejścia portu IO.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Port wejścia/wyjścia | a, b, oba(both) | - |
| option | Opcja listy rozwijanej | Tryb wejścia/wyjścia | analog_input, digital_input, digital_input_pullup, digital_input_pulldown, analog_input_voltage, servo_output, pwm_output, digital_output | - |
Python
hamster = Hamster(0)

hamster.io_mode('both', 'analog_input')
Ustaw wartość wyjścia portu
Ustawia wartość wyjścia wybranego portu IO.
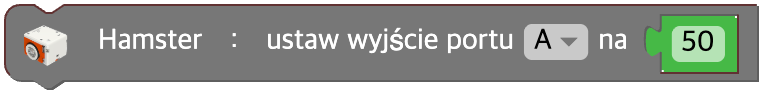
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Port wejścia/wyjścia | a, b, oba(both) | - |
| data | Wejście (blok) | Wartość wyjścia | Liczba całkowita od 0 do 180 | - |
Python
hamster = Hamster(0)

hamster.set_output('a', 90)
Zmień wartość wyjścia portu
Zmienia wartość wyjścia wybranego portu IO.
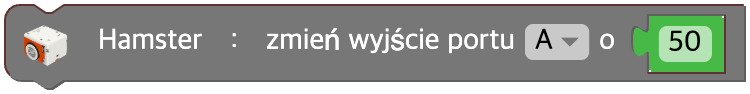
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Port wejścia/wyjścia | a, b, oba(both) | - |
| data | Wejście (blok) | Zmiana wartości wyjścia | Liczba całkowita | - |
Python
hamster = Hamster(0)

hamster.change_output('a', 10)
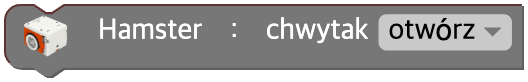
Otwórz / zamknij chwytak
Otwiera albo zamyka chwytak robota Hamster.
W zależności od wartości unit wywoływana jest jedna z dwóch metod.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Działanie | otwórz(open), zamknij(close) | - |
Python
hamster = Hamster(0)

# unit = "open"
hamster.open_gripper()
# unit = "close"
hamster.close_gripper()
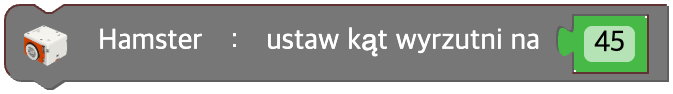
Ustaw kąt wyrzutni
Steruje wyrzutnią, ustawiając jej kąt. Zakres kąta to od 0 do 180.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| data | Wejście (blok) | Kąt wyrzutni | Liczba całkowita od 0 do 180 | - |
Python
hamster = Hamster(0)

hamster.shooter(45)
Wartość wejścia portu
Zwraca wartość wejścia portu wejścia/wyjścia robota Hamster.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Port wejścia/wyjścia | a, b | - |
Python
hamster = Hamster(0)

hamster.get_input('a')