
Hamster
インスタンスの宣言
Hamster ブロックを作業領域に追加すると、Python コードには次のようなインスタンスの宣言が自動的に挿入されます:
hamster = Hamster(0)
# 複数のインスタンスがある場合
hamster_1 = Hamster(1)
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| index | ドロップダウンオプション | インスタンス番号(0 から始まる) | 0 以上の整数 | 0 |
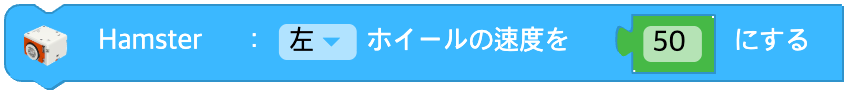
ホイールの速度を設定
車輪の速度を決めます。速度の範囲は -100 ~ 100 です。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 車輪の種類 | 左(left), 右(right), 両方(both) | - |
| speed | 入力値(ブロック) | 車輪の速度 | -100 ~ 100 の整数, 0: 停止 | - |
Python
hamster = Hamster(0)

hamster.set_wheel_speed('both', 50)
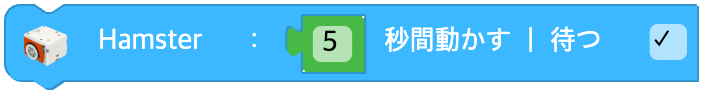
秒間動かす
現在の車輪速度で、指定した時間だけ動かします。
車輪速度を設定していない場合は、既定の速度で前に進みます。
待つにチェックを入れると、移動が完了するまで待ちます。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| data | 入力値(ブロック) | 動かす時間(秒) | 0 以上の実数 | - |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
hamster = Hamster(0)

# wait = TRUE
hamster.move_time(5, wait=True)
# wait = FALSE
hamster.move_time(0.5, wait=False)
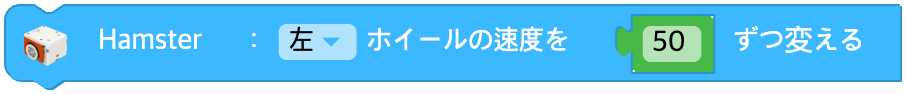
ホイールの速度を変える
Hamster の車輪速度を変えます。
現在の車輪速度に入力した速度を足した値が、新しい車輪速度になります。
新しく設定された車輪速度の範囲は -100 ~ 100 に収められます。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 車輪の種類 | 左(left), 右(right), 両方(both) | - |
| speed | 入力値(ブロック) | 変える速度の差 | -200 ~ 200 の整数 | - |
Python
hamster = Hamster(0)

hamster.change_wheel_speed('both', 10)
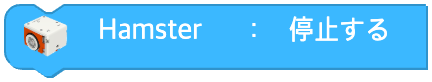
停止する
Hamster の移動を止めます。
Hamster の両方の車輪速度がどちらも 0 に初期化されます。
パラメーター
(なし)
Python
hamster = Hamster(0)

hamster.stop()
ボード上を1マス前進する
ボードの上を、決められたとおりに 1 マスずつ動きます。
パラメーター
(なし)
Python
hamster = Hamster(0)

hamster.grid_move()
ボード上で向く
ボードの上で、決められた方向に 90 度回転します。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| direction | ドロップダウンオプション | 回転の方向 | 左(left), 右(right) | - |
Python
hamster = Hamster(0)

hamster.grid_turn('left')
床センサーで線をたどる
Hamster が床センサーを使って、特定の色の線をたどります。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| floor | ドロップダウンオプション | たどる床センサー | 左(left), 右(right), 中央(center) | - |
| line | ドロップダウンオプション | 線の色 | 黒(black), 白(white) | black |
Python
hamster = Hamster(0)

hamster.trace_line('left', 'black')
次の交差点まで線をたどる
Hamster が交差点で指定した方向に移動したあと、次の交差点に出会うまで進みます。
待つにチェックを入れると、移動が完了するまで待ちます。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| direction | ドロップダウンオプション | 交差点での移動方向 | 左(left), 右(right), 前(forward), Uターン(uturn) | - |
| line | ドロップダウンオプション | 線の色 | 黒(black), 白(white) | black |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
hamster = Hamster(0)

hamster.trace_intersection('left', 'black', wait=True)
ライントレース速度を設定
ライントレースの速度を設定します。速度の範囲は 1 ~ 10 です。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| data | 入力値(ブロック) | ライントレースの速度 | 1 ~ 10 の整数 | - |
Python
hamster = Hamster(0)

hamster.set_trace_speed(5)
ライントレースを停止する
Hamster のライントレース機能を終了します。
パラメーター
(なし)
Python
hamster = Hamster(0)

hamster.stop_trace()
LEDの色を設定
LEDの色を設定します。
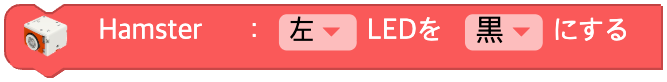
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 対象のLED | 左(left), 右(right), 両方(both) | - |
| color | ドロップダウンオプション | 色 | 黒(black), 青(blue), 緑(green), シアン(cyan), 赤(red), マゼンタ(magenta), 黄(yellow), 白(white) | - |
Python
hamster = Hamster(0)

hamster.set_led_color('both', 'red')
LEDを消す
LEDの色を消します。
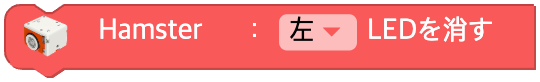
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 対象のLED | 左(left), 右(right), 両方(both) | both |
Python
hamster = Hamster(0)

hamster.turn_off('both')
ブザー音を設定
指定した周波数で、Hamster のブザー音を設定します。
音を出せる周波数の範囲は 1.0hz ~ 6553.5hz です。
これ以外の値を入力すると、ブザー音は鳴りません。
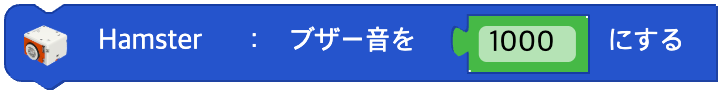
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| hz | 入力値(ブロック) | 周波数(Hz) | 0 ~ 6553.5 の実数 | - |
Python
hamster = Hamster(0)

hamster.sound_buzz(440)
音符を鳴らす
Hamster が指定した音階を鳴らします。
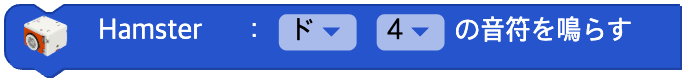
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| note | ドロップダウンオプション | 音階 | ド(C), ド#(C#), レ(D), レ#(D#), ミ(E), ファ(F), ファ#(F#), ソ(G), ソ#(G#), ラ(A), ラ#(A#), シ(B) | - |
| octave | ドロップダウンオプション | オクターブ | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
hamster = Hamster(0)

hamster.sound_note('D', 5)
音を消す
Hamster の音を消します。
パラメーター
(なし)
Python
hamster = Hamster(0)

hamster.sound_off()
ホイール速度
特定の車輪の速度
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 対象の車輪 | 左(left), 右(right) | - |
Python
hamster = Hamster(0)

hamster.wheel_speed('left')
近接センサー
特定の近接センサーの値
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 測定するセンサーの位置 | 左(left), 右(right) | - |
Python
hamster = Hamster(0)

hamster.proximity('left')
床センサー
特定の床センサーの値
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 測定するセンサーの位置 | 左(left), 右(right), 中央(center) | - |
Python
hamster = Hamster(0)

hamster.floor('left')
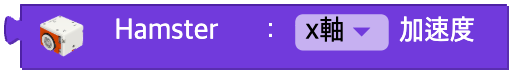
加速度
特定の軸の重力加速度の値
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 測定する軸 | x, y, z | - |
Python
hamster = Hamster(0)

hamster.acceleration('x')
明るさ
明るさセンサーの値
パラメーター
(なし)
Python
hamster = Hamster(0)

hamster.light()
温度
温度センサーの値
パラメーター
(なし)
Python
hamster = Hamster(0)

hamster.temperature()
信号強度
信号の強さ
パラメーター
(なし)
Python
hamster = Hamster(0)

hamster.signal_strength()
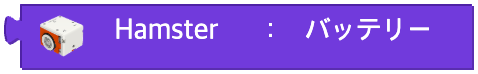
バッテリー
バッテリーの電圧
パラメーター
(なし)
Python
hamster = Hamster(0)

hamster.battery()
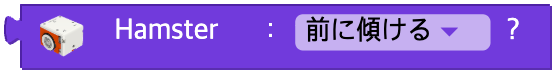
状態が変わったかどうか
ロボットの状態が変わったかどうか
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 状態の種類 | 0 ~ 6(下の表を参照) | - |
| unit | 条件 |
|---|---|
| 0 | acceleration('x') > 5000 |
| 1 | acceleration('x') < -5000 |
| 2 | acceleration('y') > 5000 |
| 3 | acceleration('y') < -5000 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -3000 |
| 6 | proximity('left') > 50 or proximity('right') > 50 |
Python
hamster = Hamster(0)

# unit = 0
hamster.acceleration('x') > 5000
# unit = 6
hamster.proximity('left') > 50 or hamster.proximity('right') > 50
ポートの入力モードを設定
IO ポートの入力モードを設定します。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 入出力ポート | A ('a'), B ('b'), 両方(both) | - |
| option | ドロップダウンオプション | 入出力モード | analog_input, digital_input, digital_input_pullup, digital_input_pulldown, analog_input_voltage, servo_output, pwm_output, digital_output | - |
Python
hamster = Hamster(0)

hamster.io_mode('both', 'analog_input')
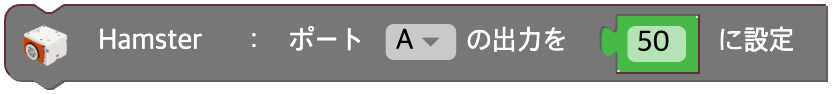
ポートの出力を設定
指定した IO ポートの出力の値を設定します。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 入出力ポート | A ('a'), B ('b'), 両方(both) | - |
| data | 入力値(ブロック) | 出力の値 | 0 ~ 180 の整数 | - |
Python
hamster = Hamster(0)

hamster.set_output('both', 90)
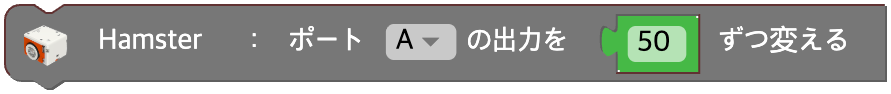
ポートの出力を変える
指定した IO ポートの出力の値を変えます。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 入出力ポート | A ('a'), B ('b'), 両方(both) | - |
| data | 入力値(ブロック) | 変える出力の差 | 整数 | - |
Python
hamster = Hamster(0)

hamster.change_output('a', 10)
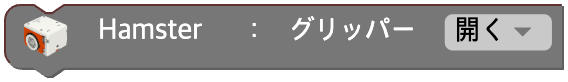
グリッパーを開く / 閉じる
Hamster のグリッパーを開いたり閉じたりします。
unit の値によって、2 つのメソッドのうち 1 つが呼び出されます。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 動作 | 閉じる(close), 開く(open) | - |
Python
hamster = Hamster(0)

# unit = "open"
hamster.open_gripper()
# unit = "close"
hamster.close_gripper()
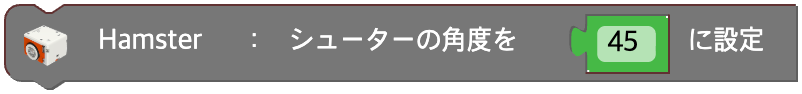
シューターの角度を設定
シューターの角度を設定して制御します。角度の範囲は 0 ~ 180 です。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| data | 入力値(ブロック) | シューターの角度 | 0 ~ 180 の整数 | - |
Python
hamster = Hamster(0)

hamster.shooter(45)
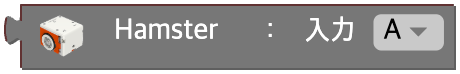
入力
Hamster の入出力ポートの入力の値を返します。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 入出力ポート | A ('a'), B ('b') | - |
Python
hamster = Hamster(0)

hamster.get_input('a')