
Hamster
Khai báo thực thể
Khi bạn thêm khối Hamster vào vùng làm việc, phần khai báo thực thể sau đây được tự động chèn vào mã Python:
hamster = Hamster(0)
# Khi có nhiều thực thể
hamster_1 = Hamster(1)
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| index | Tùy chọn danh sách thả xuống | Số hiệu thực thể (bắt đầu từ 0) | số nguyên từ 0 trở lên | 0 |
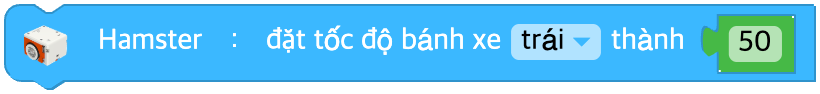
Đặt tốc độ bánh xe
Quyết định tốc độ bánh xe. Phạm vi của tốc độ là từ -100 đến 100.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Loại bánh xe | trái(left), phải(right), cả hai(both) | - |
| speed | Giá trị nhập (khối) | Tốc độ bánh xe | số nguyên từ -100 đến 100, 0: dừng | - |
Python
hamster = Hamster(0)

hamster.set_wheel_speed('both', 50)
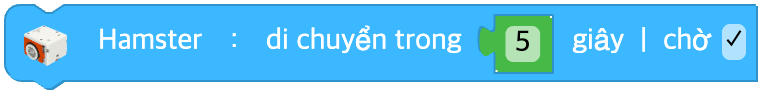
Di chuyển trong một khoảng thời gian
Di chuyển trong khoảng thời gian đã chỉ định với tốc độ bánh xe hiện tại.
Nếu bạn chưa đặt tốc độ bánh xe, robot đi tới với tốc độ mặc định.
Nếu bạn đánh dấu chờ, robot chờ đến khi di chuyển xong.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| data | Giá trị nhập (khối) | Thời gian di chuyển (giây) | số thực từ 0 trở lên | - |
| wait | Hộp kiểm | Có chờ hoàn tất hay không | TRUE / FALSE | TRUE |
Python
hamster = Hamster(0)

# wait = TRUE
hamster.move_time(5, wait=True)
# wait = FALSE
hamster.move_time(0.5, wait=False)
Thay đổi tốc độ bánh xe
Thay đổi tốc độ bánh xe của Hamster.
Tốc độ bánh xe mới là tốc độ hiện tại cộng với giá trị bạn nhập vào.
Tốc độ bánh xe mới được đặt trong phạm vi từ -100 đến 100.

Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Loại bánh xe | trái(left), phải(right), cả hai(both) | - |
| speed | Giá trị nhập (khối) | Mức thay đổi tốc độ | số nguyên từ -200 đến 200 | - |
Python
hamster = Hamster(0)

hamster.change_wheel_speed('both', 10)
Dừng
Dừng việc di chuyển của Hamster.
Tốc độ của cả hai bánh xe của Hamster đều được đưa về 0.
Tham số
(không có)
Python
hamster = Hamster(0)

hamster.stop()
Tiến một bước trên bảng
Di chuyển từng bước một trên bảng theo cách đã định.
Tham số
Không có.
Python
hamster = Hamster(0)

hamster.grid_move()
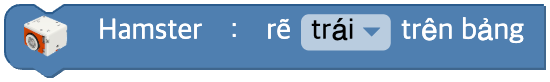
Quay một lần trên bảng
Quay 90 độ theo hướng đã chỉ định trên bảng.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| direction | Tùy chọn danh sách thả xuống | Hướng quay | trái(left), phải(right) | - |
Python
hamster = Hamster(0)

hamster.grid_turn('left')
Dò theo đường bằng cảm biến
Hamster dùng cảm biến sàn để dò theo đường có màu nhất định.

Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| floor | Tùy chọn danh sách thả xuống | Cảm biến sàn dùng để dò | trái(left), phải(right), giữa(center) | - |
| line | Tùy chọn danh sách thả xuống | Màu đường | đen(black), trắng(white) | black |
Python
hamster = Hamster(0)

hamster.trace_line('left', 'black')
Đi qua giao điểm rồi dừng ở giao điểm tiếp theo
Hamster đi theo hướng đã chỉ định tại giao điểm, rồi đi tiếp cho đến khi gặp giao điểm tiếp theo.
Nếu bạn đánh dấu chờ, robot chờ đến khi di chuyển xong.

Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| direction | Tùy chọn danh sách thả xuống | Hướng đi tại giao điểm | rẽ trái(left), rẽ phải(right), đi thẳng(forward), quay đầu(uturn) | - |
| line | Tùy chọn danh sách thả xuống | Màu đường | đen(black), trắng(white) | black |
| wait | Hộp kiểm | Có chờ hoàn tất hay không | TRUE / FALSE | TRUE |
Python
hamster = Hamster(0)

hamster.trace_intersection('left', 'black', wait=True)
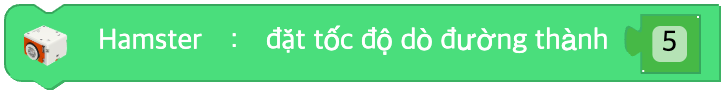
Đặt tốc độ dò đường
Đặt tốc độ dò đường. Phạm vi của tốc độ là từ 1 đến 10.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| data | Giá trị nhập (khối) | Tốc độ dò đường | số nguyên từ 1 đến 10 | - |
Python
hamster = Hamster(0)

hamster.set_trace_speed(5)
Dừng dò đường
Kết thúc chức năng dò đường của Hamster.
Tham số
(không có)
Python
hamster = Hamster(0)

hamster.stop_trace()
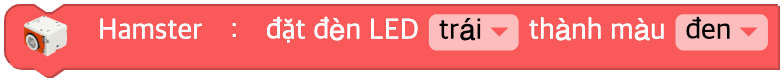
Đặt màu đèn LED
Đặt màu đèn LED.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Đèn LED cần đặt | trái(left), phải(right), cả hai(both) | - |
| color | Tùy chọn danh sách thả xuống | Màu sắc | đen(black), xanh dương(blue), xanh lá(green), xanh lơ(cyan), đỏ(red), đỏ tươi(magenta), vàng(yellow), trắng(white) | - |
Python
hamster = Hamster(0)

hamster.set_led_color('both', 'red')
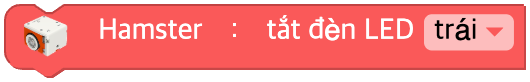
Tắt đèn LED
Tắt màu của đèn LED.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Đèn LED cần tắt | trái(left), phải(right), cả hai(both) | both |
Python
hamster = Hamster(0)

hamster.turn_off('both')
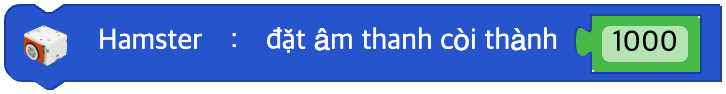
Đặt tần số còi
Đặt tiếng còi của Hamster theo tần số đã chỉ định.
Phạm vi tần số phát được là từ 1,0 Hz đến 6553,5 Hz.
Nếu bạn nhập giá trị ngoài phạm vi này, còi không kêu.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| hz | Giá trị nhập (khối) | Tần số (Hz) | số thực từ 0 đến 6553,5 | - |
Python
hamster = Hamster(0)

hamster.sound_buzz(440)
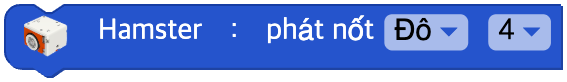
Phát nốt nhạc
Hamster phát nốt nhạc đã chỉ định.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| note | Tùy chọn danh sách thả xuống | Nốt nhạc | Đô(C), Đô#(C#), Rê(D), Rê#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Tùy chọn danh sách thả xuống | Quãng tám | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
hamster = Hamster(0)

hamster.sound_note('D', 5)
Tắt âm thanh
Tắt âm thanh của Hamster.
Tham số
(không có)
Python
hamster = Hamster(0)

hamster.sound_off()
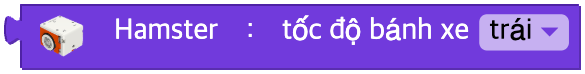
Giá trị tốc độ bánh xe
Tốc độ của một bánh xe nhất định
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Bánh xe cần đọc | trái(left), phải(right) | - |
Python
hamster = Hamster(0)

hamster.wheel_speed('left')
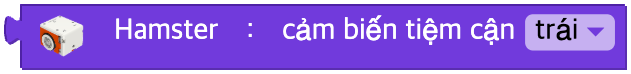
Giá trị cảm biến tiệm cận
Giá trị của một cảm biến tiệm cận nhất định
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Vị trí cảm biến cần đọc | trái(left), phải(right) | - |
Python
hamster = Hamster(0)

hamster.proximity('left')
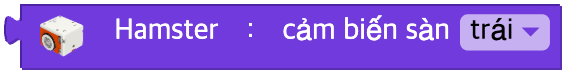
Giá trị cảm biến sàn
Giá trị của một cảm biến sàn nhất định
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Vị trí cảm biến cần đọc | trái(left), phải(right), giữa(center) | - |
Python
hamster = Hamster(0)

hamster.floor('left')
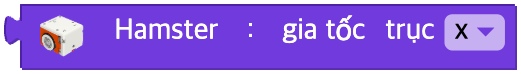
Giá trị gia tốc trọng trường
Giá trị gia tốc trọng trường theo một trục nhất định
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Trục cần đo | x, y, z | - |
Python
hamster = Hamster(0)

hamster.acceleration('x')
Giá trị cảm biến độ sáng
Giá trị cảm biến độ sáng
Tham số
(không có)
Python
hamster = Hamster(0)

hamster.light()
Giá trị cảm biến nhiệt độ
Giá trị cảm biến nhiệt độ
Tham số
(không có)
Python
hamster = Hamster(0)

hamster.temperature()
Giá trị cường độ tín hiệu
Cường độ tín hiệu
Tham số
(không có)
Python
hamster = Hamster(0)

hamster.signal_strength()
Điện áp pin
Điện áp pin
Tham số
(không có)
Python
hamster = Hamster(0)

hamster.battery()
Trạng thái có thay đổi hay không
Trạng thái của robot có thay đổi hay không
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Loại trạng thái | 0 ~ 6 (xem bảng dưới) | - |
| unit | Điều kiện |
|---|---|
| 0 | acceleration('x') > 5000 |
| 1 | acceleration('x') < -5000 |
| 2 | acceleration('y') > 5000 |
| 3 | acceleration('y') < -5000 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -3000 |
| 6 | proximity('left') > 50 or proximity('right') > 50 |
Python
hamster = Hamster(0)

# unit = 0
hamster.acceleration('x') > 5000
# unit = 6
hamster.proximity('left') > 50 or hamster.proximity('right') > 50
Đặt chế độ đầu vào của cổng vào ra
Đặt chế độ đầu vào của cổng IO.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Cổng vào ra | a, b, cả hai(both) | - |
| option | Tùy chọn danh sách thả xuống | Chế độ vào ra | analog_input, digital_input, digital_input_pullup, digital_input_pulldown, analog_input_voltage, servo_output, pwm_output, digital_output | - |
Python
hamster = Hamster(0)

hamster.io_mode('both', 'analog_input')
Đặt đầu ra của cổng vào ra
Đặt giá trị đầu ra của cổng IO đã chỉ định.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Cổng vào ra | a, b, cả hai(both) | - |
| data | Giá trị nhập (khối) | Giá trị đầu ra | số nguyên từ 0 đến 180 | - |
Python
hamster = Hamster(0)

hamster.set_output('both', 90)
Thay đổi đầu ra của cổng vào ra
Thay đổi giá trị đầu ra của cổng IO đã chỉ định.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Cổng vào ra | a, b, cả hai(both) | - |
| data | Giá trị nhập (khối) | Mức thay đổi giá trị đầu ra | số nguyên | - |
Python
hamster = Hamster(0)

hamster.change_output('a', 10)
Mở / đóng bộ gắp
Mở hoặc đóng bộ gắp của Hamster.
Tùy theo giá trị unit mà một trong hai phương thức được gọi.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Hành động | đóng(close), mở(open) | - |
Python
hamster = Hamster(0)

# unit = "open"
hamster.open_gripper()
# unit = "close"
hamster.close_gripper()
Đặt góc bộ phóng
Điều khiển bộ phóng bằng cách đặt góc. Phạm vi của góc là từ 0 đến 180.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| data | Giá trị nhập (khối) | Góc bộ phóng | số nguyên từ 0 đến 180 | - |
Python
hamster = Hamster(0)

hamster.shooter(45)
Giá trị đầu vào của cổng vào ra
Trả về giá trị đầu vào của cổng vào ra của Hamster.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Cổng vào ra | a, b | - |
Python
hamster = Hamster(0)

hamster.get_input('a')