
Beagle
Khai báo thực thể
Khi bạn thêm khối Beagle vào vùng làm việc, phần khai báo thực thể sau đây được tự động chèn vào mã Python:
beagle = Beagle(0)
# Khi có nhiều thực thể
beagle_1 = Beagle(1)
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| index | Tùy chọn danh sách thả xuống | Số hiệu thực thể (bắt đầu từ 0) | số nguyên từ 0 trở lên | 0 |
Đặt tốc độ bánh xe
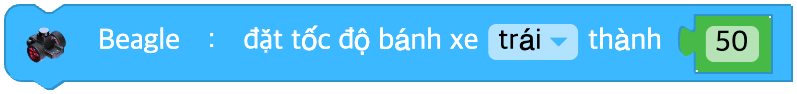
Đặt tốc độ bánh xe. Phạm vi của tốc độ bánh xe là từ -100 đến 100.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Loại bánh xe | trái(left), phải(right), cả hai(both) | - |
| speed | Giá trị nhập (khối) | Tốc độ bánh xe | số nguyên từ -100 đến 100, 0: dừng | - |
Python
beagle = Beagle(0)

beagle.set_wheel_speed('both', 50)
Di chuyển một quãng đường
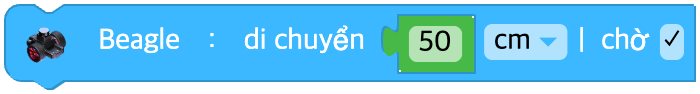
Di chuyển đúng quãng đường đã chỉ định với tốc độ bánh xe hiện tại.
Nếu bạn chưa đặt tốc độ bánh xe, robot đi tới với tốc độ mặc định.
Nếu giá trị quãng đường là 0, robot cứ đi tiếp theo tốc độ bánh xe hiện tại.
Nếu bạn đánh dấu chờ, robot chờ đến khi di chuyển xong.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| data | Giá trị nhập (khối) | Quãng đường di chuyển | số thực từ 0 trở lên | - |
| unit | Tùy chọn danh sách thả xuống | Đơn vị chiều dài | cm, mm, inch(inch) | cm |
| wait | Hộp kiểm | Có chờ hoàn tất hay không | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.move_distance(50, 'cm', wait=True)
Di chuyển trong một khoảng thời gian
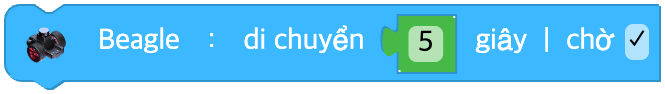
Di chuyển trong khoảng thời gian đã chỉ định với tốc độ bánh xe hiện tại.
Nếu bạn chưa đặt tốc độ bánh xe, robot đi tới với tốc độ mặc định.
Nếu bạn đánh dấu chờ, robot chờ đến khi di chuyển xong.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| data | Giá trị nhập (khối) | Thời gian di chuyển (giây) | số thực từ 0 trở lên | - |
| wait | Hộp kiểm | Có chờ hoàn tất hay không | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

# wait = TRUE
beagle.move_time(5, wait=True)
# wait = FALSE
beagle.move_time(5, wait=False)
Quay tại chỗ
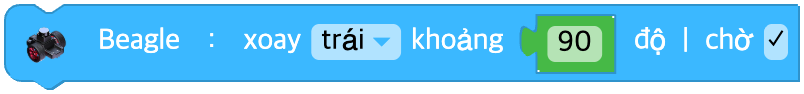
Đặt hướng và góc quay tại chỗ.
Nếu bạn đánh dấu chờ, robot chờ đến khi quay xong.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| direction | Tùy chọn danh sách thả xuống | Hướng quay | trái(left), phải(right) | - |
| data | Giá trị nhập (khối) | Góc quay (độ) | số thực từ 0 trở lên | - |
| wait | Hộp kiểm | Có chờ hoàn tất hay không | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.turn_degree('left', 90, wait=True)
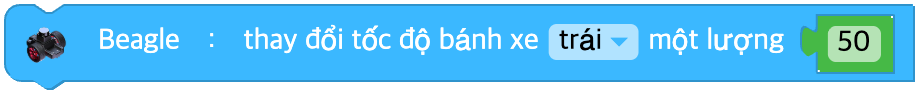
Thay đổi tốc độ bánh xe
Thay đổi tốc độ bánh xe của Beagle.
Tốc độ bánh xe mới là tốc độ hiện tại cộng với giá trị bạn nhập vào.
Tốc độ bánh xe mới được đặt trong phạm vi từ -100 đến 100.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Loại bánh xe | trái(left), phải(right), cả hai(both) | - |
| speed | Giá trị nhập (khối) | Mức thay đổi tốc độ | số nguyên từ -200 đến 200 | - |
Python
beagle = Beagle(0)

beagle.change_wheel_speed('both', 10)
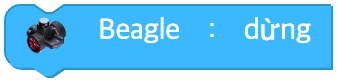
Dừng
Dừng việc di chuyển của Beagle.
Tốc độ của cả hai bánh xe của Beagle đều được đưa về 0.
Tham số
(không có)
Python
beagle = Beagle(0)

beagle.stop()
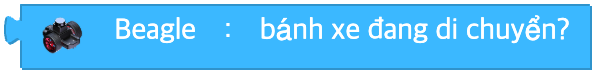
Bánh xe đang chuyển động?
Trả về true nếu bánh xe đang chuyển động và false nếu bánh xe đang đứng yên.
Tham số
(không có)
Python
beagle = Beagle(0)

beagle.wheel_moving()
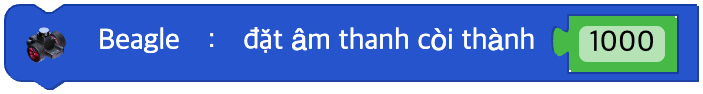
Đặt tần số còi
Đặt tiếng còi của Beagle theo tần số đã chỉ định.
Phạm vi tần số phát được là từ 27,5 Hz đến 6553,5 Hz.
Nếu bạn nhập giá trị ngoài phạm vi này, còi không kêu.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| hz | Giá trị nhập (khối) | Tần số (Hz) | 0, số thực từ 27,5 đến 6553,5 (ngoài phạm vi là 0) | - |
Python
beagle = Beagle(0)

beagle.sound_buzz(440)
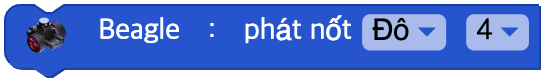
Phát nốt nhạc
Beagle phát nốt nhạc đã chỉ định.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| note | Tùy chọn danh sách thả xuống | Nốt nhạc | Đô(C), Đô#(C#), Rê(D), Rê#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Tùy chọn danh sách thả xuống | Quãng tám | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
beagle = Beagle(0)

beagle.sound_note('D', 5)
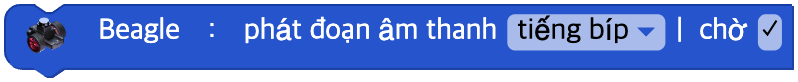
Phát đoạn âm thanh
Beagle phát một đoạn âm thanh nhất định.
Nếu bạn đánh dấu chờ, robot chờ đến khi phát xong.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| clip | Tùy chọn danh sách thả xuống | Tên đoạn âm thanh | 'mute', 'beep', 'siren', 'engine', 'robot', 'dibidibidip', 'happy', 'angry', 'sad', 'sleep', 'march', 'birthday'… | - |
| wait | Hộp kiểm | Có chờ hoàn tất hay không | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.sound_clip('siren', wait=True)
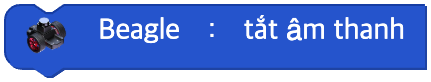
Tắt âm thanh
Tắt âm thanh của Beagle.
Tham số
(không có)
Python
beagle = Beagle(0)

beagle.sound_off()
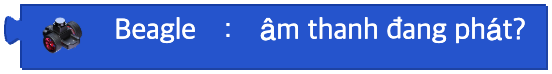
Đang phát âm thanh?
Trả về true nếu âm thanh đang được phát và false nếu không.
Tham số
(không có)
Python
beagle = Beagle(0)

beagle.sound_playing()
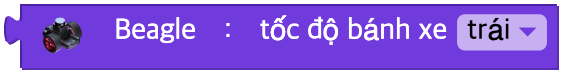
Giá trị tốc độ bánh xe
Tốc độ của một bánh xe nhất định
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Bánh xe cần đọc | trái(left), phải(right) | - |
Python
beagle = Beagle(0)

beagle.wheel_speed('left')
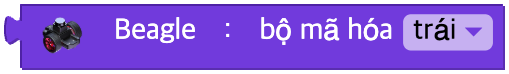
Giá trị bộ mã hóa
Giá trị bộ mã hóa của một bánh xe nhất định
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Bánh xe cần đọc | trái(left), phải(right) | - |
Python
beagle = Beagle(0)

beagle.encoder('left')
Giá trị cảm biến con quay hồi chuyển
Giá trị cảm biến con quay hồi chuyển theo một trục nhất định

Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Trục cần đo | x, y, z | - |
Python
beagle = Beagle(0)

beagle.gyroscope('x')
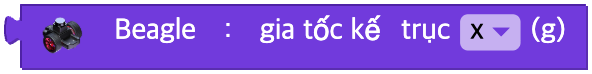
Giá trị cảm biến gia tốc
Giá trị cảm biến gia tốc theo một trục nhất định
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Trục cần đo | x, y, z | - |
Python
beagle = Beagle(0)

beagle.accelerometer('x')
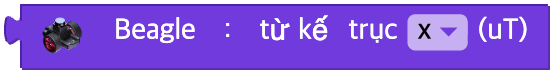
Giá trị cảm biến từ kế
Giá trị cảm biến từ kế theo một trục nhất định
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Trục cần đo | x, y, z | - |
Python
beagle = Beagle(0)

beagle.magnetometer('x')
Giá trị cảm biến nhiệt độ
Giá trị cảm biến nhiệt độ
Tham số
(không có)
Python
beagle = Beagle(0)

beagle.temperature()
Giá trị cường độ tín hiệu
Cường độ tín hiệu
Tham số
(không có)
Python
beagle = Beagle(0)

beagle.signal_strength()
Điện áp pin
Điện áp pin
Tham số
(không có)
Python
beagle = Beagle(0)

beagle.battery()
Trạng thái có thay đổi hay không
Trạng thái của robot có thay đổi hay không
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Tùy chọn danh sách thả xuống | Loại trạng thái | 0 ~ 5 (xem bảng dưới) | - |
| unit | Điều kiện |
|---|---|
| 0 | accelerometer('x') > 0.8 |
| 1 | accelerometer('x') < -0.8 |
| 2 | accelerometer('y') > 0.8 |
| 3 | accelerometer('y') < -0.8 |
| 4 | accelerometer('z') > 0 |
| 5 | accelerometer('z') < 0 |
Python
beagle = Beagle(0)

# unit = 0
beagle.accelerometer('x') > 0.8
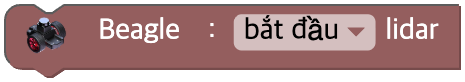
Bật / tắt lidar
Bật hoặc tắt cảm biến lidar.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| on | Tùy chọn danh sách thả xuống | Lidar BẬT / TẮT | bắt đầu(on=True), dừng(off=False) | TRUE |
Python
beagle = Beagle(0)

beagle.lidar_power(True)
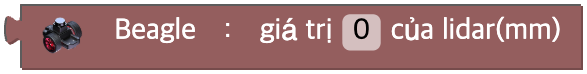
Giá trị khoảng cách tới vật thứ ~ của lidar
Cảm biến lidar đo được khoảng cách tới các vật xung quanh trong 360 độ.
Lấy phía trước của Beagle làm mốc (giá trị thứ 0), số hiệu tăng thêm 1 theo chiều ngược kim đồng hồ.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| unit | Giá trị nhập (ô) | Số hiệu vật (bắt đầu từ 0) | số nguyên từ 0 trở lên | - |
Python
beagle = Beagle(0)

beagle.lidar_value(0)
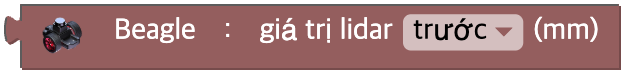
Giá trị khoảng cách theo hướng của lidar
Cho biết khoảng cách mà cảm biến lidar đo được ở phía trước, phía sau, hai bên và các hướng chéo.
Nó cho ra giá trị trung bình của các khoảng cách trong phạm vi 45 độ sang trái và sang phải của hướng đó.
Tham số
| Tên | Loại | Mô tả | Phạm vi / Kiểu | Mặc định |
|---|---|---|---|---|
| direction | Tùy chọn danh sách thả xuống | Hướng cần đo | trước(front), trước trái(left front), trái(left), sau trái(left back), sau(back), sau phải(right back), phải(right), trước phải(right front) | - |
Python
beagle = Beagle(0)

beagle.lidar_directions('front')
Lidar đã sẵn sàng?
Trả về đúng (True) / sai (False) tùy theo lidar có đang bật hay không.
Tham số
(không có)
Python
beagle = Beagle(0)

beagle.lidar_ready()