
Beagle
Declarar la instancia
Si añades un bloque de Beagle al área de trabajo, en el código Python se inserta automáticamente la declaración de instancia siguiente:
beagle = Beagle(0)
# si hay varias instancias
beagle_1 = Beagle(1)
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| index | Opción de desplegable | Número de instancia (empieza en 0) | entero ≥ 0 | 0 |
Fijar la velocidad de la rueda
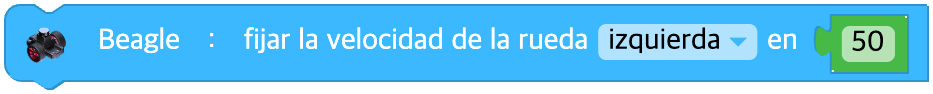
Determina la velocidad de la rueda. El rango de la velocidad es -100 ~ 100.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Tipo de rueda | izquierda(left), derecha(right), ambas(both) | - |
| speed | Entrada (bloque) | Velocidad de la rueda | entero -100 ~ 100, 0: parada | - |
Python
beagle = Beagle(0)

beagle.set_wheel_speed('both', 50)
Mover una distancia
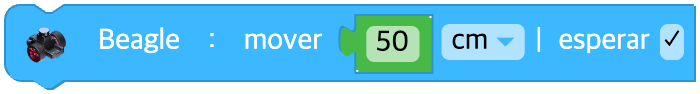
Avanza la distancia indicada a la velocidad de rueda actual.
Si no hay ninguna velocidad de rueda fijada, el robot avanza a la velocidad predeterminada.
Si la distancia es 0, el robot sigue avanzando a la velocidad de rueda actual.
Si marcas esperar, se espera hasta que el movimiento termine.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| data | Entrada (bloque) | Distancia que se recorre | decimal ≥ 0 | - |
| unit | Opción de desplegable | Unidad de distancia | cm, mm, pulgada(inch) | cm |
| wait | Casilla | Esperar a que termine | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.move_distance(50, 'cm', wait=True)
Mover durante un tiempo
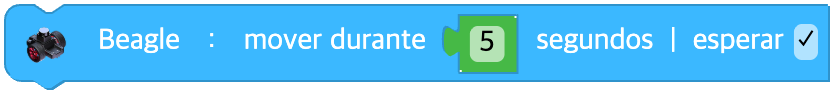
Avanza durante el tiempo indicado a la velocidad de rueda actual.
Si no hay ninguna velocidad de rueda fijada, el robot avanza a la velocidad predeterminada.
Si marcas esperar, se espera hasta que el movimiento termine.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| data | Entrada (bloque) | Tiempo de movimiento (segundos) | decimal ≥ 0 | - |
| wait | Casilla | Esperar a que termine | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

# wait = TRUE
beagle.move_time(5, wait=True)
# wait = FALSE
beagle.move_time(0.5, wait=False)
Girar sobre el sitio
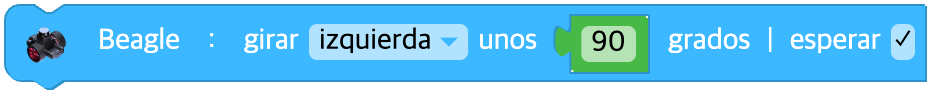
Establece la dirección y el ángulo con los que el robot gira sobre el sitio.
Si marcas esperar, se espera hasta que el giro termine.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| direction | Opción de desplegable | Dirección de giro | izquierda(left), derecha(right) | - |
| data | Entrada (bloque) | Ángulo de giro (grados) | decimal ≥ 0 | - |
| wait | Casilla | Esperar a que termine | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.turn_degree('left', 90, wait=True)
Cambiar la velocidad de la rueda
Cambia la velocidad de rueda de Beagle.
La nueva velocidad de rueda es la velocidad actual más la velocidad introducida.
La velocidad de rueda que se fija se mantiene dentro del rango -100 ~ 100.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Tipo de rueda | izquierda(left), derecha(right), ambas(both) | - |
| speed | Entrada (bloque) | Diferencia de velocidad del cambio | entero -200 ~ 200 | - |
Python
beagle = Beagle(0)

beagle.change_wheel_speed('both', 10)
Detener
Detiene el movimiento de Beagle.
La velocidad de las dos ruedas de Beagle se pone a 0.
Parámetros
(ninguno)
Python
beagle = Beagle(0)

beagle.stop()
¿Rueda en movimiento?
Devuelve true si la rueda está en movimiento y false si está parada.
Parámetros
(ninguno)
Python
beagle = Beagle(0)

beagle.wheel_moving()
Fijar la frecuencia del zumbador
Fija la frecuencia del zumbador de Beagle en el valor indicado.
El rango de las frecuencias que suenan es 27,5 Hz ~ 6553,5 Hz.
Si introduces otro valor, no suena el zumbador.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| hz | Entrada (bloque) | Frecuencia (Hz) | decimal 0, 27,5 ~ 6553,5 (en otro caso 0) | - |
Python
beagle = Beagle(0)

beagle.sound_buzz(440)
Tocar una nota
Beagle toca la nota indicada.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| note | Opción de desplegable | Nota | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Opción de desplegable | Octava | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
beagle = Beagle(0)

beagle.sound_note('D', 5)
Reproducir un sonido
Beagle reproduce un clip de sonido concreto.
Si marcas esperar, se espera hasta que la reproducción termine.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| clip | Opción de desplegable | Nombre del clip de sonido | 'mute', 'beep', 'siren', 'engine', 'robot', 'dibidibidip', 'happy', 'angry', 'sad', 'sleep', 'march', 'birthday' y más | - |
| wait | Casilla | Esperar a que termine | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.sound_clip('siren', wait=True)
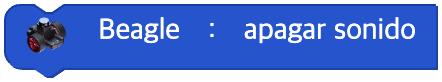
Apagar el sonido
Apaga el sonido de Beagle.
Parámetros
(ninguno)
Python
beagle = Beagle(0)

beagle.sound_off()
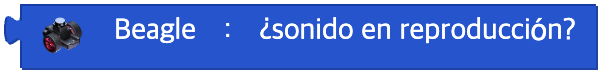
¿Reproduciendo sonido?
Devuelve true si se está reproduciendo sonido y false si no.
Parámetros
(ninguno)
Python
beagle = Beagle(0)

beagle.sound_playing()
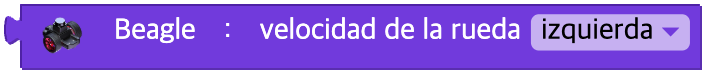
Velocidad de la rueda
La velocidad de una rueda concreta
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Rueda afectada | izquierda(left), derecha(right) | - |
Python
beagle = Beagle(0)

beagle.wheel_speed('left')
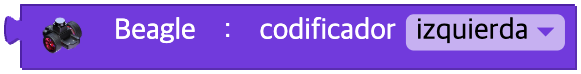
Valor del codificador
El valor del codificador de una rueda concreta
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Rueda afectada | izquierda(left), derecha(right) | - |
Python
beagle = Beagle(0)

beagle.encoder('left')
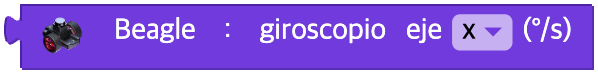
Valor del giroscopio
El valor del giroscopio en un eje concreto
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Eje medido | x, y, z | - |
Python
beagle = Beagle(0)

beagle.gyroscope('x')
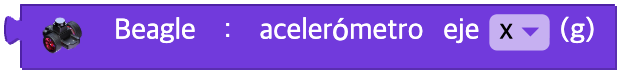
Valor del acelerómetro
El valor del acelerómetro en un eje concreto
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Eje medido | x, y, z | - |
Python
beagle = Beagle(0)

beagle.accelerometer('x')
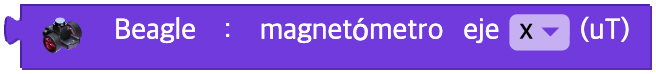
Valor del magnetómetro
El valor del magnetómetro en un eje concreto
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Eje medido | x, y, z | - |
Python
beagle = Beagle(0)

beagle.magnetometer('x')
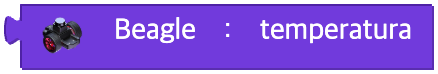
Valor del sensor de temperatura
El valor del sensor de temperatura
Parámetros
(ninguno)
Python
beagle = Beagle(0)

beagle.temperature()
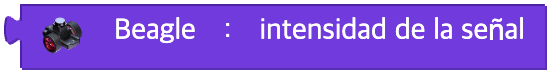
Valor de la intensidad de la señal
La intensidad de la señal
Parámetros
(ninguno)
Python
beagle = Beagle(0)

beagle.signal_strength()
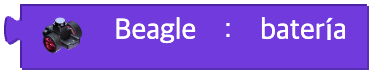
Voltaje de la batería
El voltaje de la batería
Parámetros
(ninguno)
Python
beagle = Beagle(0)

beagle.battery()
¿Ha cambiado el estado?
Si el estado del robot ha cambiado

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Tipo de estado | 0 ~ 5 (ver la tabla siguiente) | - |
| unit | Condición |
|---|---|
| 0 | accelerometer('x') > 0.8 |
| 1 | accelerometer('x') < -0.8 |
| 2 | accelerometer('y') > 0.8 |
| 3 | accelerometer('y') < -0.8 |
| 4 | accelerometer('z') > 0 |
| 5 | accelerometer('z') < 0 |
Python
beagle = Beagle(0)

# unit = 0
beagle.accelerometer('x') > 0.8
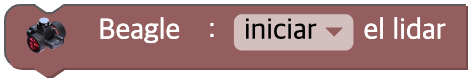
Iniciar / detener el lidar
Activa o desactiva el sensor lidar.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| on | Opción de desplegable | Lidar ON / OFF | iniciar(on=True), detener(off=False) | TRUE |
Python
beagle = Beagle(0)

beagle.lidar_power(True)
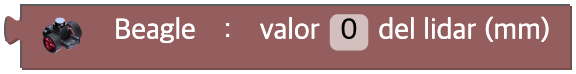
Distancia al objeto ~ según el lidar
El sensor lidar puede medir la distancia a los objetos en los 360 grados de alrededor.
Desde la parte delantera de Beagle (el valor 0), el número va aumentando de 1 en 1 en sentido antihorario.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Entrada (campo) | Número del objeto (desde 0) | entero ≥ 0 | - |
Python
beagle = Beagle(0)

beagle.lidar_value(0)
Distancia por dirección según el lidar
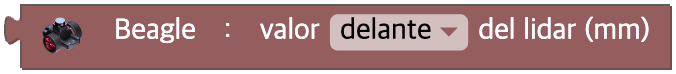
Da la distancia medida por el sensor lidar hacia delante, hacia atrás, a los lados y en las direcciones diagonales.
La salida es la media de los valores de distancia 45 grados a la izquierda y a la derecha de esa dirección.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| direction | Opción de desplegable | Dirección medida | delante(front), delante izq.(left front), izquierda(left), detrás izq.(left back), detrás(back), detrás der.(right back), derecha(right), delante der.(right front) | - |
Python
beagle = Beagle(0)

beagle.lidar_directions('front')
¿Está listo el lidar?
Devuelve como verdadero(True) / falso(False) si el lidar está encendido.
Parámetros
(ninguno)
Python
beagle = Beagle(0)

beagle.lidar_ready()