
HamsterS
Declarar la instancia
Si añades un bloque de HamsterS al área de trabajo, en el código Python se inserta automáticamente la declaración de instancia siguiente:
hamster_s = HamsterS(0)
# si hay varias instancias
hamster_s_1 = HamsterS(1)
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| index | Opción de desplegable | Número de instancia (empieza en 0) | entero ≥ 0 | 0 |
Fijar la velocidad de la rueda
Determina la velocidad de la rueda. El rango de la velocidad es -100 ~ 100.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Tipo de rueda | izquierda(left), derecha(right), ambas(both) | - |
| speed | Entrada (bloque) | Velocidad de la rueda | entero -100 ~ 100, 0: parada | - |
Python
hamster_s = HamsterS(0)

hamster_s.set_wheel_speed('both', 50)
Mover una distancia
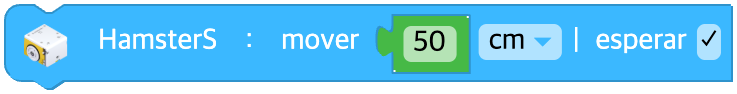
Avanza la distancia indicada a la velocidad de rueda actual.
Si no hay ninguna velocidad de rueda fijada, el robot avanza a la velocidad predeterminada.
Si la distancia es 0, el robot sigue avanzando a la velocidad de rueda actual.
Si marcas esperar, se espera hasta que el movimiento termine.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| data | Entrada (bloque) | Distancia que se recorre | decimal ≥ 0 | - |
| unit | Opción de desplegable | Unidad de distancia | cm, mm, pulgada(inch) | cm |
| wait | Casilla | Esperar a que termine | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

hamster_s.move_distance(50, 'cm', wait=True)
Mover durante un tiempo
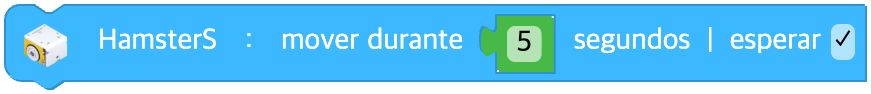
Avanza durante el tiempo indicado a la velocidad de rueda actual.
Si no hay ninguna velocidad de rueda fijada, el robot avanza a la velocidad predeterminada.
Si marcas esperar, se espera hasta que el movimiento termine.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| data | Entrada (bloque) | Tiempo de movimiento (segundos) | decimal ≥ 0 | - |
| wait | Casilla | Esperar a que termine | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

# wait = TRUE
hamster_s.move_time(5, wait=True)
# wait = FALSE
hamster_s.move_time(5, wait=False)
Girar sobre el sitio
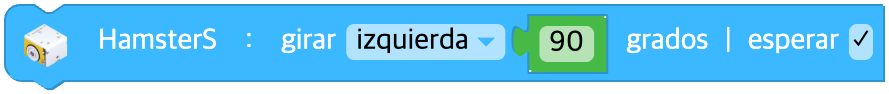
Establece la dirección y el ángulo con los que el robot gira sobre el sitio.
Si marcas esperar, se espera hasta que el giro termine.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| direction | Opción de desplegable | Dirección de giro | izquierda(left), derecha(right) | - |
| data | Entrada (bloque) | Ángulo de giro (grados) | decimal ≥ 0 | - |
| wait | Casilla | Esperar a que termine | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

hamster_s.turn_degree('left', 90, wait=True)
Cambiar la velocidad de la rueda
Cambia la velocidad de rueda de HamsterS.
La nueva velocidad de rueda es la velocidad actual más la velocidad introducida.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Tipo de rueda | izquierda(left), derecha(right), ambas(both) | - |
| speed | Entrada (bloque) | Diferencia de velocidad del cambio | entero -200 ~ 200 | - |
Python
hamster_s = HamsterS(0)

hamster_s.change_wheel_speed('both', 10)
Detener
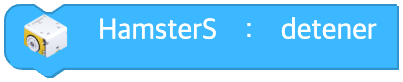
Detiene el movimiento de HamsterS.
Parámetros
(ninguno)
Python
hamster_s = HamsterS(0)

hamster_s.stop()
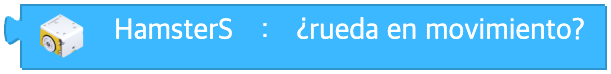
¿Rueda en movimiento?
Devuelve true si la rueda está en movimiento y false si está parada.
Parámetros
(ninguno)
Python
hamster_s = HamsterS(0)

hamster_s.wheel_moving()
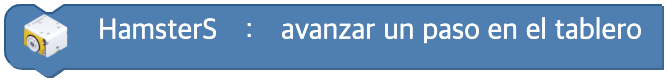
Avanzar un paso en el tablero
Avanza en el tablero de casilla en casilla, según lo establecido.
Parámetros
ninguno.
Python
hamster_s = HamsterS(0)

hamster_s.grid_move()
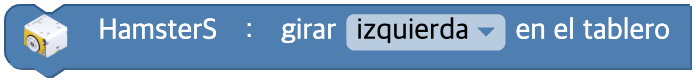
Girar una vez en el tablero
Gira 90 grados en el tablero en la dirección indicada.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| direction | Opción de desplegable | Dirección de giro | izquierda(left), derecha(right) | - |
Python
hamster_s = HamsterS(0)

hamster_s.grid_turn('left')
Pivotar alrededor del portalápiz
Al usar el portalápiz, establece el punto de giro, la dirección y el ángulo.
Si marcas esperar, se espera hasta que el giro termine.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| base | Opción de desplegable | Punto de giro | lápiz izq.(left_pen), lápiz der.(right_pen), rueda izq.(left_wheel), rueda der.(right_wheel) | - |
| direction | Opción de desplegable | Dirección de giro | adelante(forward), atrás(backward) | - |
| degree | Entrada (bloque) | Ángulo de giro (grados) | decimal ≥ 0 | - |
| wait | Casilla | Esperar a que termine | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

hamster_s.pivot('left_pen', 'forward', 90, wait=True)
Dibujar un círculo alrededor del portalápiz
Al dibujar un círculo con el portalápiz, establece el punto de giro, la dirección, el radio y el ángulo.
Si marcas esperar, se espera hasta que el giro termine.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| base | Opción de desplegable | Punto de giro | lápiz izq.(left_pen), lápiz der.(right_pen) | - |
| direction | Opción de desplegable | Dirección de giro | adelante izq.(left_forward), atrás izq.(left_backward), adelante der.(right_forward), atrás der.(right_backward) | - |
| degree | Entrada (bloque) | Ángulo de giro (grados) | decimal ≥ 0 | - |
| radius | Entrada (bloque) | Radio del giro | decimal ≥ 0 | - |
| unit | Opción de desplegable | Unidad del radio | cm, mm, pulgada(inch) | cm |
| wait | Casilla | Esperar a que termine | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

hamster_s.pivot_circle('left_pen', 'left_forward', 90, 1, 'cm', wait=True)
Seguir la línea con el sensor
HamsterS sigue con el sensor de suelo una línea de un color concreto.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| floor | Opción de desplegable | Sensor de suelo con el que se sigue | izquierda(left), derecha(right), centro(center) | - |
| line | Opción de desplegable | Color de la línea | negro(black), blanco(white) | black |
Python
hamster_s = HamsterS(0)

hamster_s.trace_line('left', 'black')
Girar en una intersección y parar en la siguiente
HamsterS gira en la intersección en la dirección indicada y después sigue hasta encontrar la intersección siguiente.
Si marcas esperar, se espera hasta que el movimiento termine.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| direction | Opción de desplegable | Dirección en la intersección | girar a la izq.(left), girar a la der.(right), seguir recto(forward), dar la vuelta(uturn) | - |
| line | Opción de desplegable | Color de la línea | negro(black), blanco(white) | black |
| wait | Casilla | Esperar a que termine | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

hamster_s.trace_intersection('left', 'black', wait=True)
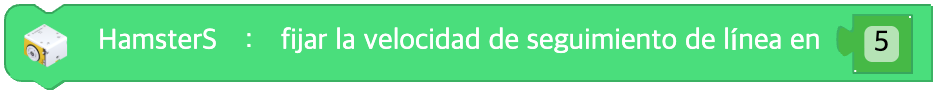
Fijar la velocidad de seguimiento de línea
Fija la velocidad de seguimiento de línea. El rango de la velocidad es 1 ~ 10.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| data | Entrada (bloque) | Velocidad de seguimiento de línea | entero 1 ~ 10 | - |
Python
hamster_s = HamsterS(0)

hamster_s.set_trace_speed(5)
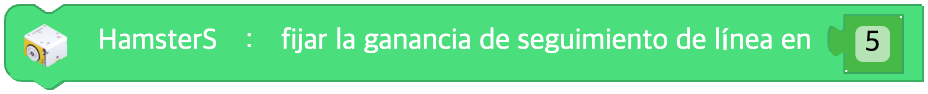
Fijar la ganancia de seguimiento de línea
Fija la corrección de dirección en el seguimiento de línea. El rango de la corrección es 1 ~ 10.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| data | Entrada (bloque) | Corrección de dirección | entero 1 ~ 10 | - |
Python
hamster_s = HamsterS(0)

hamster_s.set_trace_gain(5)
Detener el seguimiento de línea
Termina la función de seguimiento de línea de HamsterS.
Parámetros
(ninguno)
Python
hamster_s = HamsterS(0)

hamster_s.stop_trace()
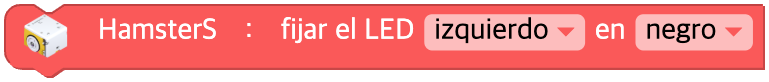
Fijar el color del LED
Fija el color del LED de HamsterS.
Si eliges un color en la paleta de colores, se pasa como nombre de color (texto en inglés). (El código no se genera con valores numéricos R, G, B, sino con el nombre del color.)
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | LED afectado | izquierdo(left), derecho(right), ambos(both) | - |
| color | Color | Selección en la paleta de colores → nombre de color (inglés) | Nombre de color: 'black', 'red', 'yellow', 'green', 'cyan', 'blue', 'magenta', 'white' | - |
Python
hamster_s = HamsterS(0)

hamster_s.set_led_color('both', 'red')
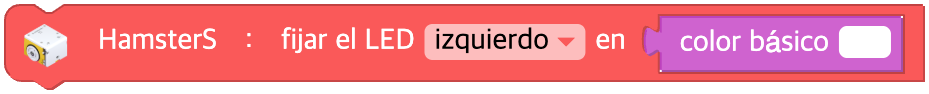
Fijar el color del LED con un bloque de la categoría Color
Toma como entrada un bloque de la categoría Color ([R, G, B]) y fija con él el color del LED.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | LED afectado | izquierdo(left), derecho(right), ambos(both) | - |
| data | Entrada (color) | Bloque de la categoría Color o una matriz [R, G, B] | [0~255, 0~255, 0~255] | - |
Python
hamster_s = HamsterS(0)

hamster_s.set_led_color('both', *Utils.color_rgb(255, 128, 0))
Cambiar el color del LED con valores RGB
Cambia el color del LED de HamsterS con los valores R, G y B indicados.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | LED afectado | izquierdo(left), derecho(right), ambos(both) | - |
| r | Entrada (campo) | Cambio de rojo | entero -255 ~ 255 | 0 |
| g | Entrada (campo) | Cambio de verde | entero -255 ~ 255 | 0 |
| b | Entrada (campo) | Cambio de azul | entero -255 ~ 255 | 0 |
Python
hamster_s = HamsterS(0)

hamster_s.change_led_color('both', 10, 0, 0)
Apagar el LED
Borra el color del LED.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | LED afectado | izquierdo(left), derecho(right), ambos(both) | both |
Python
hamster_s = HamsterS(0)

hamster_s.turn_off('both')
Establecer la frecuencia del zumbador
Establece la frecuencia del zumbador de HamsterS en el valor indicado.
El rango de las frecuencias que suenan es 122,1 Hz ~ 4186,0 Hz.
Si introduces otro valor, no suena el zumbador.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| hz | Entrada (bloque) | Frecuencia (Hz) | decimal 122,1 ~ 4186,0 (en otro caso 0) | - |
Python
hamster_s = HamsterS(0)

hamster_s.sound_buzz(440)
Tocar una nota
HamsterS toca la nota indicada.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| note | Opción de desplegable | Nota | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Opción de desplegable | Octava | 3, 4, 5, 6, 7 | 4 |
Python
hamster_s = HamsterS(0)

hamster_s.sound_note('D', 5)
Reproducir un sonido
HamsterS reproduce un clip de sonido concreto.
Si marcas esperar, se espera hasta que la reproducción termine.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| clip | Opción de desplegable | Nombre del clip de sonido | 'mute', 'beep', 'siren', 'engine', 'robot', 'march', 'birthday', 'happy', 'angry', 'sad' y más | - |
| wait | Casilla | Esperar a que termine | TRUE / FALSE | TRUE |
Python
hamster_s = HamsterS(0)

hamster_s.sound_clip('siren', wait=True)
Apagar el sonido
Apaga el sonido de HamsterS.
Parámetros
(ninguno)
Python
hamster_s = HamsterS(0)

hamster_s.sound_off()
¿Reproduciendo sonido?
Devuelve true si se está reproduciendo sonido y false si no.
Parámetros
(ninguno)
Python
hamster_s = HamsterS(0)

hamster_s.sound_playing()
Velocidad de la rueda
La velocidad de una rueda concreta

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Rueda afectada | izquierda(left), derecha(right) | - |
Python
hamster_s = HamsterS(0)

hamster_s.wheel_speed('left')
Valor del sensor de proximidad
El valor de un sensor de proximidad concreto

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Posición del sensor medido | izquierda(left), derecha(right) | - |
Python
hamster_s = HamsterS(0)

hamster_s.proximity('left')
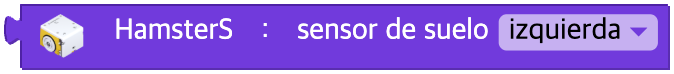
Valor del sensor de suelo
El valor de un sensor de suelo concreto
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Posición del sensor medido | izquierda(left), derecha(right) | - |
Python
hamster_s = HamsterS(0)

hamster_s.floor('left')
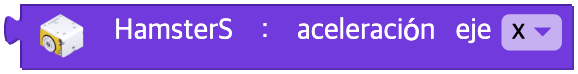
Valor de la aceleración
El valor de la aceleración de la gravedad en un eje concreto
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Eje medido | x, y, z | - |
Python
hamster_s = HamsterS(0)

hamster_s.acceleration('x')
Valor del sensor de brillo
El valor del sensor de brillo
Parámetros
(ninguno)
Python
hamster_s = HamsterS(0)

hamster_s.light()
Valor del sensor de temperatura
El valor del sensor de temperatura
Parámetros
(ninguno)
Python
hamster_s = HamsterS(0)

hamster_s.temperature()
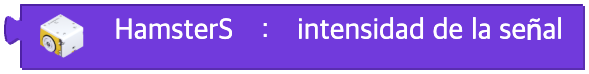
Valor de la intensidad de la señal
La intensidad de la señal
Parámetros
(ninguno)
Python
hamster_s = HamsterS(0)

hamster_s.signal_strength()
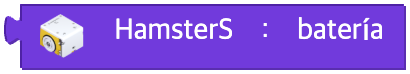
Voltaje de la batería
El voltaje de la batería
Parámetros
(ninguno)
Python
hamster_s = HamsterS(0)

hamster_s.battery()
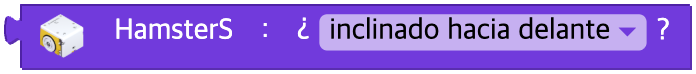
¿Ha cambiado el estado?
Si el estado del robot ha cambiado
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Tipo de estado | 0 ~ 7 (ver la tabla siguiente) | - |
| unit | Significado | Python |
|---|---|---|
| 0 | inclinado hacia delante | acceleration('x') > 5000 |
| 1 | inclinado hacia atrás | acceleration('x') < -5000 |
| 2 | inclinado hacia la izquierda | acceleration('y') > 5000 |
| 3 | inclinado hacia la derecha | acceleration('y') < -5000 |
| 4 | boca abajo | acceleration('z') > 0 |
| 5 | no boca abajo | acceleration('z') < -3000 |
| 6 | obstáculo/mano detectados | proximity('left') > 50 or proximity('right') > 50 |
| 7 | golpecito | tap() |
Python
hamster_s = HamsterS(0)

# unit = 0
hamster_s.acceleration('x') > 5000
# unit = 6
hamster_s.proximity('left') > 50 or hamster_s.proximity('right') > 50
# unit = 7
hamster_s.tap()
Configurar el modo de entrada del puerto de E/S
Configura el modo de entrada del puerto IO.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Puerto de E/S | a, b, ambos(both) | - |
| option | Opción de desplegable | Modo de E/S | analog_input, digital_input, digital_input_pullup, digital_input_pulldown, analog_input_voltage, servo_output, pwm_output, digital_output | - |
Python
hamster_s = HamsterS(0)

hamster_s.io_mode('both', 'analog_input')
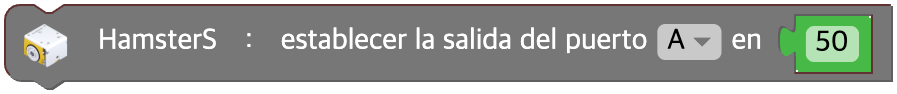
Establecer la salida del puerto de E/S
Establece el valor de salida del puerto IO indicado.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Puerto de E/S | a, b, ambos(both) | - |
| data | Entrada (bloque) | Valor de salida | entero 0 ~ 180 | - |
Python
hamster_s = HamsterS(0)

hamster_s.set_output('a', 90)
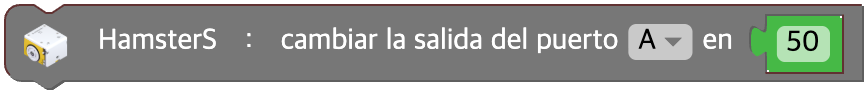
Cambiar la salida del puerto de E/S
Cambia el valor de salida del puerto IO indicado.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Puerto de E/S | a, b, ambos(both) | - |
| data | Entrada (bloque) | Diferencia del valor de salida | entero | - |
Python
hamster_s = HamsterS(0)

hamster_s.change_output('a', 10)
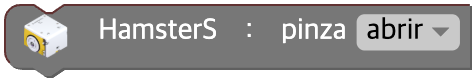
Abrir / cerrar la pinza
Abre o cierra la pinza de HamsterS.
Según el valor de unit se llama a uno de los dos métodos.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Acción | abrir(open), cerrar(close) | - |
Python
hamster_s = HamsterS(0)

# unit = "open"
hamster_s.open_gripper()
# unit = "close"
hamster_s.close_gripper()
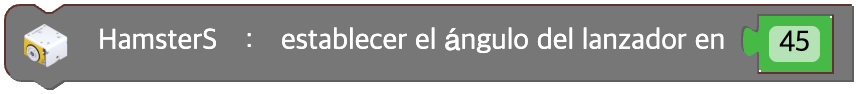
Establecer el ángulo del lanzador
Controla el lanzador estableciendo su ángulo. El rango del ángulo es 0 ~ 180.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| data | Entrada (bloque) | Ángulo del lanzador | entero 0 ~ 180 | - |
Python
hamster_s = HamsterS(0)

hamster_s.shooter(45)
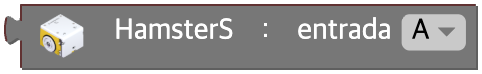
Valor de entrada del puerto de E/S
Devuelve el valor de entrada del puerto de E/S de HamsterS.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Puerto de E/S | a, b | - |
Python
hamster_s = HamsterS(0)

hamster_s.get_input('a')