
Detección de objetos
Declarar la instancia
Si añades un bloque de Detección de objetos(ObjectDetection) al área de trabajo, en el código Python se inserta automáticamente la declaración de instancia siguiente:
object_detection = ObjectDetection(0)
# si hay varias instancias
object_detection_1 = ObjectDetection(1)
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| index | Opción de desplegable | Número de instancia (empieza en 0) | entero ≥ 0 | 0 |
Configurar la cámara
Configura la cámara para la detección de objetos.
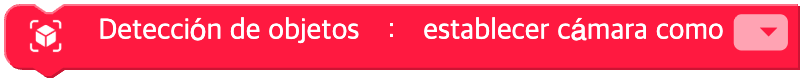
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Nombre del dispositivo de cámara | Etiqueta de cámara del sistema | - |
Python
object_detection = ObjectDetection(0)

object_detection.device('')
Cargar el modelo de objetos
Carga el modelo de objetos entrenado. Este paso es imprescindible para usar las funciones del módulo «Detección de objetos».

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| wait | Casilla | Esperar a que termine la carga | TRUE / FALSE | TRUE |
Python
object_detection = ObjectDetection(0)

object_detection.load_model(wait=True)
Establecer el número máximo de objetos
Determina cuántos objetos se pueden encontrar como máximo. El rango del número de objetos es 0 ~ 10.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| data | Entrada (bloque) | Número máximo de objetos | entero 0 ~ 10 | - |
Python
object_detection = ObjectDetection(0)

object_detection.max_objects(5)
Establecer el umbral de confianza
Establece la probabilidad (confianza) mínima para la detección de objetos. Solo se muestran en la pantalla los objetos con una probabilidad (confianza) por encima de ese valor. El rango de la probabilidad (confianza) es 0 ~ 1.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| data | Entrada (bloque) | Umbral de confianza | decimal 0 ~ 1 | - |
Python
object_detection = ObjectDetection(0)

object_detection.confidence_threshold(0.5)
Detectar objeto una vez
Busca los objetos en la imagen actual y los marca exactamente una vez.
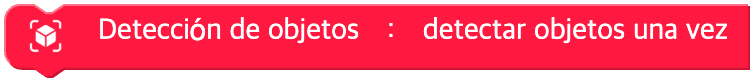
Parámetros
(ninguno)
Python
object_detection = ObjectDetection(0)

object_detection.detect_once()
Iniciar / detener la detección de objetos continua
Sigue los objetos en la imagen actual de forma continua y los marca en la pantalla.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Acción | iniciar(start), detener(stop) | - |
Python
object_detection = ObjectDetection(0)

# unit = "start"
object_detection.detect_continuous()
# unit = "stop"
object_detection.stop()
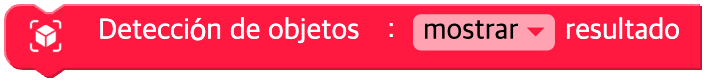
Mostrar el resultado
Determina si el resultado de la detección de objetos se muestra en la imagen de la cámara o no.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| on | Opción de desplegable | Visualización ON / OFF | mostrar(on=True), ocultar(off=False) | TRUE |
Python
object_detection = ObjectDetection(0)

object_detection.display(True)
object_detection.display(False)
Posición de los objetos
Devuelve la posición y el tamaño del objeto indicado.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Nombre del objeto | 80 clases de objeto ('person', 'bicycle', 'car', 'motorcycle', 'airplane', 'bus', 'cat', 'dog', 'apple', 'cup', 'laptop', 'cell_phone', etc.) | - |
| pos | Opción de desplegable | Coordenada | x, y | - |
Python
object_detection = ObjectDetection(0)

object_detection.object('person', 'x')
object_detection.object('bicycle', 'y')
Rectángulo del objeto
Devuelve la posición y el tamaño del rectángulo que rodea la zona del objeto indicado.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Nombre del objeto | 80 clases de objeto | - |
| pos | Opción de desplegable | Dato del rectángulo | min_x, max_x, min_y, max_y, width, height, area | - |
Python
object_detection = ObjectDetection(0)

object_detection.object('person', 'width')
object_detection.object('car', 'area')
Distancia entre dos objetos
Devuelve la distancia entre dos clases de objeto.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit1 | Opción de desplegable | Nombre del primer objeto | 80 clases de objeto | - |
| unit2 | Opción de desplegable | Nombre del segundo objeto | 80 clases de objeto | - |
| type | Opción de desplegable | Tipo de distancia | distancia (omitido o None), distancia horizontal(horizontal), distancia vertical(vertical) | None |
Python
object_detection = ObjectDetection(0)

object_detection.get_distance('person', 'bicycle')  # distancia
object_detection.get_distance('person', 'car', 'horizontal')  # distancia horizontal
Confianza del objeto
La probabilidad (confianza) de que el objeto elegido se haya reconocido correctamente

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Nombre del objeto | 80 clases de objeto | - |
Python
object_detection = ObjectDetection(0)

object_detection.object_confidence('person')
Estado de carga del modelo de objetos
Devuelve el estado de carga del modelo de objetos.
Si aún no está cargado, devuelve 0; durante la carga, 1; una vez cargado, 2.

Parámetros
(ninguno)
Python
object_detection = ObjectDetection(0)

object_detection.model_state()
¿Objeto detectado?
Si se ha encontrado un objeto
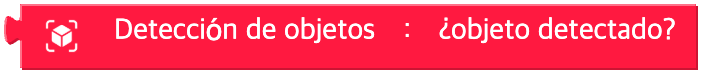
Parámetros
(ninguno)
Python
object_detection = ObjectDetection(0)

object_detection.detected()
¿Objeto concreto detectado?
Si se ha encontrado el objeto elegido

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Nombre del objeto | 80 clases de objeto | - |
Python
object_detection = ObjectDetection(0)

object_detection.object_detected('person')