
Nesne Algılama
Örnek bildirimi
Nesne Algılama(ObjectDetection) bloğunu çalışma alanına eklediğinizde Python koduna aşağıdaki örnek bildirimi kendiliğinden eklenir:
object_detection = ObjectDetection(0)
# Birden fazla örnek olduğunda
object_detection_1 = ObjectDetection(1)
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| index | Açılır liste seçeneği | Örnek numarası (0'dan başlar) | 0 veya daha büyük tam sayı | 0 |
Kamerayı ayarla
Nesne algılamada kullanılacak kamerayı ayarlar.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Kamera aygıtının adı | Sistemdeki kameranın adı | - |
Python
object_detection = ObjectDetection(0)

object_detection.device('')
Nesne modelini yükle
Eğitilmiş nesne modelini yükler. Bu adım olmadan «Nesne Algılama» modülünün işlevleri kullanılamaz.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| wait | Onay kutusu | Yüklemenin tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
object_detection = ObjectDetection(0)

object_detection.load_model(wait=True)
Maksimum nesne sayısını ayarla
En fazla kaç nesne bulunabileceğini ayarlar. Nesne sayısı aralığı 0 ile 10 arasındadır.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| data | Giriş (blok) | Maksimum nesne sayısı | 0 ile 10 arasında tam sayı | - |
Python
object_detection = ObjectDetection(0)

object_detection.max_objects(5)
Güven eşiğini ayarla
Nesne algılamada en düşük olasılığı (güveni) ayarlar. Nesne ancak güveni bu değerden küçük değilse ekranda görünür. Güven aralığı 0 ile 1 arasındadır.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| data | Giriş (blok) | Güven eşiği | 0 ile 1 arasında gerçel sayı | - |
Python
object_detection = ObjectDetection(0)

object_detection.confidence_threshold(0.5)
Nesneyi bir kez algıla
Şu anda ekranda olan nesneleri bulur ve yalnızca bir kez işaretler.
Parametreler
(yok)
Python
object_detection = ObjectDetection(0)

object_detection.detect_once()
Sürekli nesne algılamayı başlat / durdur
Ekrandaki nesneleri sürekli izler ve görüntü üzerinde işaretler.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | İşlem | başlat(start), durdur(stop) | - |
Python
object_detection = ObjectDetection(0)

# unit = "start"
object_detection.detect_continuous()
# unit = "stop"
object_detection.stop()
Sonucu göster
Kamera görüntüsünde nesne algılama sonucunun gösterilip gösterilmeyeceğini belirler.
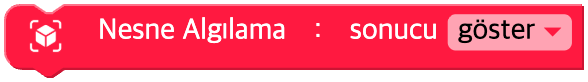
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| on | Açılır liste seçeneği | Görüntüleme ON / OFF | göster(on=True), gizle(off=False) | TRUE |
Python
object_detection = ObjectDetection(0)

object_detection.display(True)
object_detection.display(False)
Nesnenin konumu
Belirtilen nesnenin konumunu ve boyutunu döndürür.
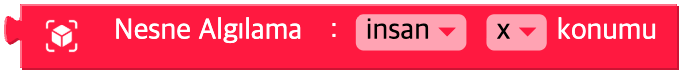
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Nesnenin adı | 80 nesne sınıfı ('person', 'bicycle', 'car', 'motorcycle', 'airplane', 'bus', 'cat', 'dog', 'apple', 'cup', 'laptop', 'cell_phone' ve diğerleri) | - |
| pos | Açılır liste seçeneği | Koordinat | x, y | - |
Python
object_detection = ObjectDetection(0)

object_detection.object('person', 'x')
object_detection.object('bicycle', 'y')
Nesnenin dikdörtgeni
Belirtilen nesneyi çevreleyen dikdörtgenin konumunu ve boyutunu döndürür.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Nesnenin adı | 80 nesne sınıfı | - |
| pos | Açılır liste seçeneği | Dikdörtgen bilgisi | min_x, max_x, min_y, max_y, width, height, area | - |
Python
object_detection = ObjectDetection(0)

object_detection.object('person', 'width')
object_detection.object('car', 'area')
İki nesne arasındaki mesafe
İki nesne sınıfı arasındaki mesafeyi döndürür.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit1 | Açılır liste seçeneği | Birinci nesnenin adı | 80 nesne sınıfı | - |
| unit2 | Açılır liste seçeneği | İkinci nesnenin adı | 80 nesne sınıfı | - |
| type | Açılır liste seçeneği | Mesafe türü | mesafe (atlanır ya da None), yatay mesafe(horizontal), dikey mesafe(vertical) | None |
Python
object_detection = ObjectDetection(0)

object_detection.get_distance('person', 'bicycle')  # mesafe
object_detection.get_distance('person', 'car', 'horizontal')  # yatay mesafe
Nesnenin güveni
Seçilen nesnenin doğru tanınma olasılığı (güveni)
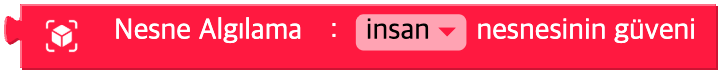
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Nesnenin adı | 80 nesne sınıfı | - |
Python
object_detection = ObjectDetection(0)

object_detection.object_confidence('person')
Model yükleme durumu
Nesne modelinin yükleme durumunu döndürür.
Model henüz yüklenmemişse 0, yüklenirken 1, yükleme bittiğinde 2 döndürür.

Parametreler
(yok)
Python
object_detection = ObjectDetection(0)

object_detection.model_state()
Nesne algılandı mı
Nesnenin bulunup bulunmadığı
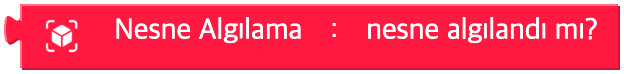
Parametreler
(yok)
Python
object_detection = ObjectDetection(0)

object_detection.detected()
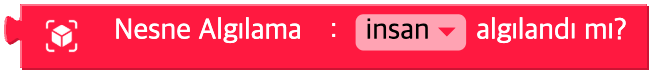
Belirli nesne algılandı mı
Seçilen nesnenin bulunup bulunmadığı
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Nesnenin adı | 80 nesne sınıfı | - |
Python
object_detection = ObjectDetection(0)

object_detection.object_detected('person')