
CSD-09 Motor
Örnek bildirimi
CSD-09 Motor(CSD09) bloğunu çalışma alanına eklediğinizde Python koduna aşağıdaki örnek bildirimi kendiliğinden eklenir:
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| index | Açılır liste seçeneği | Örnek numarası (0'dan başlar) | 0 veya daha büyük tam sayı | 0 |
Servo motoru başlat
Servo motorun kullanacağı portu belirler.
Port belirlenmezse motor düzgün çalışmaz.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Servo motor portu | Sa, Sb, Sc | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_servo_motor('Sa')
Servo motor açısını ayarla
Seçilen porttaki servo motorun açısını ayarlar.
Seçilebilecek değerlerin aralığı 0 ile 180 arasındadır.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Servo motor portu | Sa, Sb, Sc | son start_servo_motor çağrısındaki port |
| value | Giriş (alan) | Dönüş açısı (derece) | 0 ile 180 arasında tam sayı | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_servo_motor('Sa', 90)
Servo motor açısını değiştir
Seçilen porttaki servo motorun açısını değiştirir.
Seçilebilecek değerlerin aralığı -180 ile 180 arasındadır.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Servo motor portu | Sa, Sb, Sc | son start_servo_motor çağrısındaki port |
| value | Giriş (alan) | Değiştirilecek açı farkı | Tam sayı | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_servo_motor('Sa', 10)
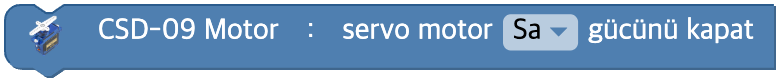
Servo motoru durdur
Seçilen porttaki servo motorun gücünü kapatır.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Servo motor portu | Sa, Sb, Sc | son start_servo_motor çağrısındaki port |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.stop_servo_motor('Sa')
DC motoru başlat
Seçilen portu kullanarak DC motoru denetlenebilir duruma getirir. DC motorla ilgili diğer blokları kullanmadan önce bir kez çağrılmalıdır.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | DC motor portu | Mab, Mcd | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_dc_motor('Mab')
DC motor hızını ayarla
DC motorun PWM çıkış değerini ayarlar.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | DC motor portu | Mab, Mcd | son start_dc_motor çağrısındaki port |
| value | Giriş (alan) | PWM çıkış değeri | 0 ile 100 arasında tam sayı | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_dc_motor('Mab', 50)
DC motor hızını değiştir
DC motorun geçerli PWM çıkış değerine yazdığınız değişimi ekleyerek yeni değeri ayarlar.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | DC motor portu | Mab, Mcd | son start_dc_motor çağrısındaki port |
| value | Giriş (alan) | Değiştirilecek PWM farkı | Tam sayı | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_dc_motor('Mab', 10)
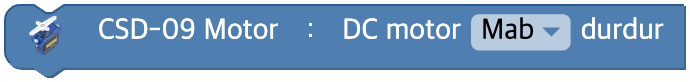
DC motoru durdur
DC motorun çıkışını durdurur.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | DC motor portu | Mab, Mcd | son start_dc_motor çağrısındaki port |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.stop_dc_motor('Mab')
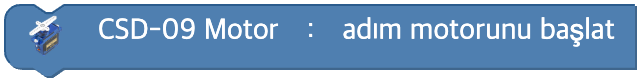
Adım motorunu başlat
Adım motorunu kullanılabilir duruma getirir.
Parametreler
(yok)
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_step_motor()
Adım motoru modunu ayarla
Adım motorunun denetleneceği modu ayarlar.
Mod ayrıca ayarlanmazsa varsayılan olarak 'güç' moduna ayarlanır.
Dikkat! Adım motoru dönerken mod değiştirilmemelidir.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Sürüş modu | kapalı(off), normal(wave_step), güç(full_step) | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_step_motor_mode('full_step')
Adım motoru hızını ayarla
Adım motorunun hızını ayarlar.
Seçilebilecek değerlerin aralığı -1000 ile 1000 arasındadır.
Değer negatifse motor ters yönde döner.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| value | Giriş (alan) | Dönüş hızı (PPS) | 0 veya daha büyük tam sayı | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_step_motor_speed(100)
Adım motorunu döndür
Adım motorunun döneceği darbe sayısını ayarlar.
Seçilebilecek değerlerin aralığı 0 ile 65535 arasındadır.
Adım motorunun hızı seçilmemişse motor dönmez.
Beklensin seçeneği işaretlenirse dönüş tamamlanana kadar beklenir.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| value | Giriş (alan) | Dönülecek adım sayısı | Tam sayı | - |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

# wait = TRUE
csd09.rotate_step_motor(360, wait=True)

# wait = FALSE
csd09.rotate_step_motor(360, wait=False)
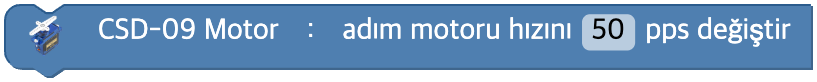
Adım motoru hızını değiştir
Adım motorunun hızını değiştirir.
Seçilebilecek değerlerin aralığı -2000 ile 2000 arasındadır.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| value | Giriş (alan) | Değiştirilecek PPS farkı | Tam sayı | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_step_motor_speed(10)
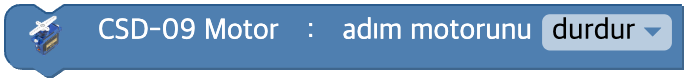
Adım motorunu durdur
Adım motorunu durdurur ya da gücünü kapatır.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Durdurma biçimi | durdur(stop), gücü kapat(power) | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

# unit = "stop"
csd09.stop_step_motor()

# unit = "power"
csd09.turn_off_step_motor()
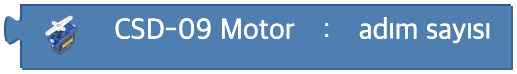
Toplam adım sayısı
Adım motorunun şimdiye kadar döndüğü toplam adım sayısını döndürür.
Parametreler
(yok)
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.get_steps()