
CSD-09 มอเตอร์
การประกาศอินสแตนซ์
เมื่อเพิ่มบล็อก CSD-09 มอเตอร์ (CSD09) ลงในพื้นที่ทำงาน การประกาศอินสแตนซ์ต่อไปนี้จะถูกแทรกลงในโค้ด Python โดยอัตโนมัติ:
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| index | ตัวเลือกดรอปดาวน์ | หมายเลขอินสแตนซ์ (เริ่มจาก 0) | จำนวนเต็ม 0 ขึ้นไป | 0 |
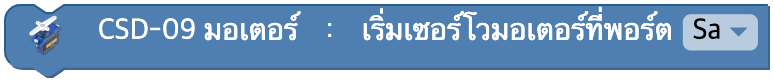
เริ่มเซอร์โวมอเตอร์ที่พอร์ต
กำหนดพอร์ตที่จะใช้เซอร์โวมอเตอร์
ถ้าไม่กำหนดพอร์ต มอเตอร์จะไม่ทำงานตามปกติ
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | พอร์ตเซอร์โวมอเตอร์ | Sa, Sb, Sc | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_servo_motor('Sa')
ตั้งค่ามุมของเซอร์โวมอเตอร์
ตั้งมุมของเซอร์โวมอเตอร์ที่พอร์ตที่กำหนด
ช่วงของค่าที่เลือกได้คือ 0 ~ 180

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | พอร์ตเซอร์โวมอเตอร์ | Sa, Sb, Sc | พอร์ตของ start_servo_motor ครั้งล่าสุด |
| value | ค่าป้อนเข้า (ฟิลด์) | มุมที่หมุน (องศา) | จำนวนเต็ม 0 ~ 180 | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_servo_motor('Sa', 90)
เปลี่ยนมุมของเซอร์โวมอเตอร์
เปลี่ยนมุมของเซอร์โวมอเตอร์ที่พอร์ตที่กำหนด
ช่วงของค่าที่เลือกได้คือ -180 ~ 180

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | พอร์ตเซอร์โวมอเตอร์ | Sa, Sb, Sc | พอร์ตของ start_servo_motor ครั้งล่าสุด |
| value | ค่าป้อนเข้า (ฟิลด์) | ผลต่างมุมที่จะเปลี่ยน | จำนวนเต็ม | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_servo_motor('Sa', 10)
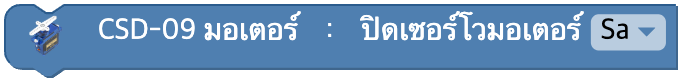
ปิดเซอร์โวมอเตอร์
ปิดไฟเลี้ยงของเซอร์โวมอเตอร์ที่พอร์ตที่กำหนด
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | พอร์ตเซอร์โวมอเตอร์ | Sa, Sb, Sc | พอร์ตของ start_servo_motor ครั้งล่าสุด |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.stop_servo_motor('Sa')
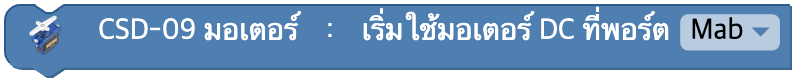
เริ่มใช้มอเตอร์ DC ที่พอร์ต
ทำให้ควบคุมมอเตอร์ DC ผ่านพอร์ตที่กำหนดได้ ต้องเรียกใช้หนึ่งครั้งก่อนใช้บล็อกอื่นที่เกี่ยวกับมอเตอร์ DC
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | พอร์ตมอเตอร์ DC | Mab, Mcd | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_dc_motor('Mab')
ตั้งค่าความเร็วของมอเตอร์ DC
ตั้งค่าเอาต์พุต PWM ของมอเตอร์ DC

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | พอร์ตมอเตอร์ DC | Mab, Mcd | พอร์ตของ start_dc_motor ครั้งล่าสุด |
| value | ค่าป้อนเข้า (ฟิลด์) | ค่าเอาต์พุต PWM | จำนวนเต็ม 0 ~ 100 | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_dc_motor('Mab', 50)
เปลี่ยนความเร็วของมอเตอร์ DC
นำค่าเปลี่ยนแปลงที่ป้อนไปบวกกับค่าเอาต์พุต PWM ปัจจุบันของมอเตอร์ DC แล้วตั้งเป็นค่าใหม่

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | พอร์ตมอเตอร์ DC | Mab, Mcd | พอร์ตของ start_dc_motor ครั้งล่าสุด |
| value | ค่าป้อนเข้า (ฟิลด์) | ผลต่าง PWM ที่จะเปลี่ยน | จำนวนเต็ม | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_dc_motor('Mab', 10)
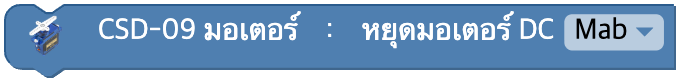
หยุดมอเตอร์ DC
หยุดเอาต์พุตของมอเตอร์ DC
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | พอร์ตมอเตอร์ DC | Mab, Mcd | พอร์ตของ start_dc_motor ครั้งล่าสุด |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.stop_dc_motor('Mab')
เริ่มใช้สเต็ปมอเตอร์
เริ่มใช้งานสเต็ปมอเตอร์
พารามิเตอร์
(ไม่มี)
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_step_motor()
ตั้งค่าโหมดของสเต็ปมอเตอร์
ตั้งโหมดที่จะใช้ควบคุมสเต็ปมอเตอร์
ถ้าไม่ตั้งโหมดไว้ จะใช้โหมด 'กำลัง' เป็นค่าเริ่มต้น
ข้อควรระวัง! ห้ามเปลี่ยนโหมดขณะที่สเต็ปมอเตอร์กำลังหมุน

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | โหมดการขับ | ปิด(off), ปกติ(wave_step), กำลัง(full_step) | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_step_motor_mode('full_step')
ตั้งค่าความเร็วของสเต็ปมอเตอร์
ตั้งความเร็วของสเต็ปมอเตอร์
ช่วงของค่าที่เลือกได้คือ -1000 ~ 1000
ถ้าค่าเป็นลบ จะหมุนไปในทิศทางตรงข้าม

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| value | ค่าป้อนเข้า (ฟิลด์) | ความเร็วในการหมุน (PPS) | จำนวนเต็ม 0 ขึ้นไป | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_step_motor_speed(100)
หมุนสเต็ปมอเตอร์
ตั้งจำนวนพัลส์ที่จะหมุนสเต็ปมอเตอร์
ช่วงของค่าที่เลือกได้คือ 0 ~ 65535
ถ้ายังไม่ได้เลือกความเร็วของสเต็ปมอเตอร์ มอเตอร์จะไม่หมุน
ถ้าทำเครื่องหมายที่ รอ จะรอจนกว่าการหมุนจะเสร็จสิ้น

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| value | ค่าป้อนเข้า (ฟิลด์) | จำนวนสเต็ปที่จะหมุน | จำนวนเต็ม | - |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

# wait = TRUE
csd09.rotate_step_motor(360, wait=True)

# wait = FALSE
csd09.rotate_step_motor(360, wait=False)
เปลี่ยนความเร็วของสเต็ปมอเตอร์
เปลี่ยนความเร็วของสเต็ปมอเตอร์
ช่วงของค่าที่เลือกได้คือ -2000 ~ 2000

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| value | ค่าป้อนเข้า (ฟิลด์) | ผลต่าง PPS ที่จะเปลี่ยน | จำนวนเต็ม | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_step_motor_speed(10)
หยุดสเต็ปมอเตอร์
หยุดสเต็ปมอเตอร์หรือปิดไฟเลี้ยง
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | วิธีการหยุด | หยุด(stop), ปิดไฟเลี้ยง(power) | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

# unit = "stop"
csd09.stop_step_motor()

# unit = "power"
csd09.turn_off_step_motor()
จำนวนสเต็ปสะสม
คืนจำนวนสเต็ปสะสมที่สเต็ปมอเตอร์หมุนไปแล้วจนถึงตอนนี้
พารามิเตอร์
(ไม่มี)
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.get_steps()