
CSD-09 Motor
Instanserklæring
Når du tilføjer en CSD-09 Motor(CSD09)-blok i arbejdsområdet, indsættes følgende instanserklæring automatisk i Python-koden:
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| index | Rullemenupunkt | Instansnummer (starter ved 0) | Heltal 0 eller større | 0 |
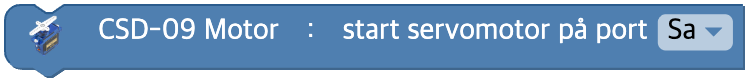
Start servomotoren
Angiver, hvilken port servomotoren skal bruge.
Hvis du ikke angiver en port, virker motoren ikke som den skal.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Servomotorens port | Sa, Sb, Sc | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_servo_motor('Sa')
Sæt servomotorens vinkel
Indstiller vinklen for servomotoren på den angivne port.
De værdier, du kan vælge, går fra 0 til 180.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Servomotorens port | Sa, Sb, Sc | Porten fra seneste start_servo_motor |
| value | Input (felt) | Drejevinkel (grader) | Heltal 0 til 180 | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_servo_motor('Sa', 90)
Ændr servomotorens vinkel
Ændrer vinklen for servomotoren på den angivne port.
De værdier, du kan vælge, går fra -180 til 180.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Servomotorens port | Sa, Sb, Sc | Porten fra seneste start_servo_motor |
| value | Input (felt) | Vinkelændring | Heltal | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_servo_motor('Sa', 10)
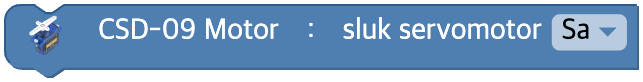
Sluk servomotoren
Slukker strømmen til servomotoren på den angivne port.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Servomotorens port | Sa, Sb, Sc | Porten fra seneste start_servo_motor |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.stop_servo_motor('Sa')
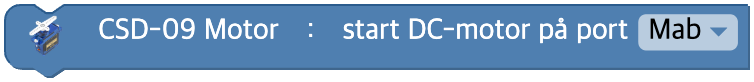
Start DC-motoren
Gør det muligt at styre DC-motoren via den angivne port. Blokken skal kaldes én gang, før du bruger de andre blokke til DC-motoren.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | DC-motorens port | Mab, Mcd | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_dc_motor('Mab')
Sæt DC-motorens hastighed
Indstiller PWM-udgangsværdien for DC-motoren.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | DC-motorens port | Mab, Mcd | Porten fra seneste start_dc_motor |
| value | Input (felt) | PWM-udgangsværdi | Heltal 0 til 100 | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_dc_motor('Mab', 50)
Ændr DC-motorens hastighed
Lægger den angivne ændring til DC-motorens nuværende PWM-udgangsværdi og indstiller den nye værdi.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | DC-motorens port | Mab, Mcd | Porten fra seneste start_dc_motor |
| value | Input (felt) | PWM-ændring | Heltal | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_dc_motor('Mab', 10)
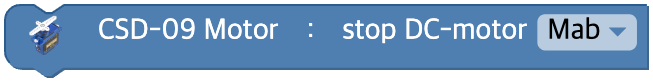
Stop DC-motoren
Standser DC-motorens udgang.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | DC-motorens port | Mab, Mcd | Porten fra seneste start_dc_motor |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.stop_dc_motor('Mab')
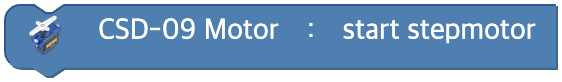
Start stepmotoren
Begynder at bruge stepmotoren.
Parametre
(ingen)
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_step_motor()
Sæt stepmotorens tilstand
Indstiller, hvilken tilstand stepmotoren skal styres i.
Hvis du ikke indstiller en tilstand, bruges tilstanden power som standard.
Bemærk! Du må ikke skifte tilstand, mens stepmotoren drejer.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Drivtilstand | fra(off), normal(wave_step), power(full_step) | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_step_motor_mode('full_step')
Sæt stepmotorens hastighed
Indstiller stepmotorens hastighed.
De værdier, du kan vælge, går fra -1000 til 1000.
Ved en negativ værdi drejer motoren den modsatte vej.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| value | Input (felt) | Drejehastighed (pps) | Heltal 0 eller større | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_step_motor_speed(100)
Rotér stepmotoren
Indstiller, hvor mange pulser stepmotoren skal dreje.
De værdier, du kan vælge, går fra 0 til 65535.
Hvis du ikke har valgt en hastighed for stepmotoren, drejer den ikke.
Hvis vent er markeret, venter kørslen, indtil drejningen er færdig.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| value | Input (felt) | Antal trin der skal drejes | Heltal | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

# wait = TRUE
csd09.rotate_step_motor(360, wait=True)

# wait = FALSE
csd09.rotate_step_motor(360, wait=False)
Ændr stepmotorens hastighed
Ændrer stepmotorens hastighed.
De værdier, du kan vælge, går fra -2000 til 2000.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| value | Input (felt) | Ændring i pps | Heltal | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_step_motor_speed(10)
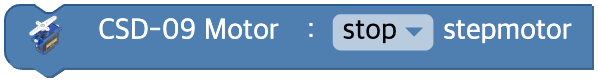
Stop stepmotoren
Standser stepmotoren eller slukker strømmen til den.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Måde at stoppe på | stop(stop), sluk strømmen(power) | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

# unit = "stop"
csd09.stop_step_motor()

# unit = "power"
csd09.turn_off_step_motor()
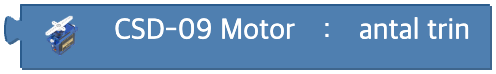
Antal trin
Returnerer det samlede antal trin, stepmotoren har drejet indtil nu.
Parametre
(ingen)
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.get_steps()