
CSD-09 Motor
Declarar a instância
Se acrescentares um bloco de CSD-09 Motor(CSD09) à área de trabalho, no código Python é inserida automaticamente a declaração de instância seguinte:
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| index | Opção de lista | Número da instância (começa em 0) | inteiro ≥ 0 | 0 |
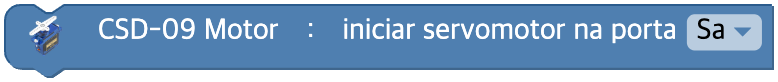
Iniciar o servomotor
Indica a porta em que o servomotor é usado.
Sem indicar a porta, o motor não funciona corretamente.
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| unit | Opção de lista | Porta do servomotor | Sa, Sb, Sc | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_servo_motor('Sa')
Definir o ângulo do servomotor
Define o ângulo do servomotor da porta indicada.
O intervalo dos valores que podes escolher é 0 ~ 180.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| unit | Opção de lista | Porta do servomotor | Sa, Sb, Sc | a porta do último start_servo_motor |
| value | Entrada (campo) | Ângulo de rotação (graus) | inteiro 0 ~ 180 | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_servo_motor('Sa', 90)
Alterar o ângulo do servomotor
Altera o ângulo do servomotor da porta indicada.
O intervalo dos valores que podes escolher é -180 ~ 180.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| unit | Opção de lista | Porta do servomotor | Sa, Sb, Sc | a porta do último start_servo_motor |
| value | Entrada (campo) | Diferença de ângulo da alteração | inteiro | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_servo_motor('Sa', 10)
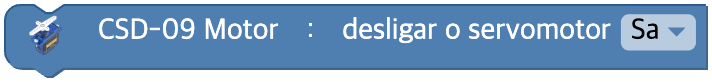
Parar o servomotor
Desliga a alimentação do servomotor da porta indicada.
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| unit | Opção de lista | Porta do servomotor | Sa, Sb, Sc | a porta do último start_servo_motor |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.stop_servo_motor('Sa')
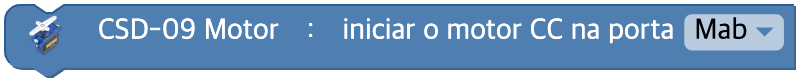
Iniciar o motor CC
Permite controlar o motor CC através da porta indicada. Este bloco tem de ser chamado uma vez antes de usares outros blocos do motor CC.
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| unit | Opção de lista | Porta do motor CC | Mab, Mcd | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_dc_motor('Mab')
Definir a velocidade do motor CC
Define o valor de saída PWM do motor CC.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| unit | Opção de lista | Porta do motor CC | Mab, Mcd | a porta do último start_dc_motor |
| value | Entrada (campo) | Valor de saída PWM | inteiro 0 ~ 100 | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_dc_motor('Mab', 50)
Alterar a velocidade do motor CC
Soma a alteração introduzida ao valor de saída PWM atual do motor CC e define assim um valor novo.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| unit | Opção de lista | Porta do motor CC | Mab, Mcd | a porta do último start_dc_motor |
| value | Entrada (campo) | Diferença de PWM da alteração | inteiro | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_dc_motor('Mab', 10)
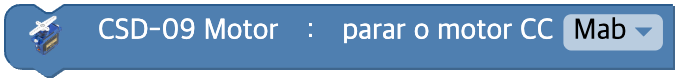
Parar o motor CC
Para a saída do motor CC.
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| unit | Opção de lista | Porta do motor CC | Mab, Mcd | a porta do último start_dc_motor |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.stop_dc_motor('Mab')
Iniciar o motor de passo
Usa o motor de passo.
Parâmetros
(nenhum)
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_step_motor()
Definir o modo do motor de passo
Define o modo em que o motor de passo é controlado.
Se não definires um modo próprio, está definido por predefinição o modo «Power».
Atenção! Não mudes o modo enquanto o motor de passo estiver a girar.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| unit | Opção de lista | Modo de funcionamento | off (desligado), normal(wave_step), Power(full_step) | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_step_motor_mode('full_step')
Definir a velocidade do motor de passo
Define a velocidade do motor de passo.
O intervalo dos valores que podes escolher é -1000 ~ 1000.
Com um valor negativo, o motor gira no sentido contrário.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| value | Entrada (campo) | Velocidade de rotação (PPS) | inteiro ≥ 0 | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_step_motor_speed(100)
Girar o motor de passo
Define o número de impulsos que o motor de passo gira.
O intervalo dos valores que podes escolher é 0 ~ 65535.
Se não tiveres escolhido uma velocidade para o motor de passo, ele não gira.
Se marcares «aguardar», aguarda-se até a rotação terminar.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| value | Entrada (campo) | Número de passos | inteiro | - |
| wait | Caixa de verificação | Aguardar que termine | TRUE / FALSE | TRUE |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

# wait = TRUE
csd09.rotate_step_motor(360, wait=True)

# wait = FALSE
csd09.rotate_step_motor(360, wait=False)
Alterar a velocidade do motor de passo
Altera a velocidade do motor de passo.
O intervalo dos valores que podes escolher é -2000 ~ 2000.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| value | Entrada (campo) | Diferença de PPS da alteração | inteiro | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_step_motor_speed(10)
Parar o motor de passo
Para o motor de passo ou desliga a sua alimentação.
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| unit | Opção de lista | Forma de parar | parar(stop), desligar a alimentação(power) | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

# unit = "stop"
csd09.stop_step_motor()

# unit = "power"
csd09.turn_off_step_motor()
Número de passos
Devolve o número total de passos que o motor de passo girou até agora.
Parâmetros
(nenhum)
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.get_steps()