
Wykrywanie obiektów
Deklaracja instancji
Po dodaniu bloku Wykrywanie obiektów(ObjectDetection) do obszaru roboczego w kodzie Python automatycznie pojawia się następująca deklaracja instancji:
object_detection = ObjectDetection(0)
# Gdy instancji jest więcej
object_detection_1 = ObjectDetection(1)
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| index | Opcja listy rozwijanej | Numer instancji (licząc od 0) | Liczba całkowita 0 lub większa | 0 |
Ustaw kamerę
Ustawia kamerę używaną do wykrywania obiektów.
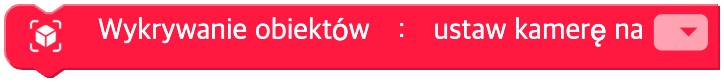
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Nazwa urządzenia kamery | Nazwa kamery w systemie | - |
Python
object_detection = ObjectDetection(0)

object_detection.device('')
Załaduj model obiektów
Wczytuje wytrenowany model obiektów. Bez tego kroku nie da się korzystać z funkcji modułu „Wykrywanie obiektów".

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| wait | Pole wyboru | Czy czekać na zakończenie ładowania | TRUE / FALSE | TRUE |
Python
object_detection = ObjectDetection(0)

object_detection.load_model(wait=True)
Ustaw maksymalną liczbę obiektów
Ustawia, ile obiektów można znaleźć najwyżej. Zakres liczby obiektów to od 0 do 10.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| data | Wejście (blok) | Maksymalna liczba obiektów | Liczba całkowita od 0 do 10 | - |
Python
object_detection = ObjectDetection(0)

object_detection.max_objects(5)
Ustaw próg pewności
Ustawia najniższe prawdopodobieństwo (pewność) przy wykrywaniu obiektów. Obiekt pojawia się na ekranie tylko wtedy, gdy pewność jest nie mniejsza niż podana. Zakres pewności to od 0 do 1.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| data | Wejście (blok) | Próg pewności | Liczba rzeczywista od 0 do 1 | - |
Python
object_detection = ObjectDetection(0)

object_detection.confidence_threshold(0.5)
Wykryj obiekty raz
Znajduje obiekty obecne teraz na ekranie i zaznacza je tylko raz.
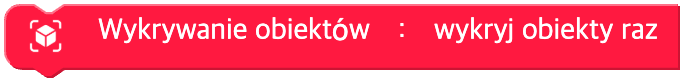
Parametry
(brak)
Python
object_detection = ObjectDetection(0)

object_detection.detect_once()
Uruchom / zatrzymaj ciągłe wykrywanie obiektów
Śledzi na bieżąco obiekty obecne na ekranie i zaznacza je na obrazie.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Działanie | uruchom(start), zatrzymaj(stop) | - |
Python
object_detection = ObjectDetection(0)

# unit = "start"
object_detection.detect_continuous()
# unit = "stop"
object_detection.stop()
Pokaż wynik
Decyduje, czy na obrazie z kamery ma być pokazywany wynik wykrywania obiektów.
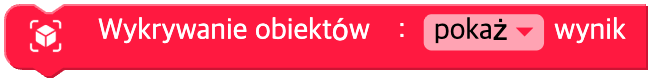
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| on | Opcja listy rozwijanej | Wyświetlanie ON / OFF | pokaż(on=True), ukryj(off=False) | TRUE |
Python
object_detection = ObjectDetection(0)

object_detection.display(True)
object_detection.display(False)
Położenie obiektu
Zwraca położenie i rozmiar wskazanego obiektu.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Nazwa obiektu | 80 klas obiektów ('person', 'bicycle', 'car', 'motorcycle', 'airplane', 'bus', 'cat', 'dog', 'apple', 'cup', 'laptop', 'cell_phone' i inne) | - |
| pos | Opcja listy rozwijanej | Współrzędna | x, y | - |
Python
object_detection = ObjectDetection(0)

object_detection.object('person', 'x')
object_detection.object('bicycle', 'y')
Prostokąt obiektu
Zwraca położenie i rozmiar prostokąta obejmującego wskazany obiekt.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Nazwa obiektu | 80 klas obiektów | - |
| pos | Opcja listy rozwijanej | Informacja o prostokącie | min_x, max_x, min_y, max_y, width, height, area | - |
Python
object_detection = ObjectDetection(0)

object_detection.object('person', 'width')
object_detection.object('car', 'area')
Odległość między dwoma obiektami
Zwraca odległość między dwiema klasami obiektów.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit1 | Opcja listy rozwijanej | Nazwa pierwszego obiektu | 80 klas obiektów | - |
| unit2 | Opcja listy rozwijanej | Nazwa drugiego obiektu | 80 klas obiektów | - |
| type | Opcja listy rozwijanej | Rodzaj odległości | odległość (pominięta albo None), odległość pozioma(horizontal), odległość pionowa(vertical) | None |
Python
object_detection = ObjectDetection(0)

object_detection.get_distance('person', 'bicycle')  # odległość
object_detection.get_distance('person', 'car', 'horizontal')  # odległość pozioma
Pewność obiektu
Prawdopodobieństwo (pewność), że wybrany obiekt został rozpoznany poprawnie

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Nazwa obiektu | 80 klas obiektów | - |
Python
object_detection = ObjectDetection(0)

object_detection.object_confidence('person')
Stan modelu
Zwraca stan ładowania modelu obiektów.
Zwraca 0, jeśli model nie został jeszcze wczytany, 1 w trakcie wczytywania i 2 po jego zakończeniu.

Parametry
(brak)
Python
object_detection = ObjectDetection(0)

object_detection.model_state()
Czy wykryto obiekt
Czy obiekt został znaleziony
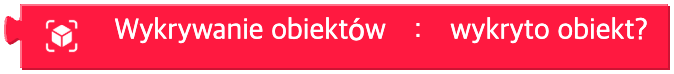
Parametry
(brak)
Python
object_detection = ObjectDetection(0)

object_detection.detected()
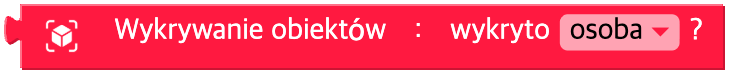
Czy wykryto dany obiekt
Czy wybrany obiekt został znaleziony
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Nazwa obiektu | 80 klas obiektów | - |
Python
object_detection = ObjectDetection(0)

object_detection.object_detected('person')