
Détection d'objet
Déclarer l'instance
Si tu ajoutes un bloc de Détection d'objet (ObjectDetection) à la zone de travail, la déclaration d'instance suivante est insérée automatiquement dans le code Python :
object_detection = ObjectDetection(0)
# s'il y a plusieurs instances
object_detection_1 = ObjectDetection(1)
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| index | Option de liste | Numéro de l'instance (commence à 0) | entier supérieur ou égal à 0 | 0 |
Choisir la caméra
Règle la caméra pour la détection d'objet.
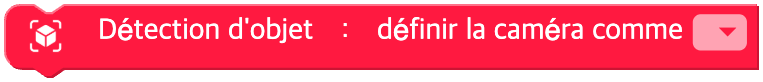
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Nom de la caméra | étiquettes des caméras du système | - |
Python
object_detection = ObjectDetection(0)

object_detection.device('')
Charger le modèle
Charge le modèle d'objet entraîné. Cette opération est indispensable pour pouvoir utiliser les fonctions du module « Détection d'objet ».

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| wait | Case à cocher | S'il faut attendre la fin du chargement | TRUE / FALSE | TRUE |
Python
object_detection = ObjectDetection(0)

object_detection.load_model(wait=True)
Régler le nombre maximal d'objets
Règle le nombre maximal d'objets que l'on peut trouver. La plage du nombre d'objets est 0 ~ 10.
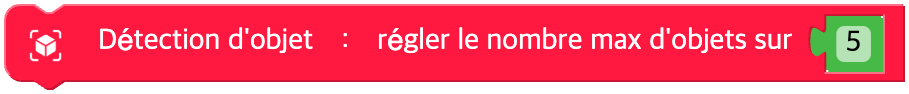
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| data | Entrée (bloc) | Nombre maximal d'objets | entier 0 ~ 10 | - |
Python
object_detection = ObjectDetection(0)

object_detection.max_objects(5)
Régler le seuil de confiance
Règle la probabilité (confiance) minimale pour la détection d'objet. Seuls les objets dont la probabilité (confiance) est égale ou supérieure sont affichés à l'écran. La plage de la probabilité (confiance) est 0 ~ 1.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| data | Entrée (bloc) | Seuil de confiance | décimal 0 ~ 1 | - |
Python
object_detection = ObjectDetection(0)

object_detection.confidence_threshold(0.5)
Détecter une fois
Cherche les objets présents dans l'image actuelle et les affiche une seule fois.
Paramètres
(aucun)
Python
object_detection = ObjectDetection(0)

object_detection.detect_once()
Démarrer / arrêter la détection continue
Suit en continu les objets présents dans l'image actuelle et les affiche à l'écran.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Action | démarrer(start), arrêter(stop) | - |
Python
object_detection = ObjectDetection(0)

# unit = "start"
object_detection.detect_continuous()
# unit = "stop"
object_detection.stop()
Afficher le résultat de la détection
Décide s'il faut afficher ou non le résultat de la détection d'objet sur l'image de la caméra.
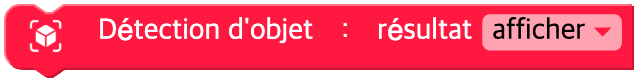
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| on | Option de liste | Affichage ON / OFF | afficher(on=True), masquer(off=False) | TRUE |
Python
object_detection = ObjectDetection(0)

object_detection.display(True)
object_detection.display(False)
Informations sur la position de l'objet
Renvoie la position et la taille de l'objet indiqué.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Nom de l'objet | 80 classes d'objets ('person', 'bicycle', 'car', 'motorcycle', 'airplane', 'bus', 'cat', 'dog', 'apple', 'cup', 'laptop', 'cell_phone' et d'autres) | - |
| pos | Option de liste | Coordonnée | x, y | - |
Python
object_detection = ObjectDetection(0)

object_detection.object('person', 'x')
object_detection.object('bicycle', 'y')
Informations sur le rectangle de l'objet
Renvoie la position et la taille du rectangle de la zone de l'objet indiqué.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Nom de l'objet | 80 classes d'objets | - |
| pos | Option de liste | Information sur le rectangle | min_x, max_x, min_y, max_y, width, height, area | - |
Python
object_detection = ObjectDetection(0)

object_detection.object('person', 'width')
object_detection.object('car', 'area')
Distance entre deux objets
Renvoie la distance entre deux classes d'objets.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit1 | Option de liste | Nom du premier objet | 80 classes d'objets | - |
| unit2 | Option de liste | Nom du deuxième objet | 80 classes d'objets | - |
| type | Option de liste | Type de distance | distance(omis ou None), distance horizontale(horizontal), distance verticale(vertical) | None |
Python
object_detection = ObjectDetection(0)

object_detection.get_distance('person', 'bicycle')  # distance
object_detection.get_distance('person', 'car', 'horizontal')  # distance horizontale
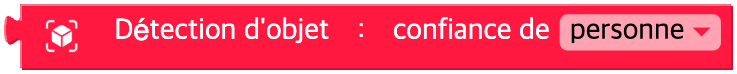
Confiance de l'objet
La probabilité (confiance) que l'objet choisi soit correct
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Nom de l'objet | 80 classes d'objets | - |
Python
object_detection = ObjectDetection(0)

object_detection.object_confidence('person')
État du modèle
Renvoie l'état de chargement du modèle d'objet.
Renvoie 0 s'il n'est pas encore chargé, 1 si le chargement est en cours et 2 si le chargement est terminé.

Paramètres
(aucun)
Python
object_detection = ObjectDetection(0)

object_detection.model_state()
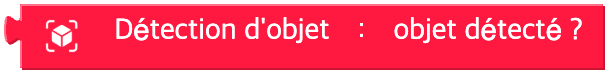
Si l'objet est détecté
Si un objet a été trouvé
Paramètres
(aucun)
Python
object_detection = ObjectDetection(0)

object_detection.detected()
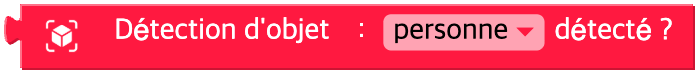
Un objet donné a-t-il été détecté ?
Si l'objet choisi a été trouvé
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Nom de l'objet | 80 classes d'objets | - |
Python
object_detection = ObjectDetection(0)

object_detection.object_detected('person')