
Turtle
Deklaracja instancji
Po dodaniu bloku Turtle do obszaru roboczego w kodzie Python automatycznie pojawia się następująca deklaracja instancji:
turtle = Turtle(0)
# Gdy instancji jest więcej
turtle_1 = Turtle(1)
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| index | Opcja listy rozwijanej | Numer instancji (licząc od 0) | Liczba całkowita 0 lub większa | 0 |
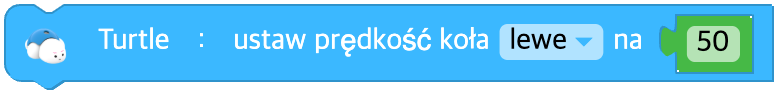
Ustaw prędkość koła
Określa prędkość koła. Zakres prędkości to od -100 do 100.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Wybór koła | lewe(left), prawe(right), oba(both) | - |
| speed | Wejście (blok) | Prędkość koła | Liczba całkowita od -100 do 100, 0: zatrzymanie | - |
Python
turtle = Turtle(0)

turtle.set_wheel_speed('both', 50)
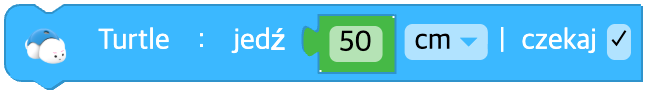
Jedź na odległość
Ustawia odległość, jaką robot ma pokonać.
Jeśli prędkość kół nie została ustawiona, robot nie jedzie.
Gdy wartość odległości wynosi 0, robot jedzie dalej z obecną prędkością kół.
Po zaznaczeniu pola czekaj program czeka, aż jazda się zakończy.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| data | Wejście (blok) | Pokonywana odległość | Liczba rzeczywista 0 lub większa | - |
| unit | Opcja listy rozwijanej | Jednostka odległości | cm, mm, cal(inch) | cm |
| wait | Pole wyboru | Czy czekać na zakończenie | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.move_distance(50, 'cm', wait=True)
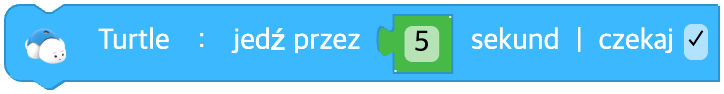
Jedź przez czas
Jedzie z obecną prędkością kół przez podany czas.
Jeśli prędkość kół nie została ustawiona, robot jedzie do przodu z prędkością domyślną.
Po zaznaczeniu pola czekaj program czeka, aż jazda się zakończy.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| data | Wejście (blok) | Czas jazdy (w sekundach) | Liczba rzeczywista 0 lub większa | - |
| wait | Pole wyboru | Czy czekać na zakończenie | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

# wait = TRUE
turtle.move_time(5, wait=True)
# wait = FALSE
turtle.move_time(0.5, wait=False)
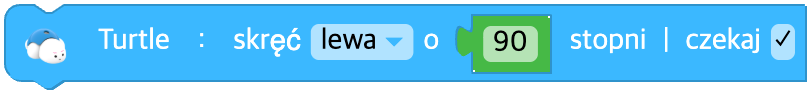
Obróć się w miejscu
Ustawia kierunek i kąt obrotu w miejscu.
Po zaznaczeniu pola czekaj program czeka, aż obrót się zakończy.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| direction | Opcja listy rozwijanej | Kierunek obrotu | lewa(left), prawa(right) | - |
| data | Wejście (blok) | Kąt obrotu (w stopniach) | Liczba rzeczywista 0 lub większa | - |
| wait | Pole wyboru | Czy czekać na zakończenie | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.turn_degree('left', 90, wait=True)
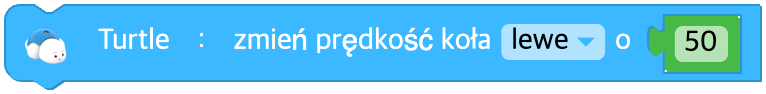
Zmień prędkość koła
Zmienia prędkość kół robota Turtle.
Nowa prędkość koła to obecna prędkość powiększona o wpisaną wartość.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Wybór koła | lewe(left), prawe(right), oba(both) | - |
| speed | Wejście (blok) | Zmiana prędkości | Liczba całkowita od -200 do 200 | - |
Python
turtle = Turtle(0)

turtle.change_wheel_speed('both', 10)
Zatrzymaj
Zatrzymuje jazdę robota Turtle.
Parametry
(brak)
Python
turtle = Turtle(0)

turtle.stop()
Czy koło się porusza?
Zwraca true, gdy koło się porusza, i false, gdy stoi.
Parametry
(brak)
Python
turtle = Turtle(0)

turtle.wheel_moving()
Obrót wokół koła
Ustawia koło, wokół którego następuje obrót, oraz kierunek i kąt.
Po zaznaczeniu pola czekaj program czeka, aż obrót się zakończy.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| base | Opcja listy rozwijanej | Koło, wokół którego następuje obrót | lewe koło(left_wheel), prawe koło(right_wheel) | - |
| direction | Opcja listy rozwijanej | Kierunek obrotu | do przodu(forward), do tyłu(backward) | - |
| data | Wejście (blok) | Kąt obrotu (w stopniach) | Liczba rzeczywista 0 lub większa | - |
| wait | Pole wyboru | Czy czekać na zakończenie | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot('left_wheel', 'forward', 90, wait=True)
Narysuj okrąg
Przy rysowaniu okręgu pisakiem ustawia kierunek, promień i kąt obrotu.
Po zaznaczeniu pola czekaj program czeka, aż obrót się zakończy.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| direction | Opcja listy rozwijanej | Kierunek obrotu | w lewo do przodu(left_forward), w lewo do tyłu(left_backward), w prawo do przodu(right_forward), w prawo do tyłu(right_backward) | - |
| degree | Wejście (blok) | Kąt obrotu (w stopniach) | Liczba rzeczywista 0 lub większa | - |
| radius | Wejście (blok) | Promień obrotu | Liczba rzeczywista 0 lub większa | - |
| unit | Opcja listy rozwijanej | Jednostka promienia | cm, mm, cal(inch) | cm |
| wait | Pole wyboru | Czy czekać na zakończenie | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot_circle('left_forward', 90, 1, 'cm', wait=True)
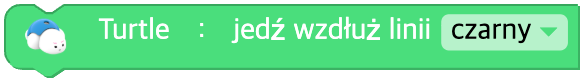
Jedź wzdłuż linii
Jedzie wzdłuż linii w wybranym kolorze, korzystając z czujnika koloru podłoża.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| line | Opcja listy rozwijanej | Kolor linii, wzdłuż której jedzie | czarny(black), czerwony(red), zielony(green), niebieski(blue), dowolny(any) | black |
Python
turtle = Turtle(0)

turtle.trace_line('black')
Jedź wzdłuż linii aż do koloru
Korzystając z czujnika koloru podłoża, jedzie wzdłuż linii w kolorze A, aż napotka kolor B.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| line | Opcja listy rozwijanej | Kolor linii, wzdłuż której jedzie | czarny(black), czerwony(red), zielony(green), niebieski(blue), dowolny(any) | - |
| color | Opcja listy rozwijanej | Kolor, przy którym się zatrzyma | czarny(black), czerwony(red), zielony(green), cyjan(cyan), niebieski(blue), magenta(magenta), dowolny(any) | - |
| wait | Pole wyboru | Czy czekać na zakończenie | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_line_until_color('black', 'red', wait=True)
Przejazd przez skrzyżowanie i zatrzymanie na następnym
Turtle skręca na skrzyżowaniu w podanym kierunku, a potem jedzie aż do następnego skrzyżowania.
Po zaznaczeniu pola czekaj program czeka, aż jazda się zakończy.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| direction | Opcja listy rozwijanej | Kierunek jazdy na skrzyżowaniu | jedź prosto(forward), skręć w lewo(left), skręć w prawo(right), zawróć(uturn) | - |
| wait | Pole wyboru | Czy czekać na zakończenie | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_intersection('left', wait=True)
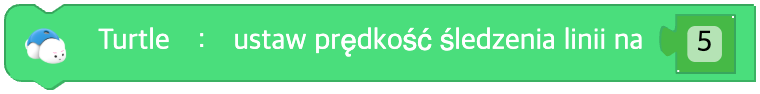
Ustaw prędkość śledzenia linii
Ustawia prędkość jazdy wzdłuż linii. Zakres prędkości to od 1 do 10.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| data | Wejście (blok) | Prędkość śledzenia linii | Liczba całkowita od 1 do 10 | - |
Python
turtle = Turtle(0)

turtle.set_trace_speed(5)
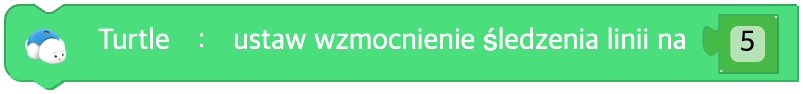
Ustaw wzmocnienie śledzenia linii
Ustawia, jak mocno robot koryguje kierunek podczas jazdy wzdłuż linii. Zakres wzmocnienia to od 1 do 10.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| data | Wejście (blok) | Wzmocnienie korekty kierunku | Liczba całkowita od 1 do 10 | - |
Python
turtle = Turtle(0)

turtle.set_trace_gain(5)
Zatrzymaj śledzenie linii
Kończy jazdę robota Turtle wzdłuż linii.
Parametry
(brak)
Python
turtle = Turtle(0)

turtle.stop_trace()
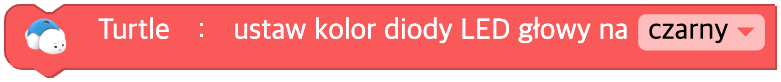
Ustaw kolor diody LED głowy
Ustawia kolor diody LED na głowie robota Turtle.
Kolor wybrany z palety jest zamieniany na nazwę koloru (tekst po angielsku) i w takiej postaci trafia do kodu. (W kodzie pojawia się nazwa koloru, a nie liczbowe wartości R, G, B.)
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| color | Kolor | Wybór z palety kolorów → zamiana na nazwę koloru (po angielsku) | Nazwy kolorów: 'black', 'red', 'yellow', 'green', 'cyan', 'blue', 'magenta', 'white' | - |
Python
turtle = Turtle(0)

turtle.set_led_color('red')
Ustaw kolor diody LED głowy blokiem z kategorii Kolor
Ustawia kolor diody LED na głowie na podstawie wyniku bloku z kategorii Kolor ([R, G, B]).

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| data | Wejście (kolor) | Blok z kategorii Kolor albo tablica [R, G, B] | [0~255, 0~255, 0~255] | - |
Python
turtle = Turtle(0)

turtle.set_led_color(*Utils.color('red'))
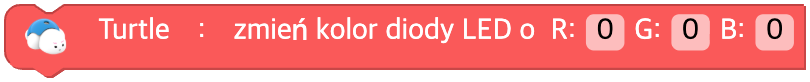
Zmień kolor diody LED o RGB
Dodaje wpisane zmiany R, G i B do obecnego koloru diody LED na głowie i ustawia nowy kolor.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| r | Wejście (pole) | Zmiana wartości czerwonej | Liczba całkowita od -255 do 255 | 0 |
| g | Wejście (pole) | Zmiana wartości zielonej | Liczba całkowita od -255 do 255 | 0 |
| b | Wejście (pole) | Zmiana wartości niebieskiej | Liczba całkowita od -255 do 255 | 0 |
Python
turtle = Turtle(0)

turtle.change_led_color(10, 0, 0)
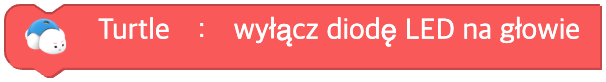
Wyłącz diodę LED na głowie
Gasi kolor diody LED na głowie.
Parametry
(brak)
Python
turtle = Turtle(0)

turtle.turn_off()
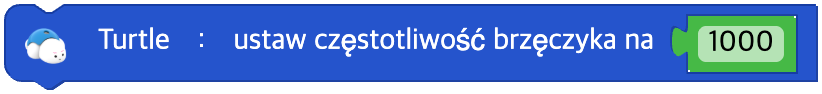
Ustaw częstotliwość brzęczyka
Ustawia dźwięk brzęczyka robota Turtle na podaną częstotliwość.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| hz | Wejście (blok) | Częstotliwość (Hz) | Liczba rzeczywista od 0 do 6553,5 | - |
Python
turtle = Turtle(0)

turtle.sound_buzz(440)
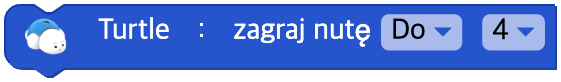
Zagraj nutę
Turtle gra podaną nutę.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| note | Opcja listy rozwijanej | Nuta | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Opcja listy rozwijanej | Oktawa | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
turtle = Turtle(0)

turtle.sound_note('D', 5)
Odtwórz klip dźwiękowy
Turtle odtwarza wybrany klip dźwiękowy.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| clip | Opcja listy rozwijanej | Nazwa klipu dźwiękowego | 'mute', 'beep', 'siren', 'engine', 'robot', 'march', 'birthday', 'dibidibidip', 'good_job' i inne | - |
| wait | Pole wyboru | Czy czekać na zakończenie | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.sound_clip('siren', wait=True)
Wyłącz dźwięk
Wyłącza dźwięk robota Turtle.
Parametry
(brak)
Python
turtle = Turtle(0)

turtle.sound_off()
Czy dźwięk jest odtwarzany?
Zwraca true, gdy dźwięk jest odtwarzany, i false, gdy nie jest.
Parametry
(brak)
Python
turtle = Turtle(0)

turtle.sound_playing()
Prędkość koła
Prędkość wybranego koła
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Odczytywane koło | lewa(left), prawa(right) | - |
Python
turtle = Turtle(0)

turtle.wheel_speed('left')
Czujnik koloru podłoża
Wartość czujnika koloru podłoża
Parametry
(brak)
Python
turtle = Turtle(0)

turtle.floor()
Kolor karty
Nazwa koloru karty odczytanego czujnikiem koloru podłoża
Parametry
(brak)
Python
turtle = Turtle(0)

turtle.card_color()
Wzór kolorów karty
Wzór kolorów karty odczytany czujnikiem koloru podłoża
Parametry
(brak)
Python
turtle = Turtle(0)

turtle.card_pattern()
Przyspieszenie ziemskie
Wartość przyspieszenia ziemskiego wzdłuż wybranej osi
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Mierzona oś | x, y, z | - |
Python
turtle = Turtle(0)

turtle.acceleration('x')
Temperatura
Wartość czujnika temperatury
Parametry
(brak)
Python
turtle = Turtle(0)

turtle.temperature()
Siła sygnału
Siła sygnału
Parametry
(brak)
Python
turtle = Turtle(0)

turtle.signal_strength()
Napięcie akumulatora
Napięcie akumulatora
Parametry
(brak)
Python
turtle = Turtle(0)

turtle.battery()
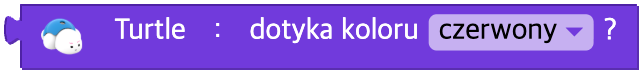
Czy dotyka koloru?
Sprawdza czujnikiem koloru robota Turtle, czy robot dotyka wskazanego koloru, i zwraca prawdę (True) lub fałsz (False).
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| color | Opcja listy rozwijanej | Nazwa koloru | unknown, red, yellow, green, cyan, blue, magenta, white | - |
Python
turtle = Turtle(0)

turtle.is_card_color('red')
Czy wzór karty to ~?
Zwraca prawdę (True) lub fałsz (False) w zależności od tego, czy wzór kolorów karty odczytany czujnikiem koloru jest zgodny z podanym.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| pattern | Opcja listy rozwijanej | Nazwa wzoru karty | 'red_yellow', 'red_green', 'blue_red' | - |
Python
turtle = Turtle(0)

turtle.is_card_pattern('red_yellow')
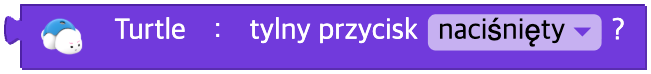
Stan tylnego przycisku
Czy przycisk na plecach jest wciśnięty albo czy został kliknięty
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| event | Opcja listy rozwijanej | Rodzaj stanu przycisku | naciśnięty(pressed), kliknięty(click), długo kliknięty(long_click) | - |
Python
turtle = Turtle(0)

turtle.button('pressed')
Zmiana stanu
Czy stan robota się zmienił
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Rodzaj stanu | Od 0 do 5 (patrz tabela poniżej) | - |
| unit | Warunek |
|---|---|
| 0 | acceleration('x') > 50 |
| 1 | acceleration('x') < -50 |
| 2 | acceleration('y') > 50 |
| 3 | acceleration('y') < -50 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -30 |
Python
turtle = Turtle(0)

# unit = 0
turtle.acceleration('x') > 50