
Turtle
Объявление экземпляра
После добавления блока Turtle в рабочую область в код Python автоматически вставляется следующее объявление экземпляра:
turtle = Turtle(0)
# Когда экземпляров несколько
turtle_1 = Turtle(1)
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| index | Пункт выпадающего списка | Номер экземпляра (начиная с 0) | Целое число 0 или больше | 0 |
Установить скорость колеса
Задаёт скорость колеса. Диапазон скорости — от -100 до 100.
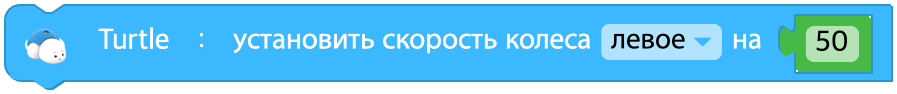
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| unit | Пункт выпадающего списка | Выбор колеса | левое(left), правое(right), оба(both) | - |
| speed | Ввод (блок) | Скорость колеса | Целое число от -100 до 100, 0: остановка | - |
Python
turtle = Turtle(0)

turtle.set_wheel_speed('both', 50)
Двигаться на расстояние
Задаёт расстояние, которое робот должен проехать.
Если скорость колёс не задана, робот не едет.
Если значение расстояния равно 0, робот продолжает ехать с текущей скоростью колёс.
Если установлен флажок ждать, программа ждёт завершения движения.
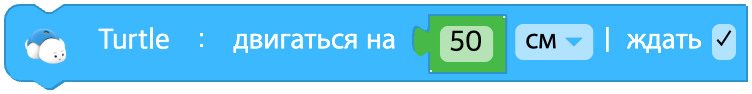
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| data | Ввод (блок) | Пройденное расстояние | Вещественное число 0 или больше | - |
| unit | Пункт выпадающего списка | Единица расстояния | см(cm), мм(mm), дюйм(inch) | cm |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.move_distance(50, 'cm', wait=True)
Двигаться в течение времени
Едет с текущей скоростью колёс заданное время.
Если скорость колёс не задана, робот едет вперёд со скоростью по умолчанию.
Если установлен флажок ждать, программа ждёт завершения движения.
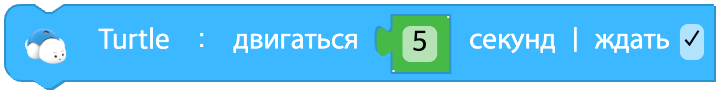
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| data | Ввод (блок) | Время движения (в секундах) | Вещественное число 0 или больше | - |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

# wait = TRUE
turtle.move_time(5, wait=True)
# wait = FALSE
turtle.move_time(0.5, wait=False)
Повернуть на месте
Задаёт направление и угол поворота на месте.
Если установлен флажок ждать, программа ждёт завершения поворота.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| direction | Пункт выпадающего списка | Направление поворота | слева(left), справа(right) | - |
| data | Ввод (блок) | Угол поворота (в градусах) | Вещественное число 0 или больше | - |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.turn_degree('left', 90, wait=True)
Изменить скорость колеса
Изменяет скорость колёс робота Turtle.
Новая скорость колеса — это текущая скорость плюс введённое значение.
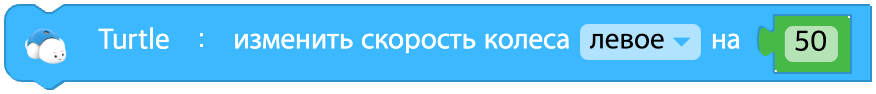
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| unit | Пункт выпадающего списка | Выбор колеса | левое(left), правое(right), оба(both) | - |
| speed | Ввод (блок) | Изменение скорости | Целое число от -200 до 200 | - |
Python
turtle = Turtle(0)

turtle.change_wheel_speed('both', 10)
Остановиться
Останавливает движение робота Turtle.
Параметры
(нет)
Python
turtle = Turtle(0)

turtle.stop()
Колесо движется?
Возвращает true, если колесо движется, и false, если оно стоит.
Параметры
(нет)
Python
turtle = Turtle(0)

turtle.wheel_moving()
Поворот вокруг колеса
Задаёт колесо, вокруг которого происходит поворот, а также направление и угол.
Если установлен флажок ждать, программа ждёт завершения поворота.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| base | Пункт выпадающего списка | Колесо, вокруг которого происходит поворот | левое(left_wheel), правое(right_wheel) колесо | - |
| direction | Пункт выпадающего списка | Направление поворота | вперёд(forward), назад(backward) | - |
| data | Ввод (блок) | Угол поворота (в градусах) | Вещественное число 0 или больше | - |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot('left_wheel', 'forward', 90, wait=True)
Нарисовать окружность
При рисовании окружности маркером задаёт направление, радиус и угол поворота.
Если установлен флажок ждать, программа ждёт завершения поворота.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| direction | Пункт выпадающего списка | Направление поворота | вперёд-влево(left_forward), назад-влево(left_backward), вперёд-вправо(right_forward), назад-вправо(right_backward) | - |
| degree | Ввод (блок) | Угол поворота (в градусах) | Вещественное число 0 или больше | - |
| radius | Ввод (блок) | Радиус поворота | Вещественное число 0 или больше | - |
| unit | Пункт выпадающего списка | Единица радиуса | см(cm), мм(mm), дюйм(inch) | cm |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot_circle('left_forward', 90, 1, 'cm', wait=True)
Следовать по линии
Едет вдоль линии выбранного цвета, используя датчик цвета пола.
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| line | Пункт выпадающего списка | Цвет линии, вдоль которой едет робот | чёрный(black), красный(red), зелёный(green), синий(blue), любой(any) | black |
Python
turtle = Turtle(0)

turtle.trace_line('black')
Следовать по линии до цвета
Используя датчик цвета пола, едет вдоль линии цвета A, пока не встретит цвет B.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| line | Пункт выпадающего списка | Цвет линии, вдоль которой едет робот | чёрный(black), красный(red), зелёный(green), синий(blue), любой(any) | - |
| color | Пункт выпадающего списка | Цвет, на котором робот остановится | чёрный(black), красный(red), зелёный(green), голубой(cyan), синий(blue), пурпурный(magenta), любой(any) | - |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_line_until_color('black', 'red', wait=True)
Проезд перекрёстка и остановка на следующем
Turtle поворачивает на перекрёстке в заданном направлении, а затем едет до следующего перекрёстка.
Если установлен флажок ждать, программа ждёт завершения движения.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| direction | Пункт выпадающего списка | Направление движения на перекрёстке | ехать вперёд(forward), повернуть налево(left), повернуть направо(right), развернуться(uturn) | - |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_intersection('left', wait=True)
Установить скорость движения по линии
Задаёт скорость движения вдоль линии. Диапазон скорости — от 1 до 10.
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| data | Ввод (блок) | Скорость движения по линии | Целое число от 1 до 10 | - |
Python
turtle = Turtle(0)

turtle.set_trace_speed(5)
Установить коэффициент движения по линии
Задаёт, насколько сильно робот корректирует направление при движении вдоль линии. Диапазон коэффициента — от 1 до 10.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| data | Ввод (блок) | Коэффициент коррекции направления | Целое число от 1 до 10 | - |
Python
turtle = Turtle(0)

turtle.set_trace_gain(5)
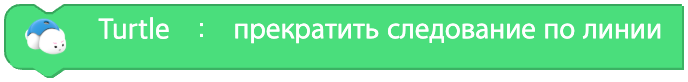
Прекратить движение по линии
Завершает движение робота Turtle вдоль линии.
Параметры
(нет)
Python
turtle = Turtle(0)

turtle.stop_trace()
Установить цвет головного светодиода
Задаёт цвет светодиода на голове робота Turtle.
Цвет, выбранный в палитре, превращается в название цвета (текст на английском) и в таком виде попадает в код. (В коде появляется название цвета, а не числовые значения R, G, B.)

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| color | Цвет | Выбор в палитре цветов → превращение в название цвета (на английском) | Названия цветов: 'black', 'red', 'yellow', 'green', 'cyan', 'blue', 'magenta', 'white' | - |
Python
turtle = Turtle(0)

turtle.set_led_color('red')
Установить цвет головного светодиода блоком из категории Цвет
Задаёт цвет светодиода на голове по результату блока из категории Цвет ([R, G, B]).

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| data | Ввод (цвет) | Блок из категории Цвет или массив [R, G, B] | [0~255, 0~255, 0~255] | - |
Python
turtle = Turtle(0)

turtle.set_led_color(*Utils.color('red'))
Изменить цвет светодиода на RGB
Прибавляет введённые изменения R, G и B к текущему цвету светодиода на голове и задаёт новый цвет.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| r | Ввод (поле) | Изменение красного | Целое число от -255 до 255 | 0 |
| g | Ввод (поле) | Изменение зелёного | Целое число от -255 до 255 | 0 |
| b | Ввод (поле) | Изменение синего | Целое число от -255 до 255 | 0 |
Python
turtle = Turtle(0)

turtle.change_led_color(10, 0, 0)
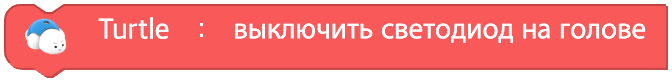
Выключить светодиод на голове
Гасит цвет светодиода на голове.
Параметры
(нет)
Python
turtle = Turtle(0)

turtle.turn_off()
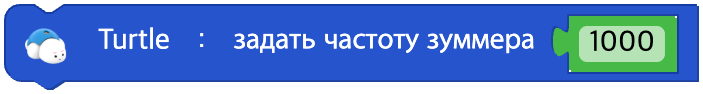
Установить частоту зуммера
Задаёт звук зуммера робота Turtle с указанной частотой.
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| hz | Ввод (блок) | Частота (Гц) | Вещественное число от 0 до 6553,5 | - |
Python
turtle = Turtle(0)

turtle.sound_buzz(440)
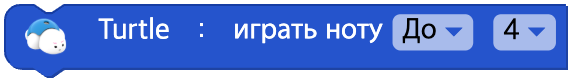
Играть ноту
Turtle играет заданную ноту.
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| note | Пункт выпадающего списка | Нота | До(C), До#(C#), Ре(D), Ре#(D#), Ми(E), Фа(F), Фа#(F#), Соль(G), Соль#(G#), Ля(A), Ля#(A#), Си(B) | - |
| octave | Пункт выпадающего списка | Октава | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
turtle = Turtle(0)

turtle.sound_note('D', 5)
Воспроизвести звук
Turtle воспроизводит выбранный звуковой клип.
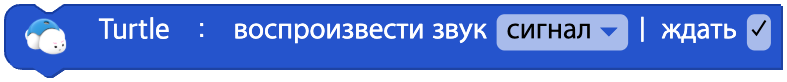
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| clip | Пункт выпадающего списка | Название звукового клипа | 'mute', 'beep', 'siren', 'engine', 'robot', 'march', 'birthday', 'dibidibidip', 'good_job' и другие | - |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.sound_clip('siren', wait=True)
Выключить звук
Выключает звук робота Turtle.
Параметры
(нет)
Python
turtle = Turtle(0)

turtle.sound_off()
Звук воспроизводится?
Возвращает true, если звук воспроизводится, и false, если нет.
Параметры
(нет)
Python
turtle = Turtle(0)

turtle.sound_playing()
Скорость колеса
Скорость выбранного колеса
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| unit | Пункт выпадающего списка | Считываемое колесо | слева(left), справа(right) | - |
Python
turtle = Turtle(0)

turtle.wheel_speed('left')
Датчик цвета пола
Значение датчика цвета пола
Параметры
(нет)
Python
turtle = Turtle(0)

turtle.floor()
Цвет карточки
Название цвета карточки, считанного датчиком цвета пола
Параметры
(нет)
Python
turtle = Turtle(0)

turtle.card_color()
Цветовой узор карточки
Цветовой узор карточки, считанный датчиком цвета пола
Параметры
(нет)
Python
turtle = Turtle(0)

turtle.card_pattern()
Ускорение по оси
Значение ускорения свободного падения по выбранной оси
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| unit | Пункт выпадающего списка | Измеряемая ось | x, y, z | - |
Python
turtle = Turtle(0)

turtle.acceleration('x')
Температура
Значение датчика температуры
Параметры
(нет)
Python
turtle = Turtle(0)

turtle.temperature()
Уровень сигнала
Уровень сигнала
Параметры
(нет)
Python
turtle = Turtle(0)

turtle.signal_strength()
Напряжение батареи
Напряжение батареи
Параметры
(нет)
Python
turtle = Turtle(0)

turtle.battery()
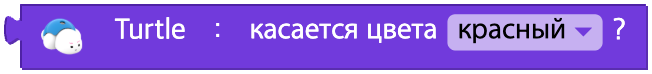
Касается цвета?
Проверяет датчиком цвета робота Turtle, касается ли он указанного цвета, и возвращает истину (True) или ложь (False).
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| color | Пункт выпадающего списка | Название цвета | unknown, red, yellow, green, cyan, blue, magenta, white | - |
Python
turtle = Turtle(0)

turtle.is_card_color('red')
Узор карточки — это ~?
Возвращает истину (True) или ложь (False) в зависимости от того, совпадает ли цветовой узор карточки, считанный датчиком цвета, с заданным.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| pattern | Пункт выпадающего списка | Название узора карточки | 'red_yellow', 'red_green', 'blue_red' | - |
Python
turtle = Turtle(0)

turtle.is_card_pattern('red_yellow')
Состояние задней кнопки
Нажата ли кнопка на спине и было ли нажатие
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| event | Пункт выпадающего списка | Вид состояния кнопки | нажата(pressed), щелчок(click), долгий щелчок(long_click) | - |
Python
turtle = Turtle(0)

turtle.button('pressed')
Изменение состояния
Изменилось ли состояние робота
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| unit | Пункт выпадающего списка | Вид состояния | От 0 до 5 (см. таблицу ниже) | - |
| unit | Условие |
|---|---|
| 0 | acceleration('x') > 50 |
| 1 | acceleration('x') < -50 |
| 2 | acceleration('y') > 50 |
| 3 | acceleration('y') < -50 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -30 |
Python
turtle = Turtle(0)

# unit = 0
turtle.acceleration('x') > 50