
Turtle
Deklarasi instans
Saat Anda menambahkan blok Turtle ke area kerja, deklarasi instans berikut otomatis disisipkan ke kode Python:
turtle = Turtle(0)
# Bila ada beberapa instans
turtle_1 = Turtle(1)
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| index | Pilihan daftar turun | Nomor instans (mulai dari 0) | bilangan bulat 0 atau lebih | 0 |
Mengatur kecepatan roda
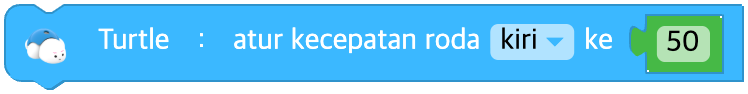
Mengatur kecepatan roda. Rentang kecepatan rodanya dari -100 sampai 100.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Jenis roda | kiri(left), kanan(right), keduanya(both) | - |
| speed | Nilai masukan (blok) | Kecepatan roda | bilangan bulat -100 sampai 100, 0: berhenti | - |
Python
turtle = Turtle(0)

turtle.set_wheel_speed('both', 50)
Bergerak sejauh jarak tertentu
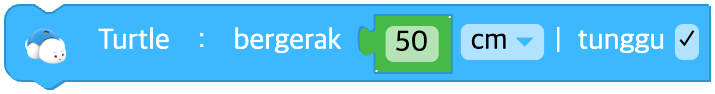
Bergerak sejauh jarak yang ditentukan dengan kecepatan roda saat ini.
Bila Anda belum mengatur kecepatan roda, robot maju dengan kecepatan bawaan.
Bila nilai jaraknya 0, robot terus bergerak sesuai kecepatan roda saat ini.
Bila Anda mencentang tunggu, robot menunggu sampai gerakannya selesai.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| data | Nilai masukan (blok) | Jarak tempuh | bilangan real 0 atau lebih | - |
| unit | Pilihan daftar turun | Satuan panjang | cm, mm, inci(inch) | cm |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.move_distance(50, 'cm', wait=True)
Bergerak selama waktu tertentu
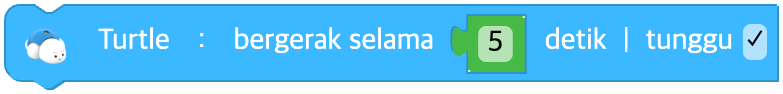
Bergerak selama waktu yang ditentukan dengan kecepatan roda saat ini.
Bila Anda belum mengatur kecepatan roda, robot maju dengan kecepatan bawaan.
Bila Anda mencentang tunggu, robot menunggu sampai gerakannya selesai.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| data | Nilai masukan (blok) | Lama gerakan (detik) | bilangan real 0 atau lebih | - |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

# wait = TRUE
turtle.move_time(5, wait=True)
# wait = FALSE
turtle.move_time(5, wait=False)
Berputar di tempat
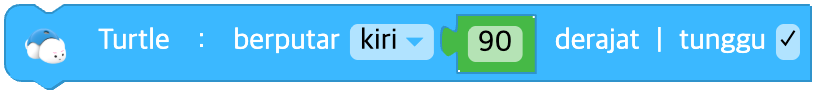
Menetapkan arah dan sudut putaran di tempat.
Bila Anda mencentang tunggu, robot menunggu sampai putarannya selesai.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| direction | Pilihan daftar turun | Arah putaran | kiri(left), kanan(right) | - |
| data | Nilai masukan (blok) | Sudut putaran (derajat) | bilangan real 0 atau lebih | - |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.turn_degree('left', 90, wait=True)
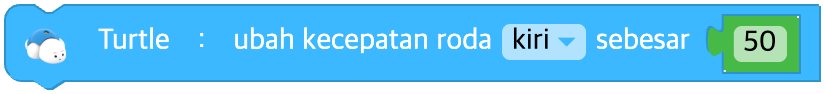
Mengubah kecepatan roda
Mengubah kecepatan roda Turtle.
Kecepatan roda yang baru adalah kecepatan saat ini ditambah nilai yang Anda masukkan.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Jenis roda | kiri(left), kanan(right), keduanya(both) | - |
| speed | Nilai masukan (blok) | Besar perubahan kecepatan | bilangan bulat -200 sampai 200 | - |
Python
turtle = Turtle(0)

turtle.change_wheel_speed('both', 10)
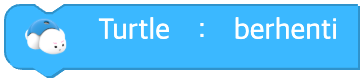
Berhenti
Menghentikan gerakan Turtle.
Parameter
(tidak ada)
Python
turtle = Turtle(0)

turtle.stop()
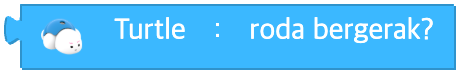
Roda sedang bergerak?
Mengembalikan true bila roda sedang bergerak dan false bila roda sedang diam.
Parameter
(tidak ada)
Python
turtle = Turtle(0)

turtle.wheel_moving()
Berputar mengelilingi roda
Menetapkan pusat putaran, arah, dan sudutnya.
Bila Anda mencentang tunggu, robot menunggu sampai putarannya selesai.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| base | Pilihan daftar turun | Roda yang jadi pusat putaran | roda kiri(left_wheel), roda kanan(right_wheel) | - |
| direction | Pilihan daftar turun | Arah putaran | maju(forward), mundur(backward) | - |
| data | Nilai masukan (blok) | Sudut putaran (derajat) | bilangan real 0 atau lebih | - |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot('left_wheel', 'forward', 90, wait=True)
Menggambar lingkaran
Saat menggambar lingkaran dengan pena, menetapkan arah putaran, radius, dan sudutnya.
Bila Anda mencentang tunggu, robot menunggu sampai putarannya selesai.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| direction | Pilihan daftar turun | Arah putaran | kiri maju(left_forward), kiri mundur(left_backward), kanan maju(right_forward), kanan mundur(right_backward) | - |
| degree | Nilai masukan (blok) | Sudut putaran (derajat) | bilangan real 0 atau lebih | - |
| radius | Nilai masukan (blok) | Radius putaran | bilangan real 0 atau lebih | - |
| unit | Pilihan daftar turun | Satuan radius | cm, mm, inci(inch) | cm |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot_circle('left_forward', 90, 1, 'cm', wait=True)
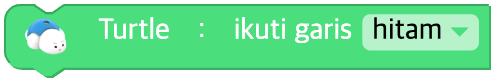
Mengikuti garis dengan sensor
Memakai sensor warna di bagian bawah untuk mengikuti garis berwarna tertentu.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| line | Pilihan daftar turun | Warna garis yang diikuti | hitam(black), merah(red), hijau(green), biru(blue), semua warna(any) | black |
Python
turtle = Turtle(0)

turtle.trace_line('black')
Mengikuti garis hingga bertemu warna tertentu
Memakai sensor warna di bagian bawah untuk mengikuti garis berwarna A sampai bertemu warna B.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| line | Pilihan daftar turun | Warna garis yang diikuti | hitam(black), merah(red), hijau(green), biru(blue), semua warna(any) | - |
| color | Pilihan daftar turun | Warna tempat berhenti | hitam(black), merah(red), hijau(green), sian(cyan), biru(blue), magenta(magenta), semua warna(any) | - |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_line_until_color('black', 'red', wait=True)
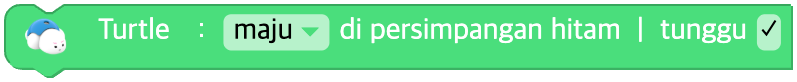
Melewati persimpangan lalu berhenti di persimpangan berikutnya
Turtle bergerak ke arah yang ditentukan di persimpangan, lalu terus berjalan sampai bertemu persimpangan berikutnya.
Bila Anda mencentang tunggu, robot menunggu sampai gerakannya selesai.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| direction | Pilihan daftar turun | Arah di persimpangan | maju(forward), belok kiri(left), belok kanan(right), putar balik(uturn) | - |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_intersection('left', wait=True)
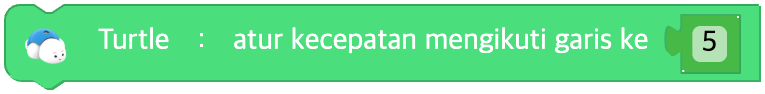
Mengatur kecepatan mengikuti garis
Mengatur kecepatan mengikuti garis. Rentang kecepatannya dari 1 sampai 10.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| data | Nilai masukan (blok) | Kecepatan mengikuti garis | bilangan bulat 1 sampai 10 | - |
Python
turtle = Turtle(0)

turtle.set_trace_speed(5)
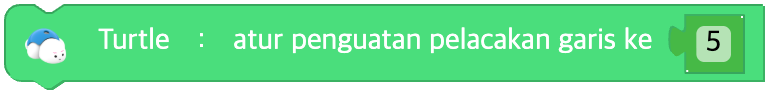
Mengatur penguatan pelacakan garis
Mengatur besar perubahan arah saat mengikuti garis. Rentang perubahannya dari 1 sampai 10.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| data | Nilai masukan (blok) | Besar perubahan arah | bilangan bulat 1 sampai 10 | - |
Python
turtle = Turtle(0)

turtle.set_trace_gain(5)
Berhenti mengikuti garis
Mengakhiri fungsi mengikuti garis pada Turtle.
Parameter
(tidak ada)
Python
turtle = Turtle(0)

turtle.stop_trace()
Mengatur warna LED
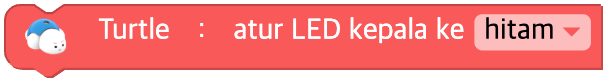
Mengatur warna LED kepala Turtle.
Warna yang Anda pilih di palet warna diubah menjadi nama warna (untai teks Inggris) lalu dipanggil dalam bentuk itu. (Kode yang dihasilkan memuat nama warna, bukan tiga angka R, G, B.)
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| color | Warna | Pilihan di palet warna → diubah menjadi nama warna (Inggris) | Nama warna: 'black', 'red', 'yellow', 'green', 'cyan', 'blue', 'magenta', 'white' | - |
Python
turtle = Turtle(0)

turtle.set_led_color('red')
Mengatur warna LED dengan blok kategori Warna
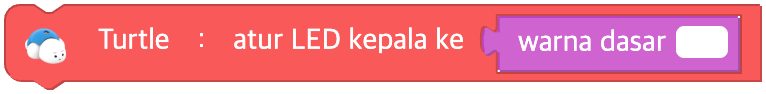
Menerima keluaran blok kategori Warna ([R, G, B]) sebagai masukan lalu mengatur warna LED kepala.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| data | Nilai masukan (warna) | Blok kategori Warna atau larik [R, G, B] | [0~255, 0~255, 0~255] | - |
Python
turtle = Turtle(0)

turtle.set_led_color(*Utils.color('red'))
Mengubah warna LED sebesar RGB
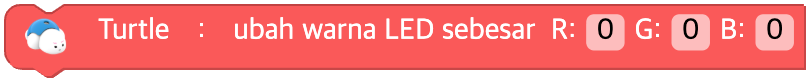
Menambahkan besar perubahan R, G, B yang Anda masukkan ke warna LED kepala saat ini untuk membentuk warna baru.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| r | Nilai masukan (bidang) | Besar perubahan merah | bilangan bulat -255 sampai 255 | 0 |
| g | Nilai masukan (bidang) | Besar perubahan hijau | bilangan bulat -255 sampai 255 | 0 |
| b | Nilai masukan (bidang) | Besar perubahan biru | bilangan bulat -255 sampai 255 | 0 |
Python
turtle = Turtle(0)

turtle.change_led_color(10, 0, 0)
Mematikan LED
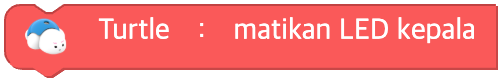
Menghapus warna LED kepala.
Parameter
(tidak ada)
Python
turtle = Turtle(0)

turtle.turn_off()
Mengatur bunyi dengung
Mengatur bunyi dengung Turtle pada frekuensi yang ditentukan.
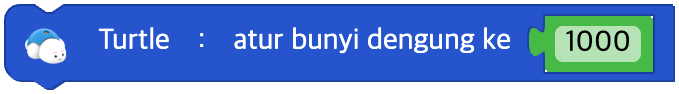
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| hz | Nilai masukan (blok) | Frekuensi (Hz) | bilangan real 0 sampai 6553,5 | - |
Python
turtle = Turtle(0)

turtle.sound_buzz(440)
Memainkan nada
Turtle memainkan nada yang ditentukan.
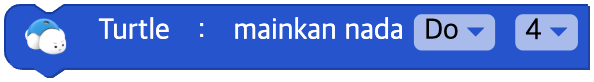
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| note | Pilihan daftar turun | Nada | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Pilihan daftar turun | Oktaf | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
turtle = Turtle(0)

turtle.sound_note('D', 5)
Memutar klip suara
Turtle memutar sebuah klip suara tertentu.
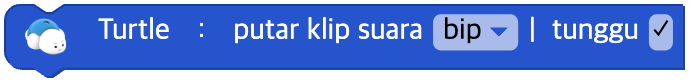
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| clip | Pilihan daftar turun | Nama klip suara | 'mute', 'beep', 'siren', 'engine', 'robot', 'march', 'birthday', 'dibidibidip', 'good_job', dan lain-lain | - |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.sound_clip('siren', wait=True)
Mematikan suara
Mematikan suara Turtle.
Parameter
(tidak ada)
Python
turtle = Turtle(0)

turtle.sound_off()
Suara sedang diputar?
Mengembalikan true bila suara sedang diputar dan false bila tidak.
Parameter
(tidak ada)
Python
turtle = Turtle(0)

turtle.sound_playing()
Nilai kecepatan roda
Kecepatan roda tertentu
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Roda yang dibaca | kiri(left), kanan(right) | - |
Python
turtle = Turtle(0)

turtle.wheel_speed('left')
Nilai sensor warna lantai
Nilai sensor warna di bagian bawah
Parameter
(tidak ada)
Python
turtle = Turtle(0)

turtle.floor()
Nama warna kartu
Nama warna kartu yang dibaca lewat sensor warna di bagian bawah
Parameter
(tidak ada)
Python
turtle = Turtle(0)

turtle.card_color()
Pola warna kartu
Pola warna kartu yang dibaca lewat sensor warna di bagian bawah
Parameter
(tidak ada)
Python
turtle = Turtle(0)

turtle.card_pattern()
Nilai percepatan gravitasi
Nilai percepatan gravitasi pada sumbu tertentu
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Sumbu yang diukur | x, y, z | - |
Python
turtle = Turtle(0)

turtle.acceleration('x')
Nilai sensor suhu
Nilai sensor suhu
Parameter
(tidak ada)
Python
turtle = Turtle(0)

turtle.temperature()
Nilai kekuatan sinyal
Kekuatan sinyal
Parameter
(tidak ada)
Python
turtle = Turtle(0)

turtle.signal_strength()
Tegangan baterai
Tegangan baterai
Parameter
(tidak ada)
Python
turtle = Turtle(0)

turtle.battery()
Sedang menyentuh warna tertentu?
Mengukur lewat sensor warna Turtle apakah robot sedang menyentuh warna yang ditentukan, lalu mengembalikan benar (True) / salah (False).
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| color | Pilihan daftar turun | Nama warna | unknown, red, yellow, green, cyan, blue, magenta, white | - |
Python
turtle = Turtle(0)

turtle.is_card_color('red')
Apakah pola warna kartu adalah ~?
Mengembalikan benar (True) / salah (False) sesuai apakah pola warna kartu yang dikenali sensor warna cocok atau tidak.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| pattern | Pilihan daftar turun | Nama pola kartu | 'red_yellow', 'red_green', 'blue_red' | - |
Python
turtle = Turtle(0)

turtle.is_card_pattern('red_yellow')
Keadaan tombol belakang
Apakah tombol di bagian belakang sedang ditekan atau sudah diklik
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| event | Pilihan daftar turun | Jenis keadaan tombol | ditekan(pressed), diklik(click), diklik lama(long_click) | - |
Python
turtle = Turtle(0)

turtle.button('pressed')
Perubahan keadaan
Apakah keadaan robot berubah atau tidak
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Jenis keadaan | 0 ~ 5 (lihat tabel di bawah) | - |
| unit | Kondisi |
|---|---|
| 0 | acceleration('x') > 50 |
| 1 | acceleration('x') < -50 |
| 2 | acceleration('y') > 50 |
| 3 | acceleration('y') < -50 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -30 |
Python
turtle = Turtle(0)

# unit = 0
turtle.acceleration('x') > 50