
Turtle
宣告實例
把 Turtle 積木新增到工作區後,Python 程式碼中會自動插入下面這樣的實例宣告:
turtle = Turtle(0)
# 有多個實例時
turtle_1 = Turtle(1)
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| index | 下拉選項 | 實例編號(從 0 開始) | 0 以上的整數 | 0 |
設定輪速度
決定輪速度。速度的範圍是 -100 ~ 100。
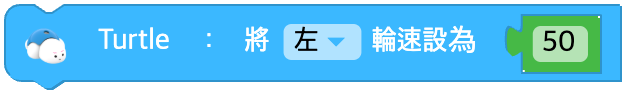
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 車輪種類 | 左輪(left), 右輪(right), 兩輪(both) | - |
| speed | 輸入值(積木) | 輪速度 | -100 ~ 100 的整數, 0: 停止 | - |
Python
turtle = Turtle(0)

turtle.set_wheel_speed('both', 50)
移動指定距離
設定要移動的距離。
如果沒有設定輪速度,就不會移動。
距離值為 0 時,按目前的輪速度持續移動。
勾選等待後,會一直等到移動完成。
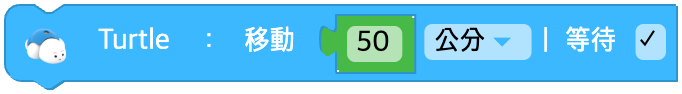
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| data | 輸入值(積木) | 移動距離 | 0 以上的實數 | - |
| unit | 下拉選項 | 距離單位 | 公分(cm), 公釐(mm), 英吋(inch) | cm |
| wait | 核取方塊 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.move_distance(50, 'cm', wait=True)
移動指定時間
以目前的輪速度移動指定的時間。
如果沒有設定輪速度,就以預設速度向前移動。
勾選等待後,會一直等到移動完成。
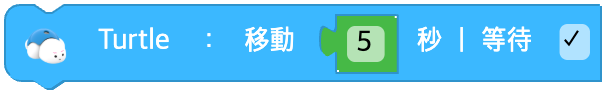
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| data | 輸入值(積木) | 移動時間(秒) | 0 以上的實數 | - |
| wait | 核取方塊 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

# wait = TRUE
turtle.move_time(5, wait=True)
# wait = FALSE
turtle.move_time(0.5, wait=False)
原地轉動
設定原地旋轉的方向和角度。
勾選等待後,會一直等到旋轉完成。
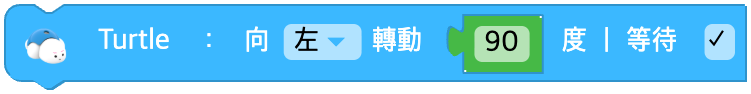
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| direction | 下拉選項 | 旋轉方向 | 左側(left), 右側(right) | - |
| data | 輸入值(積木) | 旋轉角度(度) | 0 以上的實數 | - |
| wait | 核取方塊 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.turn_degree('left', 90, wait=True)
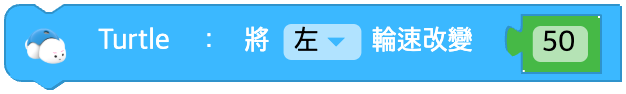
改變輪速度
改變 Turtle 的輪速度。
在目前的輪速度上加上輸入的速度,得到新的輪速度。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 車輪種類 | 左輪(left), 右輪(right), 兩輪(both) | - |
| speed | 輸入值(積木) | 要改變的速度差 | -200 ~ 200 的整數 | - |
Python
turtle = Turtle(0)

turtle.change_wheel_speed('both', 10)
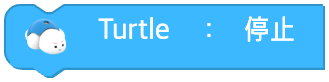
停止
讓 Turtle 停止移動。
參數
(無)
Python
turtle = Turtle(0)

turtle.stop()
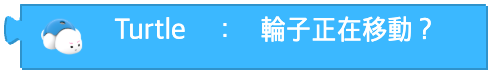
車輪正在轉動?
車輪正在轉動時回傳 true,停止時回傳 false。
參數
(無)
Python
turtle = Turtle(0)

turtle.wheel_moving()
以車輪為軸旋轉
設定旋轉的軸、方向和角度。
勾選等待後,會一直等到旋轉完成。

參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| base | 下拉選項 | 作為旋轉軸的車輪 | 左輪(left_wheel), 右輪(right_wheel) | - |
| direction | 下拉選項 | 旋轉方向 | 前進(forward), 後退(backward) | - |
| data | 輸入值(積木) | 旋轉角度(度) | 0 以上的實數 | - |
| wait | 核取方塊 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot('left_wheel', 'forward', 90, wait=True)
畫圓弧
用筆畫圓時,設定旋轉的方向、半徑和角度。
勾選等待後,會一直等到旋轉完成。

參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| direction | 下拉選項 | 旋轉方向 | 左前方(left_forward), 左後方(left_backward), 右前方(right_forward), 右後方(right_backward) | - |
| degree | 輸入值(積木) | 旋轉角度(度) | 0 以上的實數 | - |
| radius | 輸入值(積木) | 旋轉半徑 | 0 以上的實數 | - |
| unit | 下拉選項 | 半徑單位 | 公分(cm), 公釐(mm), 英吋(inch) | cm |
| wait | 核取方塊 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot_circle('left_forward', 90, 1, 'cm', wait=True)
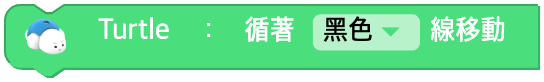
沿線巡線
使用底部的顏色感測器,沿着特定顏色的線移動。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| line | 下拉選項 | 要沿着的線的顏色 | 黑色(black), 紅色(red), 綠色(green), 藍色(blue), 所有顏色(any) | black |
Python
turtle = Turtle(0)

turtle.trace_line('black')
巡線直到特定顏色
使用底部的顏色感測器,沿着 A 顏色的線移動,直到遇到 B 顏色。

參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| line | 下拉選項 | 要沿着的線的顏色 | 黑色(black), 紅色(red), 綠色(green), 藍色(blue), 所有顏色(any) | - |
| color | 下拉選項 | 停止的顏色 | 黑色(black), 紅色(red), 綠色(green), 青色(cyan), 藍色(blue), 洋紅色(magenta), 所有顏色(any) | - |
| wait | 核取方塊 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_line_until_color('black', 'red', wait=True)
在交叉點行駛
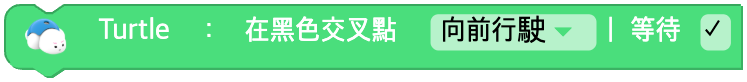
Turtle 在交叉點按指定的方向移動後,一直行進到遇到下一個交叉點。
勾選等待後,會一直等到移動完成。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| direction | 下拉選項 | 在交叉點的移動方向 | 向前行駛(forward), 左側(left), 右側(right), 迴轉(uturn) | - |
| wait | 核取方塊 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_intersection('left', wait=True)
設定巡線速度
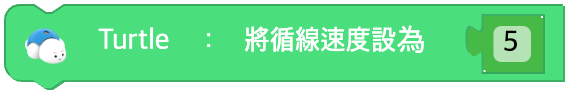
設定巡線的速度。速度的範圍是 1 ~ 10。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| data | 輸入值(積木) | 巡線速度 | 1 ~ 10 的整數 | - |
Python
turtle = Turtle(0)

turtle.set_trace_speed(5)
設定巡線增益
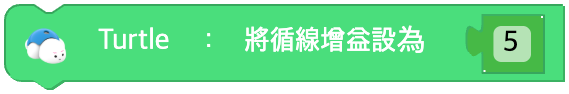
設定巡線的方向變化量。變化量的範圍是 1 ~ 10。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| data | 輸入值(積木) | 方向變化量 | 1 ~ 10 的整數 | - |
Python
turtle = Turtle(0)

turtle.set_trace_gain(5)
停止巡線
結束 Turtle 的巡線功能。
參數
(無)
Python
turtle = Turtle(0)

turtle.stop_trace()
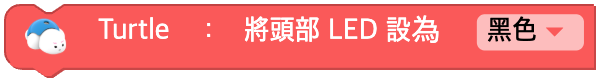
設定頭部 LED 顏色
設定 Turtle 頭部 LED 的顏色。
在調色盤中選擇顏色後,會轉換成 顏色名稱(英文字串)來呼叫。(產生的程式碼使用顏色名稱,而不是 R, G, B 的數值。)
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| color | 顏色 | 調色盤選擇 → 轉換成顏色名稱(英文) | 顏色名稱: 'black', 'red', 'yellow', 'green', 'cyan', 'blue', 'magenta', 'white' | - |
Python
turtle = Turtle(0)

turtle.set_led_color('red')
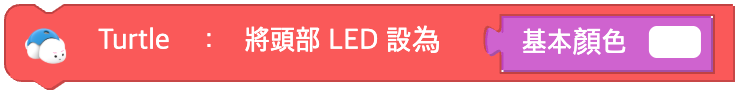
用顏色類別的積木設定 LED 顏色
接受顏色類別積木的輸出 ([R, G, B]) 作為輸入來設定頭部 LED 的顏色。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| data | 輸入值(顏色) | 顏色類別的積木或 [R, G, B] 陣列 | [0~255, 0~255, 0~255] | - |
Python
turtle = Turtle(0)

turtle.set_led_color(*Utils.color('red'))
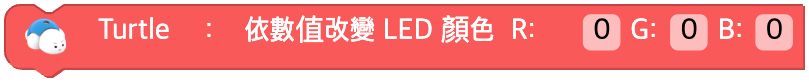
按 RGB 改變 LED 顏色
在目前頭部 LED 顏色上加上輸入的 R, G, B 變化量,設定新的顏色。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| r | 輸入值(欄位) | 紅的變化量 | -255 ~ 255 的整數 | 0 |
| g | 輸入值(欄位) | 綠的變化量 | -255 ~ 255 的整數 | 0 |
| b | 輸入值(欄位) | 藍的變化量 | -255 ~ 255 的整數 | 0 |
Python
turtle = Turtle(0)

turtle.change_led_color(10, 0, 0)
關閉頭部 LED
消除頭部 LED 的顏色。
參數
(無)
Python
turtle = Turtle(0)

turtle.turn_off()
設定蜂鳴聲
以指定的頻率設定 Turtle 的蜂鳴器聲音。
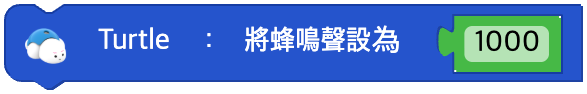
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| hz | 輸入值(積木) | 頻率(Hz) | 0 ~ 6553.5 的實數 | - |
Python
turtle = Turtle(0)

turtle.sound_buzz(440)
播放音符
Turtle 播放指定的音符。
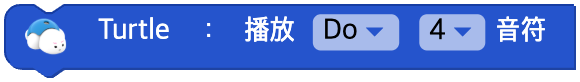
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| note | 下拉選項 | 音符 | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | 下拉選項 | 八度 | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
turtle = Turtle(0)

turtle.sound_note('D', 5)
播放音效
Turtle 播放特定的音效片段。
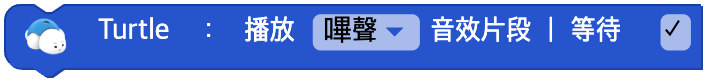
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| clip | 下拉選項 | 音效片段名稱 | 'mute', 'beep', 'siren', 'engine', 'robot', 'march', 'birthday', 'dibidibidip', 'good_job' 等 | - |
| wait | 核取方塊 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.sound_clip('siren', wait=True)
關閉聲音
關閉 Turtle 的聲音。
參數
(無)
Python
turtle = Turtle(0)

turtle.sound_off()
正在播放聲音?
聲音正在播放時回傳 true,沒有播放時回傳 false。
參數
(無)
Python
turtle = Turtle(0)

turtle.sound_playing()
車輪速度值
特定車輪的速度
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 目標車輪 | 左側(left), 右側(right) | - |
Python
turtle = Turtle(0)

turtle.wheel_speed('left')
地面顏色感測器值
底部顏色感測器的值
參數
(無)
Python
turtle = Turtle(0)

turtle.floor()
卡片顏色值
透過底部的顏色感測器讀到的卡片顏色的 名稱
參數
(無)
Python
turtle = Turtle(0)

turtle.card_color()
卡片顏色圖案值
透過底部的顏色感測器讀到的卡片顏色的圖案
參數
(無)
Python
turtle = Turtle(0)

turtle.card_pattern()
軸加速度值
特定軸的重力加速度值
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 測量的軸 | x, y, z | - |
Python
turtle = Turtle(0)

turtle.acceleration('x')
溫度感測器值
溫度感測器值
參數
(無)
Python
turtle = Turtle(0)

turtle.temperature()
信號強度值
信號強度
參數
(無)
Python
turtle = Turtle(0)

turtle.signal_strength()
電池電壓
電池電壓
參數
(無)
Python
turtle = Turtle(0)

turtle.battery()
碰到特定顏色?
透過 Turtle 的顏色感測器測量是否碰到了指定的顏色,回傳 true(True) / false(False)。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| color | 下拉選項 | 顏色名稱 | unknown, red, yellow, green, cyan, blue, magenta, white | - |
Python
turtle = Turtle(0)

turtle.is_card_color('red')
卡片圖案是 ~ ?
回傳顏色感測器識別到的卡片顏色圖案是否匹配,結果為 true(True) / false(False)。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| pattern | 下拉選項 | 卡片圖案名稱 | 'red_yellow', 'red_green', 'blue_red' | - |
Python
turtle = Turtle(0)

turtle.is_card_pattern('red_yellow')
背部按鈕狀態
背部的按鈕是否被按下或點擊
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| event | 下拉選項 | 按鈕狀態種類 | 按下(pressed), 點擊(click), 長按(long_click) | - |
Python
turtle = Turtle(0)

turtle.button('pressed')
狀態是否改變
機器人的狀態是否發生了改變
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 狀態種類 | 0 ~ 5(參見下表) | - |
| unit | 條件 |
|---|---|
| 0 | acceleration('x') > 50 |
| 1 | acceleration('x') < -50 |
| 2 | acceleration('y') > 50 |
| 3 | acceleration('y') < -50 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -30 |
Python
turtle = Turtle(0)

# unit = 0
turtle.acceleration('x') > 50