
Zelfrijden met camera
Instantie declareren
Voeg je een Zelfrijden met camera(SelfDriving)-blok toe aan het werkgebied, dan wordt in de Python-code automatisch de volgende instantiedeclaratie ingevoegd:
self_driving = SelfDriving(0)
# als er meerdere instanties zijn
self_driving_1 = SelfDriving(1)
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| index | Keuzelijstoptie | Instantienummer (begint bij 0) | geheel getal ≥ 0 | 0 |
Camera instellen
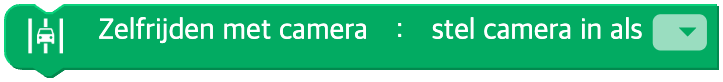
Stelt de camera voor het zelfrijden met camera in.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Naam van het camera-apparaat | Cameralabel van het systeem | - |
Python
self_driving = SelfDriving(0)

self_driving.device('')
Rijstrookkleur instellen
Stelt de kleur van de linker- en de rechterrijstrook in.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| left | Keuzelijstoptie | Kleur van de linkerrijstrook | rood(red), groen(green), blauw(blue) | - |
| right | Keuzelijstoptie | Kleur van de rechterrijstrook | rood(red), groen(green), blauw(blue) | - |
Python
self_driving = SelfDriving(0)

self_driving.set_lane('green', 'blue')
Eenmaal detecteren
Zoekt de gekozen kleuren of rijstroken in het beeld en markeert hun gebieden precies één keer.

Parameters
(geen)
Python
self_driving = SelfDriving(0)

self_driving.detect_once()
Continue detectie starten / stoppen
Volgt de gekozen kleuren of rijstroken in het beeld voortdurend en markeert hun gebieden op het scherm.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Actie | starten(start), stoppen(stop) | - |
Python
self_driving = SelfDriving(0)

# unit = "start"
self_driving.detect_continuous()
# unit = "stop"
self_driving.stop()
Resultaat tonen
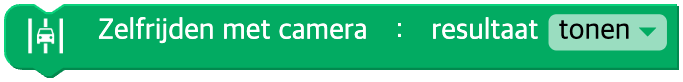
Bepaalt of het resultaat van de kleur- of rijstrookdetectie in het camerabeeld wordt getoond of niet.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| on | Keuzelijstoptie | Weergave ON / OFF | tonen(on=True), verbergen(off=False) | TRUE |
Python
self_driving = SelfDriving(0)

self_driving.display(True)
self_driving.display(False)
Rijstrookgegevens
Geeft de positie of de afstand van de opgegeven rijstrook terug.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| lane | Keuzelijstoptie | Rijstrook | links(left), rechts(right) | - |
| unit | Keuzelijstoptie | Soort meetwaarde | x, afstand(distance) | - |
Python
self_driving = SelfDriving(0)

self_driving.lane('left', 'x')
self_driving.lane('right', 'distance')
Kleurgegevens
Geeft de positie en de grootte van de opgegeven kleur terug.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| color | Keuzelijstoptie | Naam van de kleur | rood(red), groen(green), blauw(blue) | - |
| unit | Keuzelijstoptie | Soort coördinaat / grootte | x, y, min_x, max_x, min_y, max_y, width, height, area | - |
Python
self_driving = SelfDriving(0)

self_driving.color('red', 'x')
self_driving.color('green', 'y')
self_driving.color('blue', 'area')
Afstand tussen twee kleurgebieden
Geeft de afstand tussen twee kleuren terug.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit1 | Keuzelijstoptie | Eerste kleur | rood(red), groen(green), blauw(blue) | - |
| unit2 | Keuzelijstoptie | Tweede kleur | rood(red), groen(green), blauw(blue) | - |
| type | Keuzelijstoptie | Soort afstand | afstand (weggelaten of None), horizontale afstand(horizontal), verticale afstand(vertical) | None |
Python
self_driving = SelfDriving(0)

self_driving.get_distance('red', 'blue')  # afstand
self_driving.get_distance('green', 'blue', 'horizontal')  # horizontale afstand
Rijstrook gedetecteerd?
Of een bepaalde rijstrook is gevonden

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| lane | Keuzelijstoptie | Rijstrook | links(left), rechts(right), beide(both), willekeurig(any) | any |
Python
self_driving = SelfDriving(0)

self_driving.lane_detected('left')
Kleurgebied gedetecteerd?
Of een bepaald kleurgebied is gevonden

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| color | Keuzelijstoptie | Naam van de kleur | rood(red), groen(green), blauw(blue), willekeurig(any) | any |
Python
self_driving = SelfDriving(0)

self_driving.color_detected('red')